バイオニックな七自由度のデュアルアームを搭載し、並行作業と非同期作業をサポート。空中での受け渡しや持ち替えが可能で、複雑な工件や特定の姿勢での操作にも軽々対応します。
四輪駆動を採用し、ゼロ回転半径とカニ歩きに対応。腰部は昇降と俯仰が可能で、22自由度で人間の作業空間を全方位にカバーします。
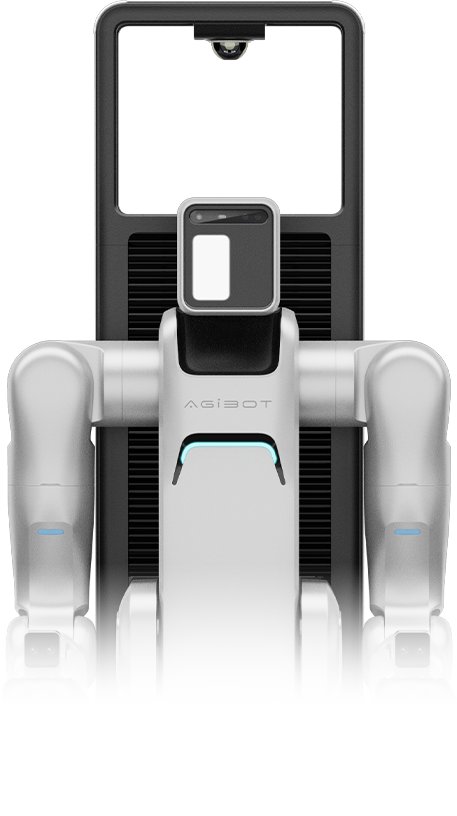
AGIBOT A2-Wは、柔性製造アプリケーションシーン向けに設計された汎用型の車輪式ロボットです。掴む、配置する、搬送する、挿入するなど、多様な作業能力を有し、独自開発の具象知能アルゴリズムを搭載しています。さらに、公開インターフェースや二次開発を容易にするツールも提供しています。AGIBOT A2-Wの作業スキルは、データ蓄積を通じて継続的に最適化され、使用するほどに高いインテリジェンスと効率性を発揮します。 A2-Wはバイオニックデュアルアーム設計を採用し、高精度な力制御、複数の深度センサーおよび視覚センサー、四輪駆動システムを備えており、複雑な作業環境においても安定性、柔軟性、効率性、安全性を高いレベルで実現します。また、全身一体型デザインにより、開梱後すぐに使用可能であり、迅速な展開が可能です。さらに、ホットスワップに対応したバッテリー交換機能を備えており、エネルギー補充時間を短縮します。 AGIBOT A2-W は、ワーク供給・ワーク卸し、端子の挿入、物流転送といったアプリケーションシーンにおいて、柔軟な生産プロセスを実現し、生産ラインの自動化を促進するための理想的な選択肢です。
770(L)*620(W)*1630(H) mm
230kg
2kWh
2時間
0-45℃
5kg
7
0-2m
5時間、ホットスワップによるバッテリー交換を支持する
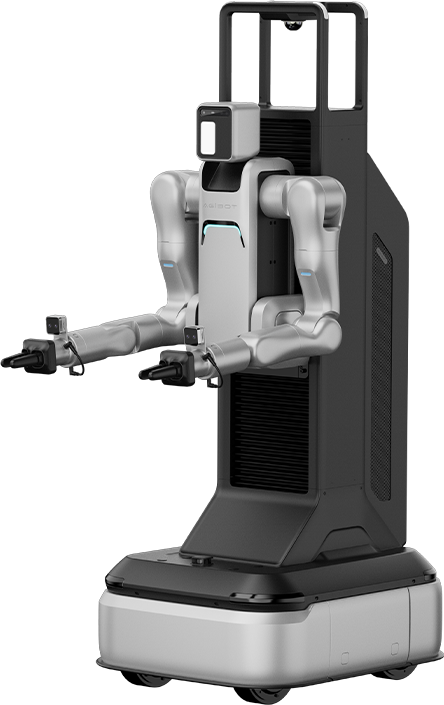
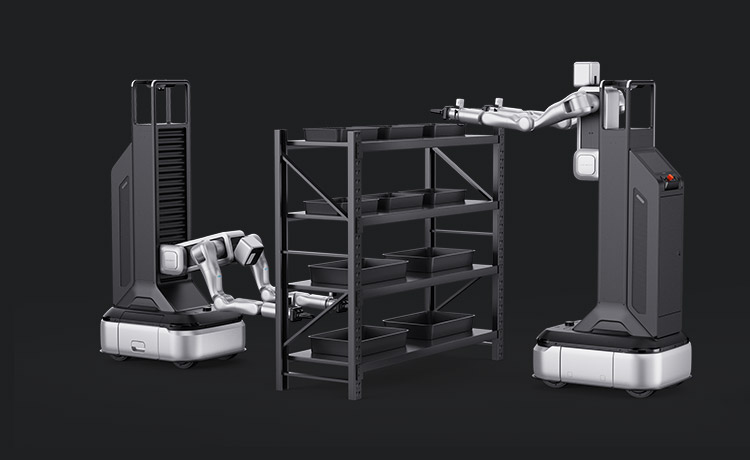
バイオニックな七自由度のデュアルアームを搭載し、並行作業と非同期作業をサポート。空中での受け渡しや持ち替えが可能で、複雑な工件や特定の姿勢での操作にも軽々対応します。
四輪駆動を採用し、ゼロ回転半径とカニ歩きに対応。腰部は昇降と俯仰が可能で、22自由度で人間の作業空間を全方位にカバーします。
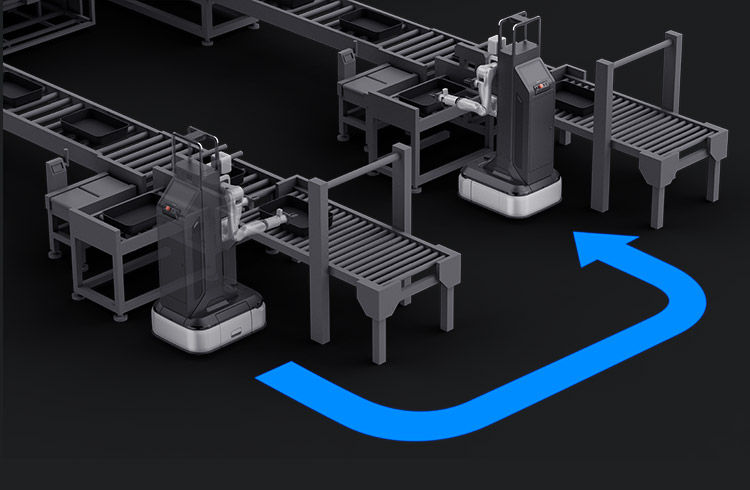
シャーシ、アーム、センシングシステムの一体型設計により、数日の設置および調整展開が可能です。
UniGrasp、Uni6DPose、UniPlugなどの具象化された原子能力と275Tの計算能力に基づき、ミリ秒単位のリアルタイムオブジェクト認識、姿勢推定、および操作決定を実現し、動的に柔軟な作業環境に適応します。
3Dモデル合成トレーニングと強化学習を通じて、操作対象の変更は最短で数時間に短縮することができます。
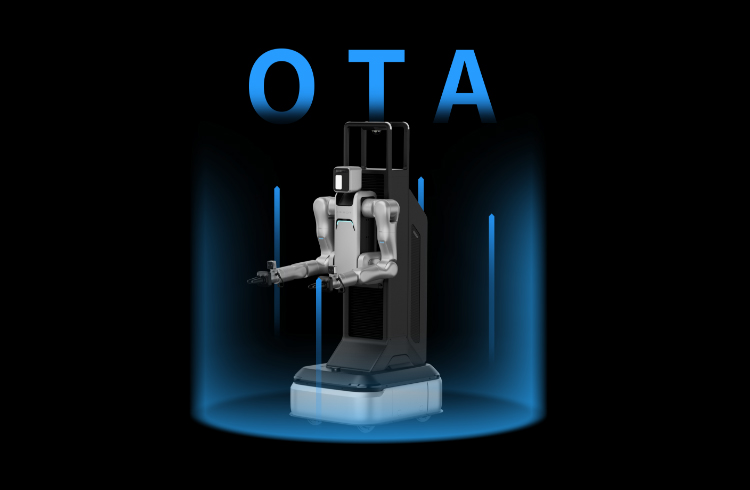
原子能力のモジュール化設計により、OTA(Over-The-Air)での反復アップグレードが可能。作業スキルライブラリは持続的に拡張され、使用するほどに豊富になります。
具象化アルゴリズムはデータ収集とトレーニングを通じて不断に最適化され、使用するほどによりインテリジェントかつ効率的になります。
データ収集とトレーニングの一体化設計により、高効率なデータ収集、シミュレーショントレーニング、推論デプロイメントをサポートします。
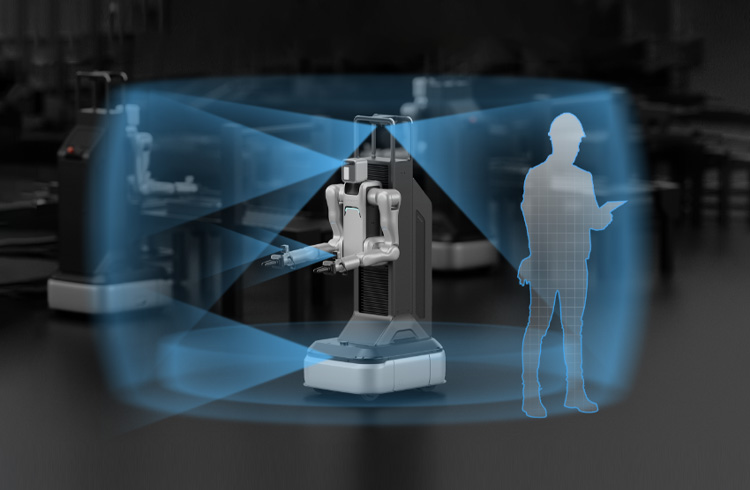
360°ライダー + 4つのAI視覚センサー + 2つの六次元力覚センサーなどの多様なセンサーを融合させ、ミリ秒単位の感知とインテリジェント障害物回避を実現します。
アーム衝突検出システム + 360°環境リアルタイム感知 + センシングコントロールの多重冗長設計により、作業者と周囲の安全を確保します。
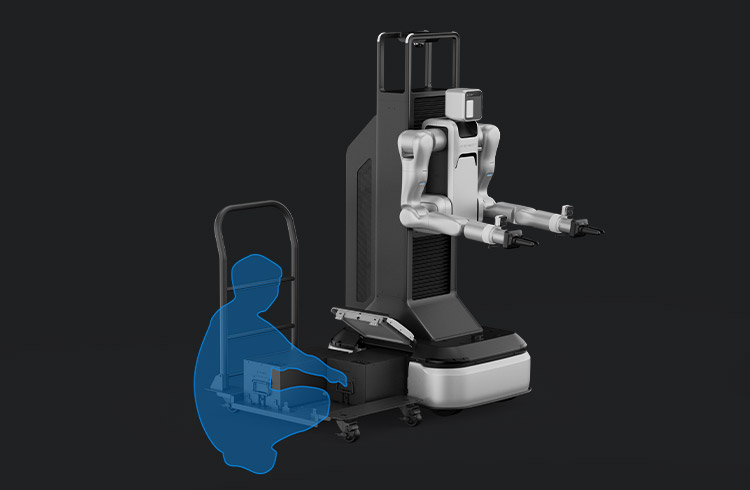
ホットスワップによるバッテリー交換をサポートし、数分でエネルギー補充が可能。自動充電もサポートし、人工介入を減少させます。
内蔵されたタスクのリアルタイム自己診断および自己回復メカニズムにより、計画外のダウンタイムとメンテナンスのコストを削減します。