OmniHand
2025
コンパクトな高自由度インタラクティブスキルハンド
小型ボディで、多様な環境に適応
軽量かつ俊敏 | 高度なインタラクション | 安全で親しみやすい
コンパクトで軽量
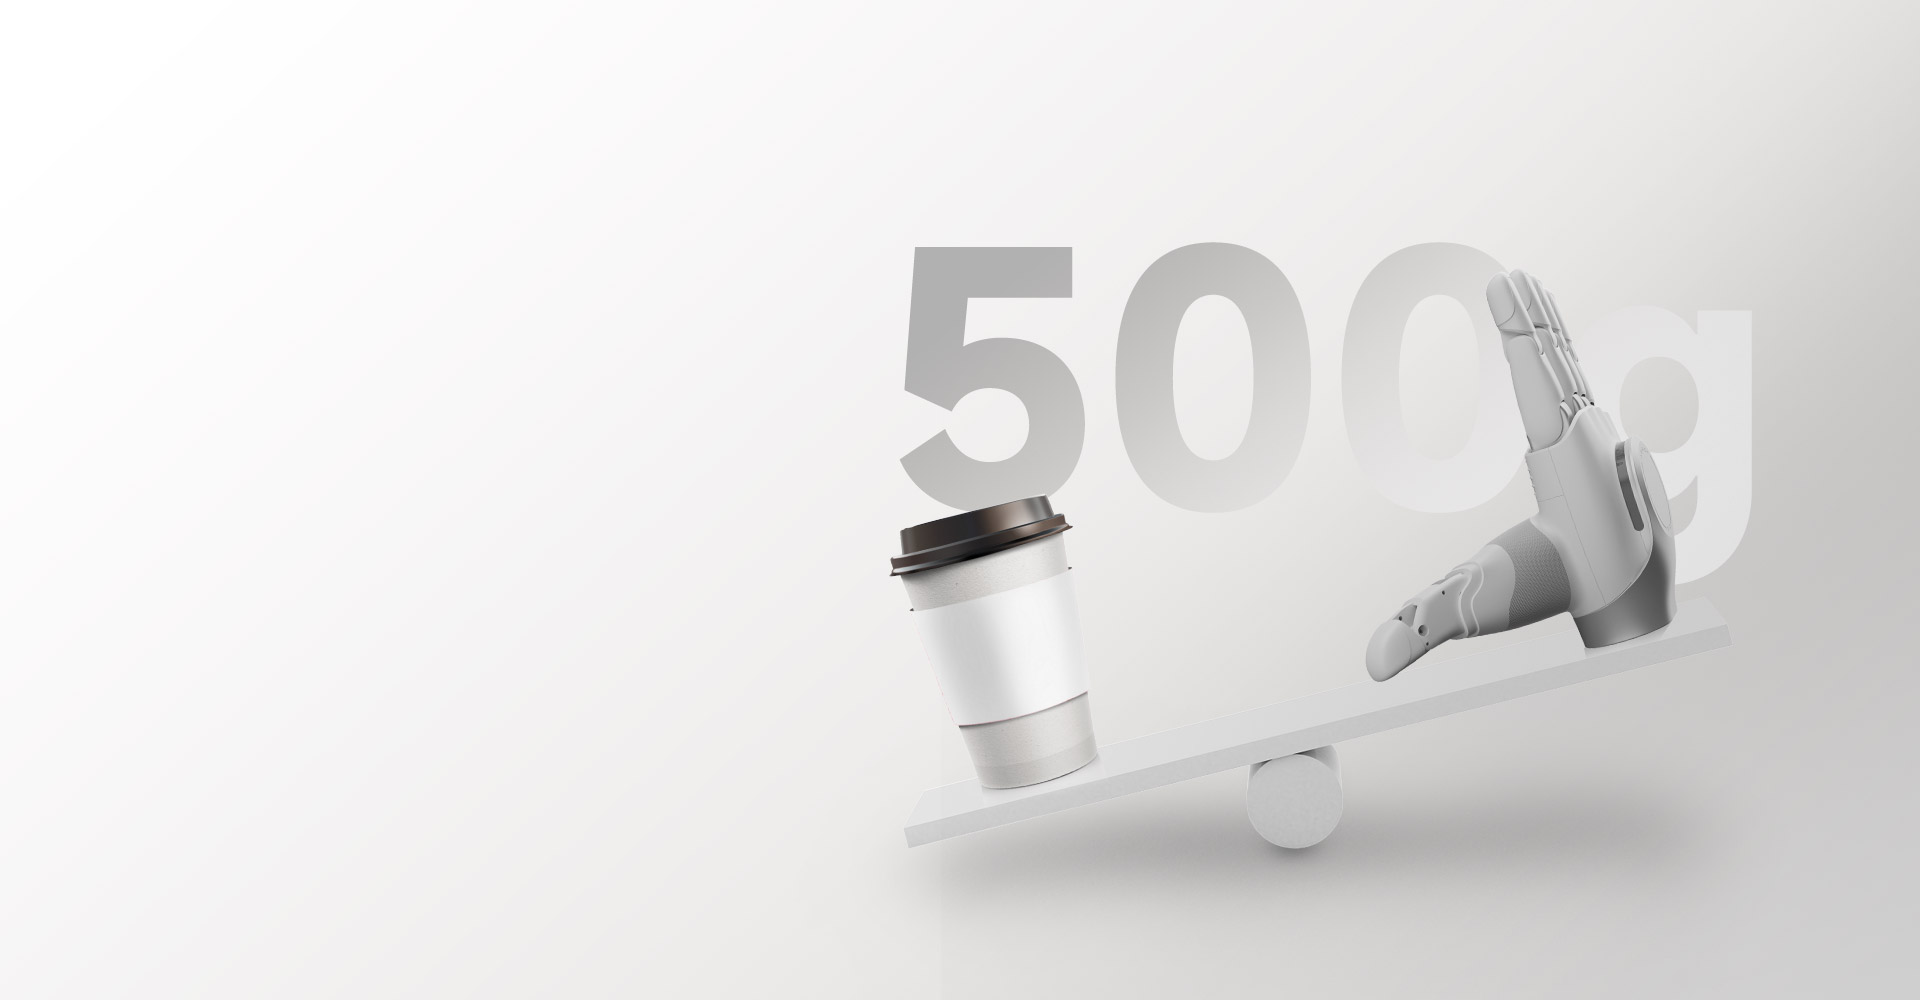
全長180mm、重量わずか500g。多様なヒューマノイドロボットに適応する理想的なハンド
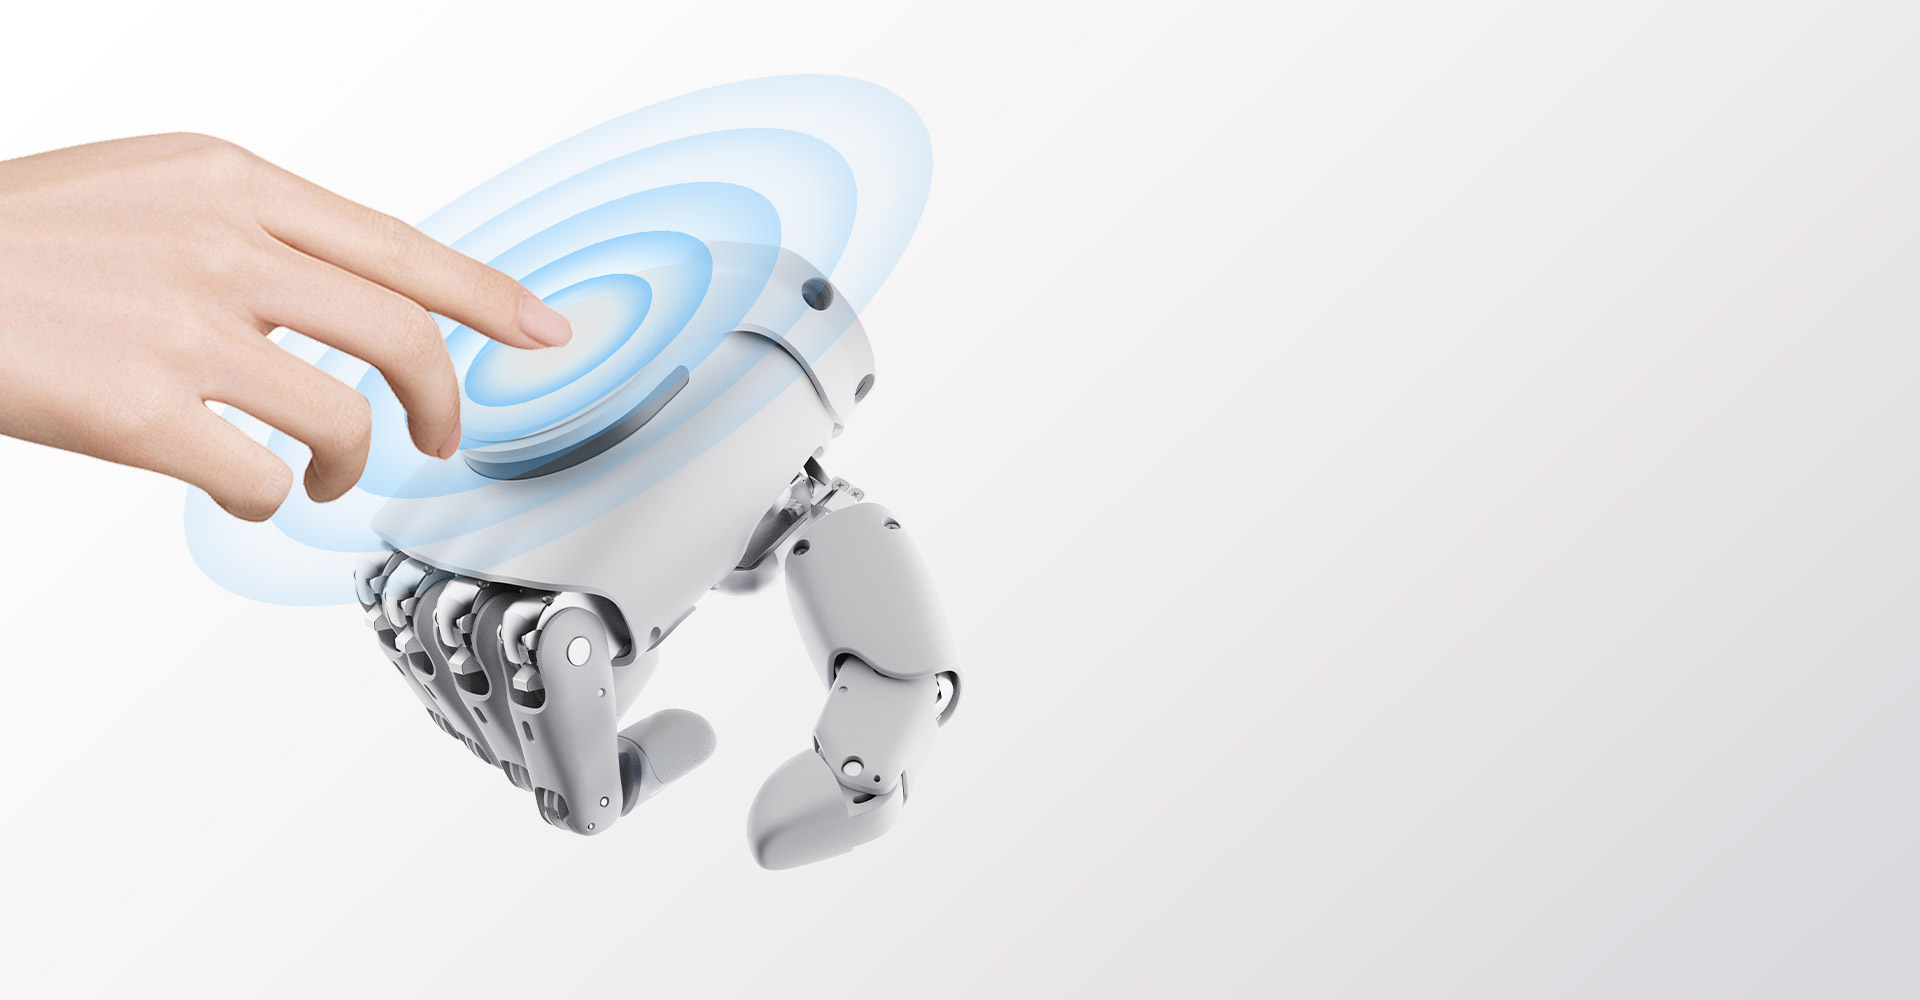
柔軟なインタラクション
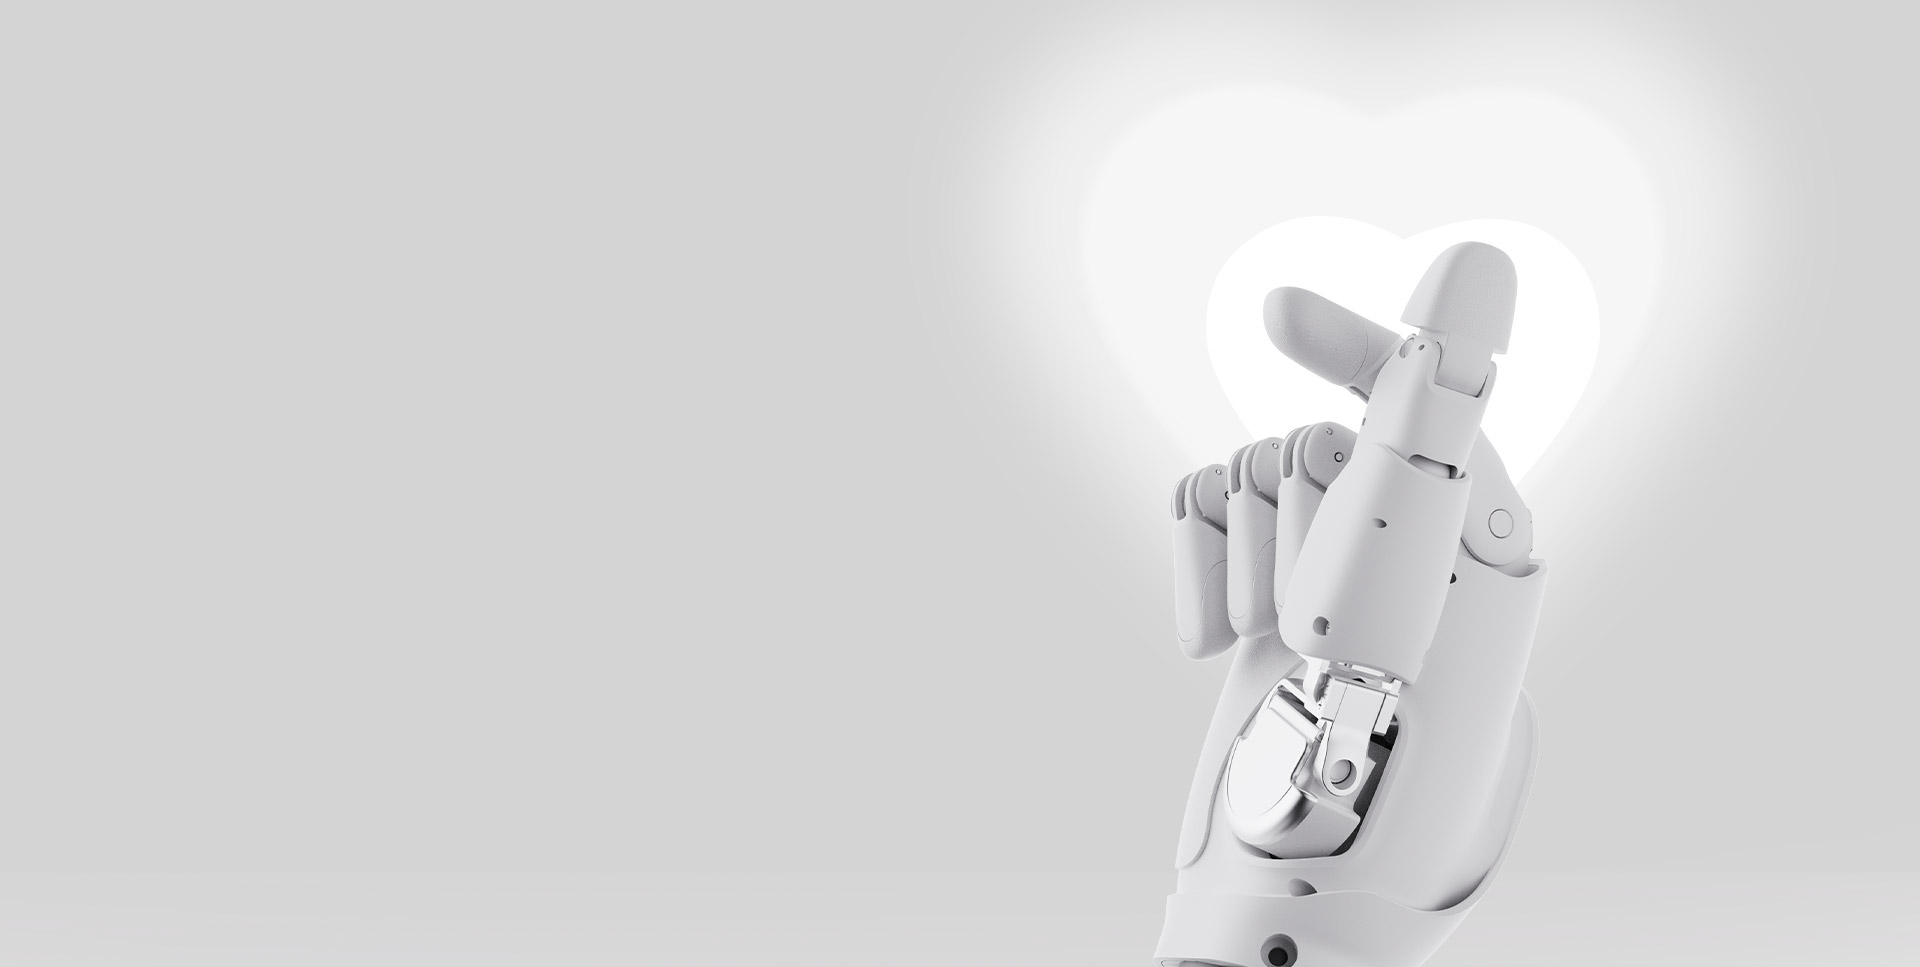
16自由度により、より人間らしいジェスチャーインタラクションを実現
一般的なジェスチャーインタラクションに幅広く対応し、手の甲での革新的なタッチインタラクションにも対応
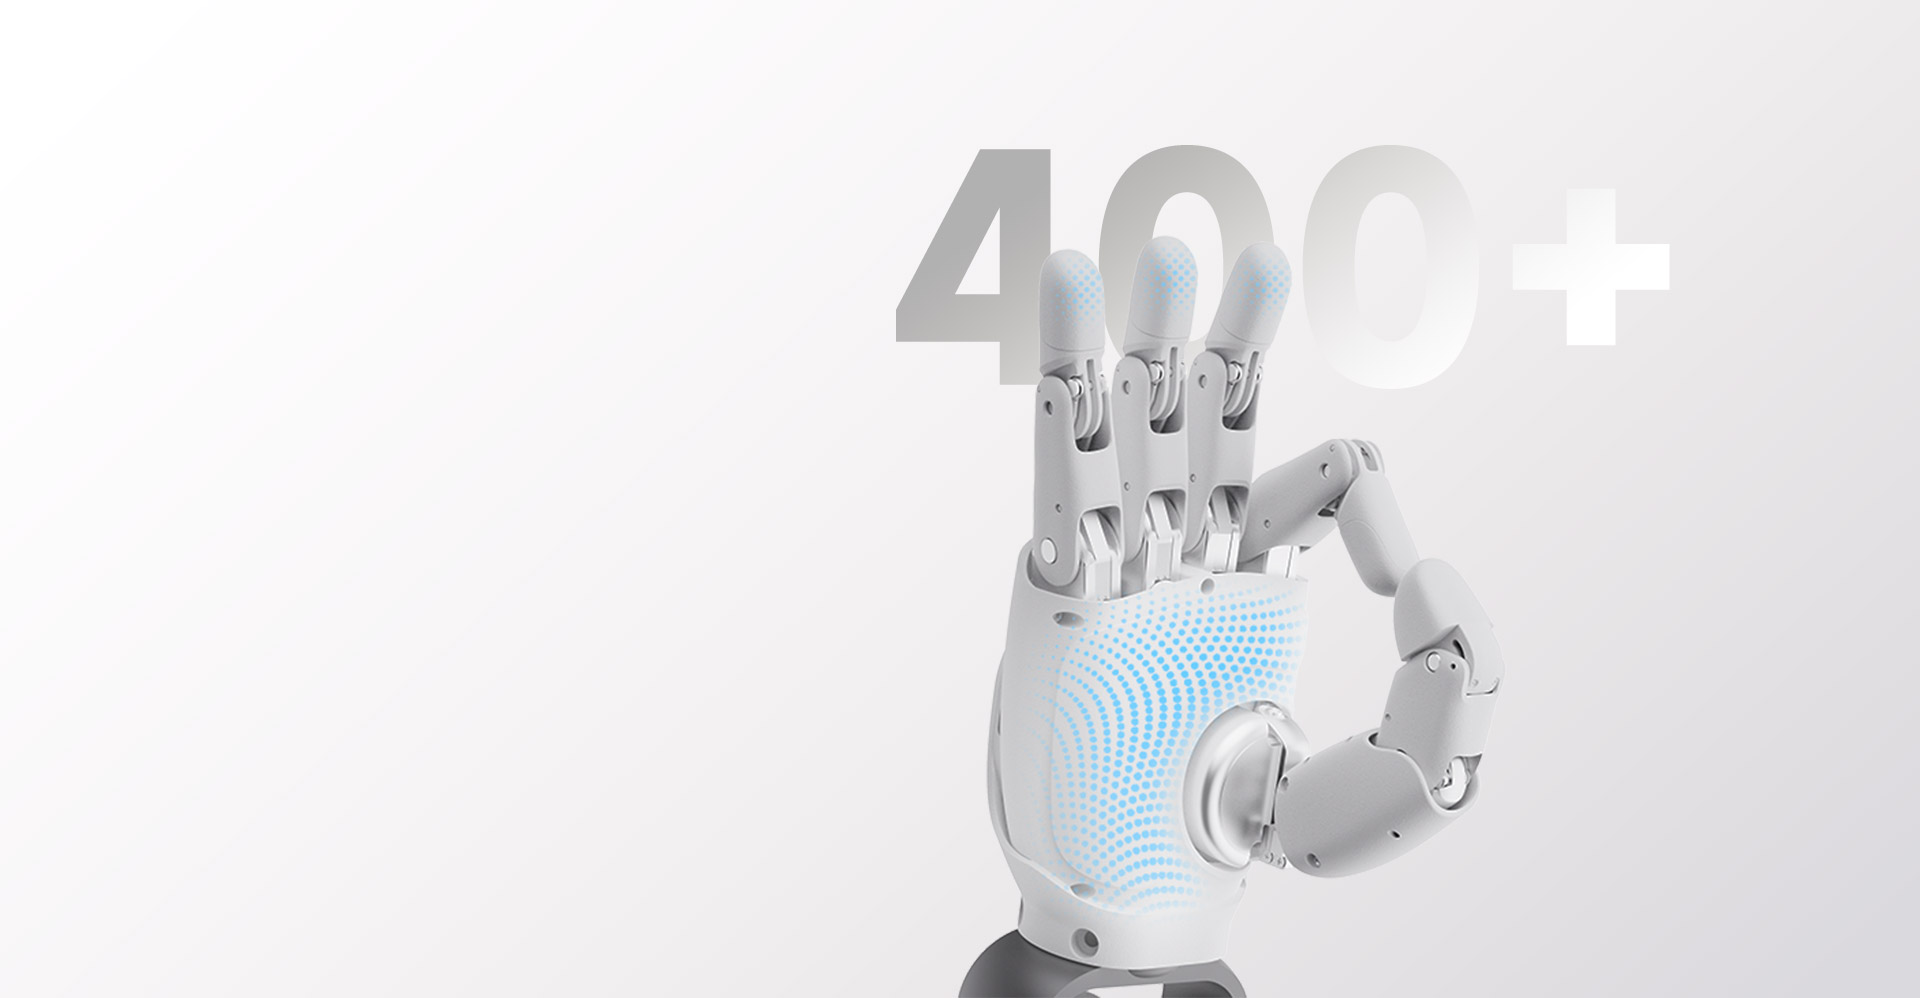
安全で親しみやすい
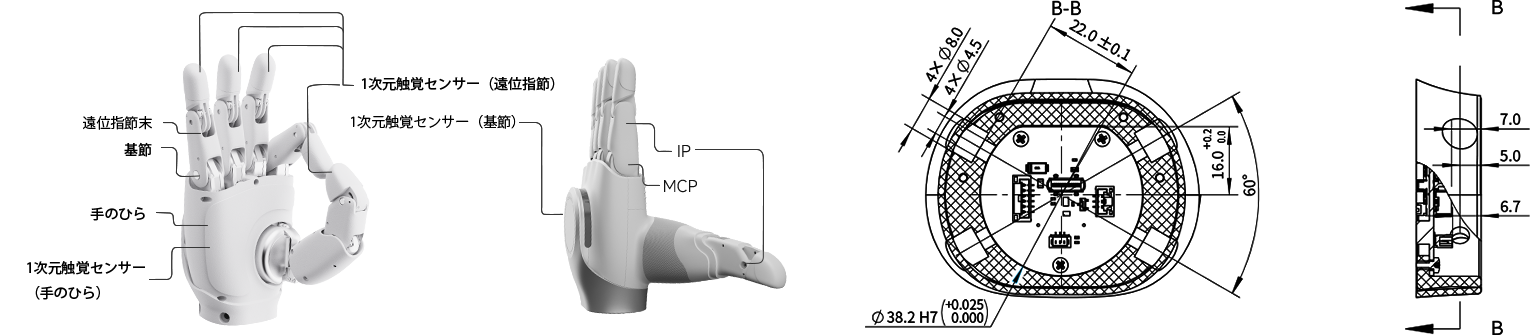
手全体に400以上の触覚センサーを搭載
挟み込み防止設計により、より安全なインタラクションを実現
パッケージ内容
-
 OmniHand *1
-
 RS485 通信ケーブル *1 CANFD 通信ケーブル *1
-
 電源ケーブル*1 Type-C データケーブル*1
-
 出荷検査証*1
製品パラメータ
| 項目 | OmniHand 2025 | OmniHand 2025w/Tactile | |
本体 仕様 | 重量 | <500g | <550g |
| サイズ | 180*85*38.5mm | 180*85*38.5mm | |
| 材料 | PtA+シリコン | PA+シリコン | |
| 主動自由度 | 10 | 10 | |
| 総自由度 | 16 | 16 | |
| 伝達機構 | リンク機構 | リンク機構 | |
| 駆動方式 | モーター+ギア | モーター+ギア | |
| 関節角度 | 四指屈曲:80° 四指外転:±10° 母指屈曲:50° 母指外転:100° 母指回旋:60° | 四指屈曲:80° 四指外転:±10° 母指屈曲:50° 母指外転:100° 母指回旋:60° | |
最小開合時間 (代表値) | 0.7s | 0.7s | |
| 最小把持直径 | 5mm | 5mm | |
指先繰返し位置精度 (代表値) | 0.5mm | 0.5mm | |
最大指先力 (代表値) | 5N | 5N | |
| 動作電圧 | 24V | 24V | |
| 静電流 | 0.2A | 0.2A | |
| 最大電流 | 3.5A | 3.5A | |
| 通信インターフェース | CANFD/RS485 | CANFD/RS485 | |
| 動作温度範囲 | -10~45℃ | -10~45℃ | |
負荷条件 (常温・掌面 上向きで直径5cm 円形剛体把持) | 1kg | 1kg | |
負荷条件 (常温・掌面 横向きで直径5cm 円形剛体把持) | 0.5kg | 0.5kg | |
センサー 仕様 | センサーアレイ数 | / | 400+触覚点 |
| アレイ分解能 | / | 0.1A | |
| 感知範囲 | / | 0~20N | |
最大耐荷重 (非破損) | / | 200N | |
ソフトウェア 機能 | 対応OS | Windows | Windows |
| 通信速度 | 1kHz | 1kHz | |
データパケットサイズ | 受信 51バイト/ 送信 61バイト | 受信 51バイト / 送信 61バイト | |
| フィードバック | 関節位置 速度 トルク 温度 電圧電流 | 関節位置 速度 トルク 温度 電圧電流 触覚圧力値 | |
| 制御モード | 速度モード 位置モード 力制御モード 力・位置ハイブリッド制御モード | 速度モード 位置モード 力制御モード 力・位置ハイブリッド制御モード タッチモード | |
| 二次開発エコシステム | 対応 | 対応 | |
| その他 | 適合性 | 他社製ロボットとの互換性あり | 他社製ロボットとの互換性あり |