OmniHand
pro
2025
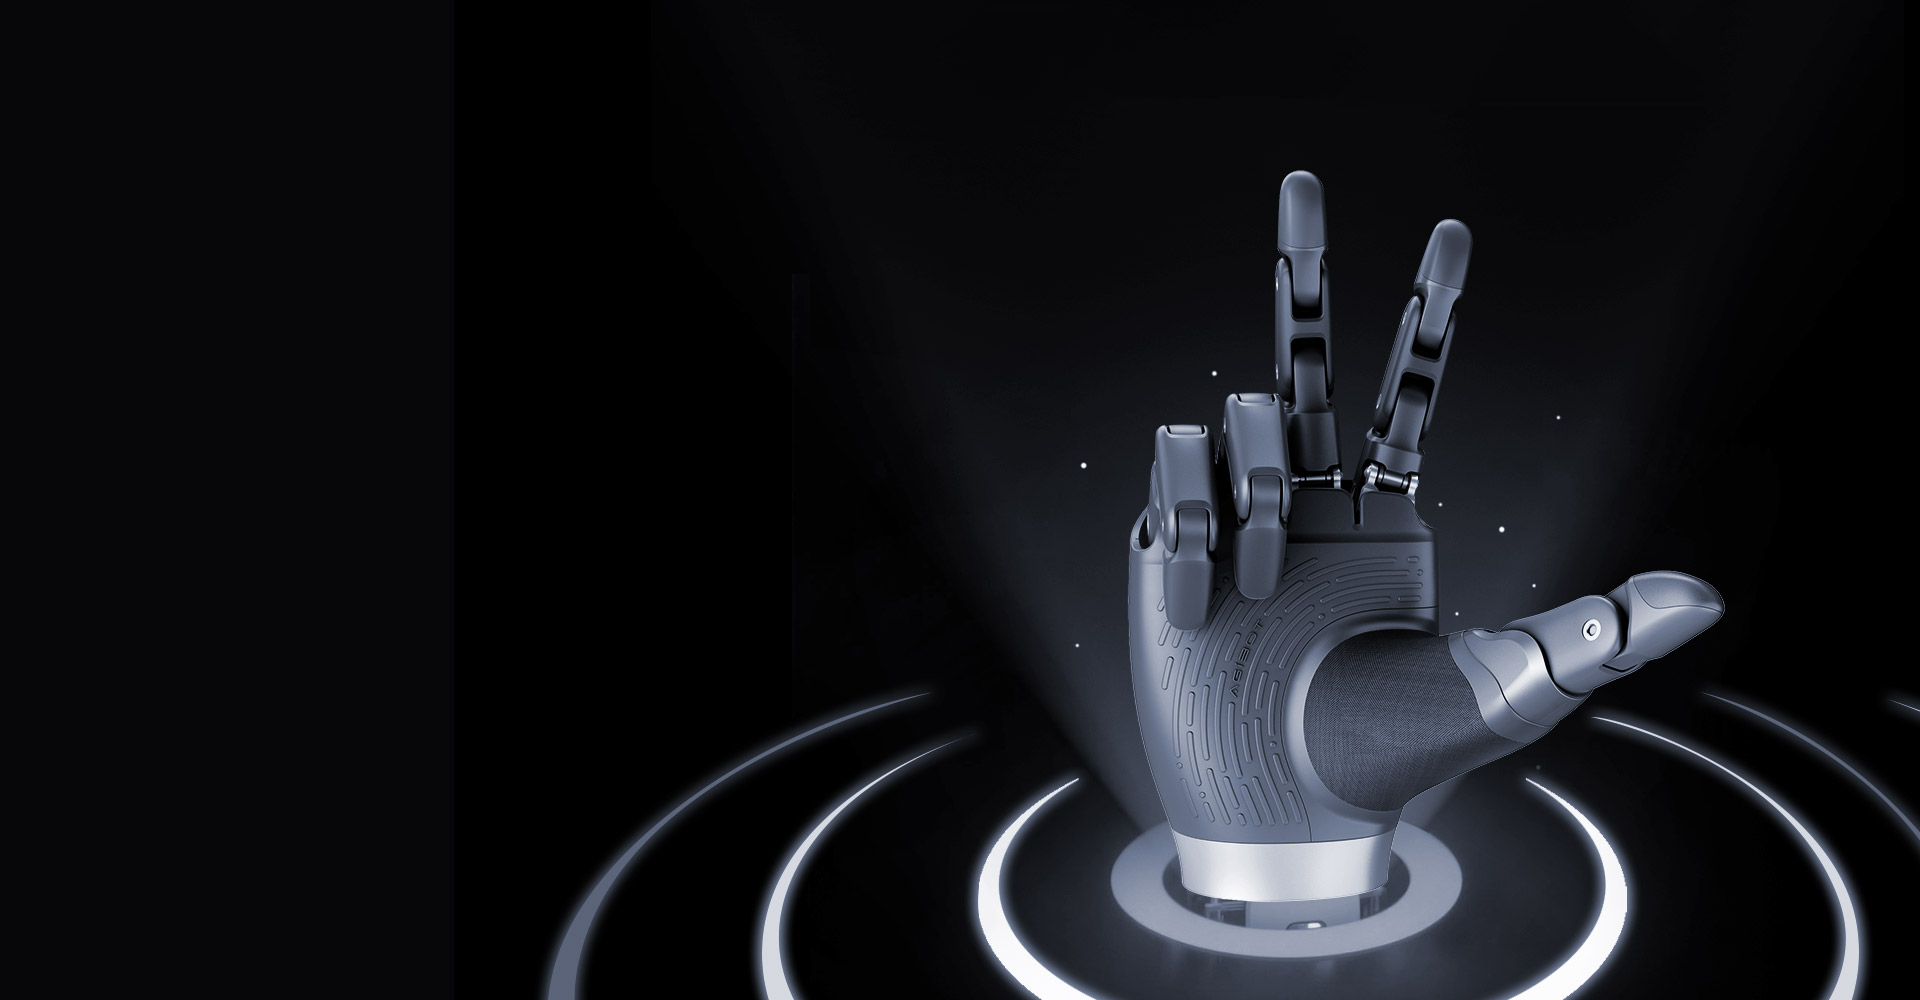
高度集積・多機能デクスタラスハンド
強力な知覚、さらに多機能
ヒューマノイドサイズ | 多用途 | 高感度
ヒューマノイドサイズ
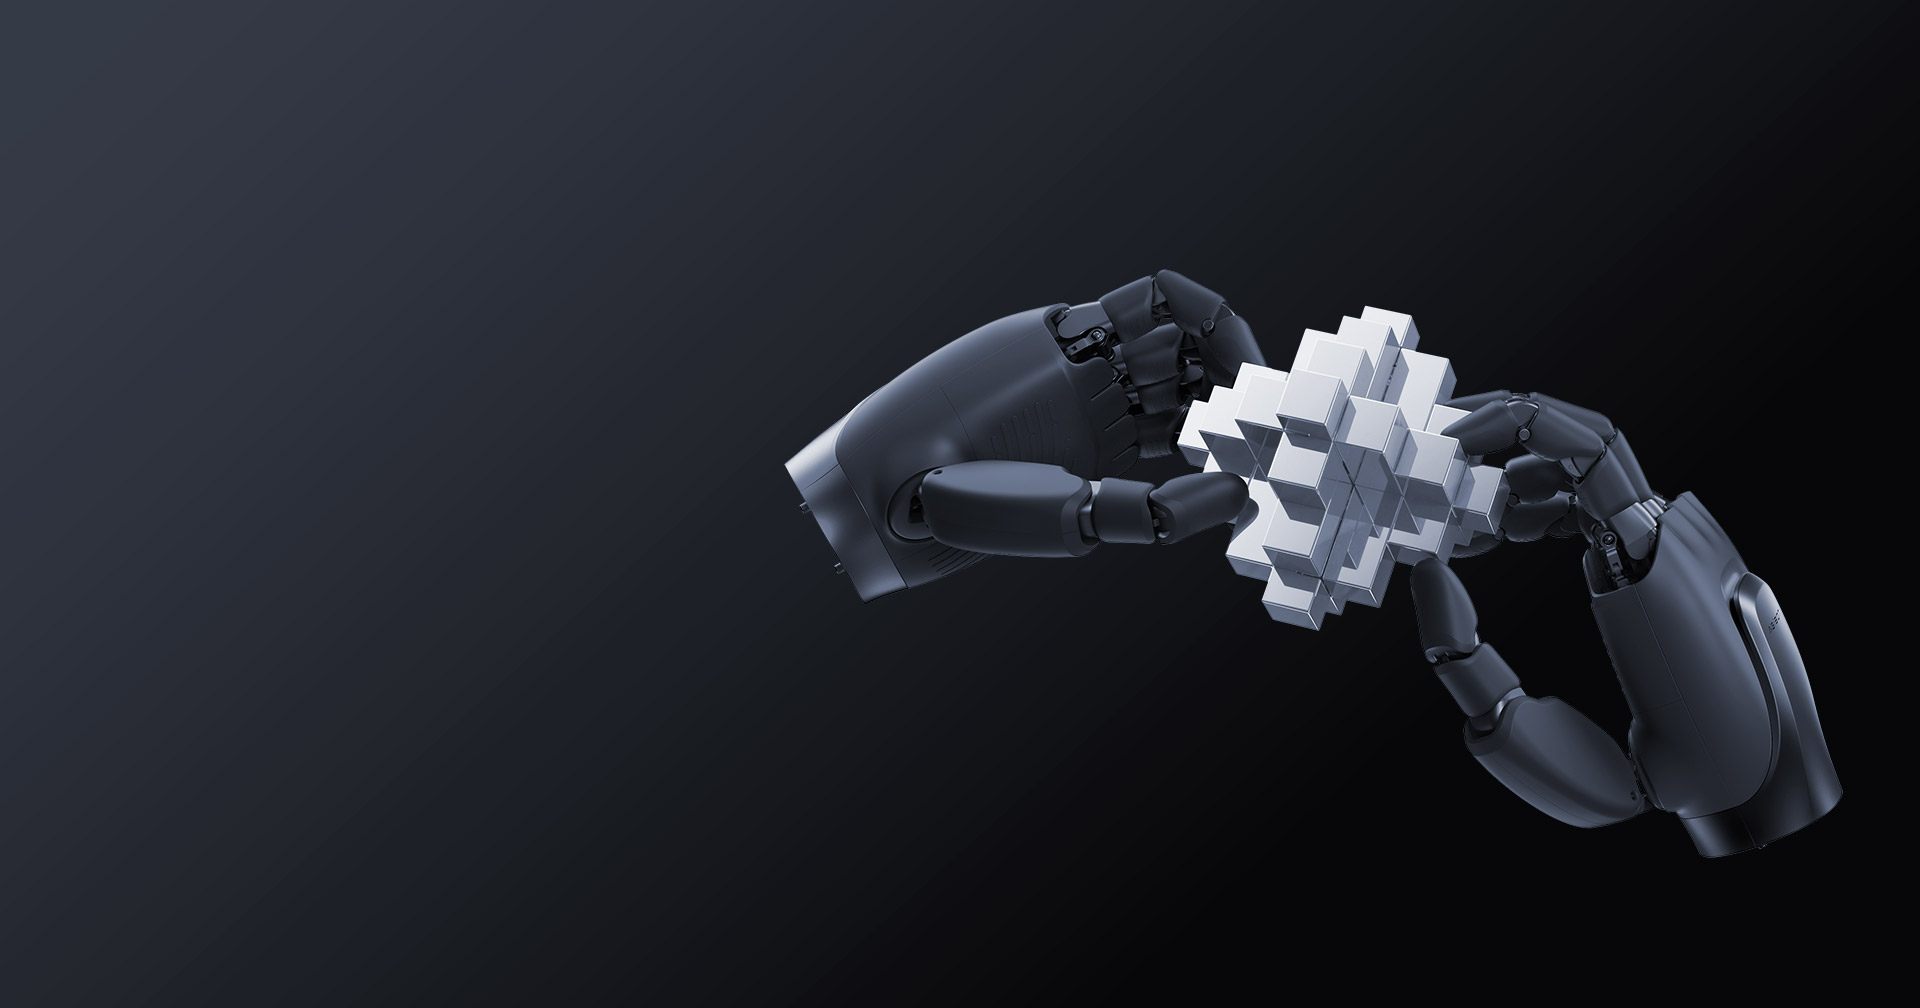
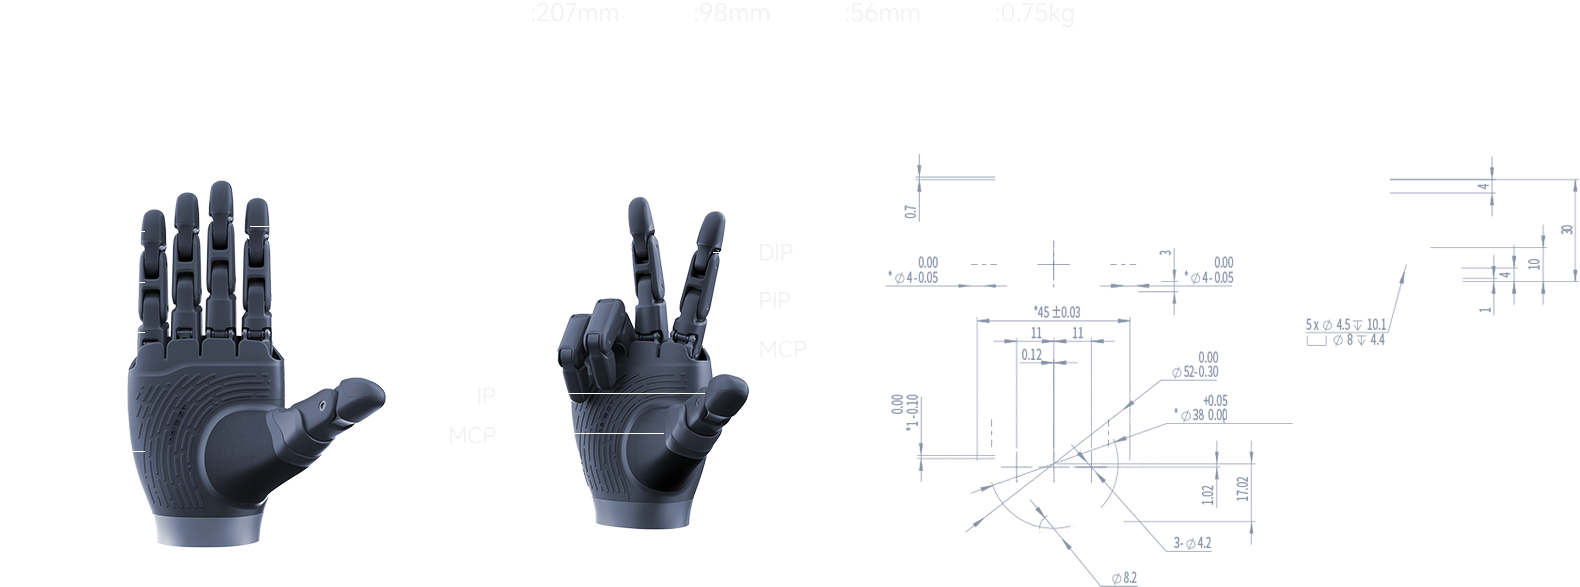
自由度19、重量わずか750g
同じ仕様のデクスタラスハンドの中で、より小さく、より軽く、よより人間に近い設計
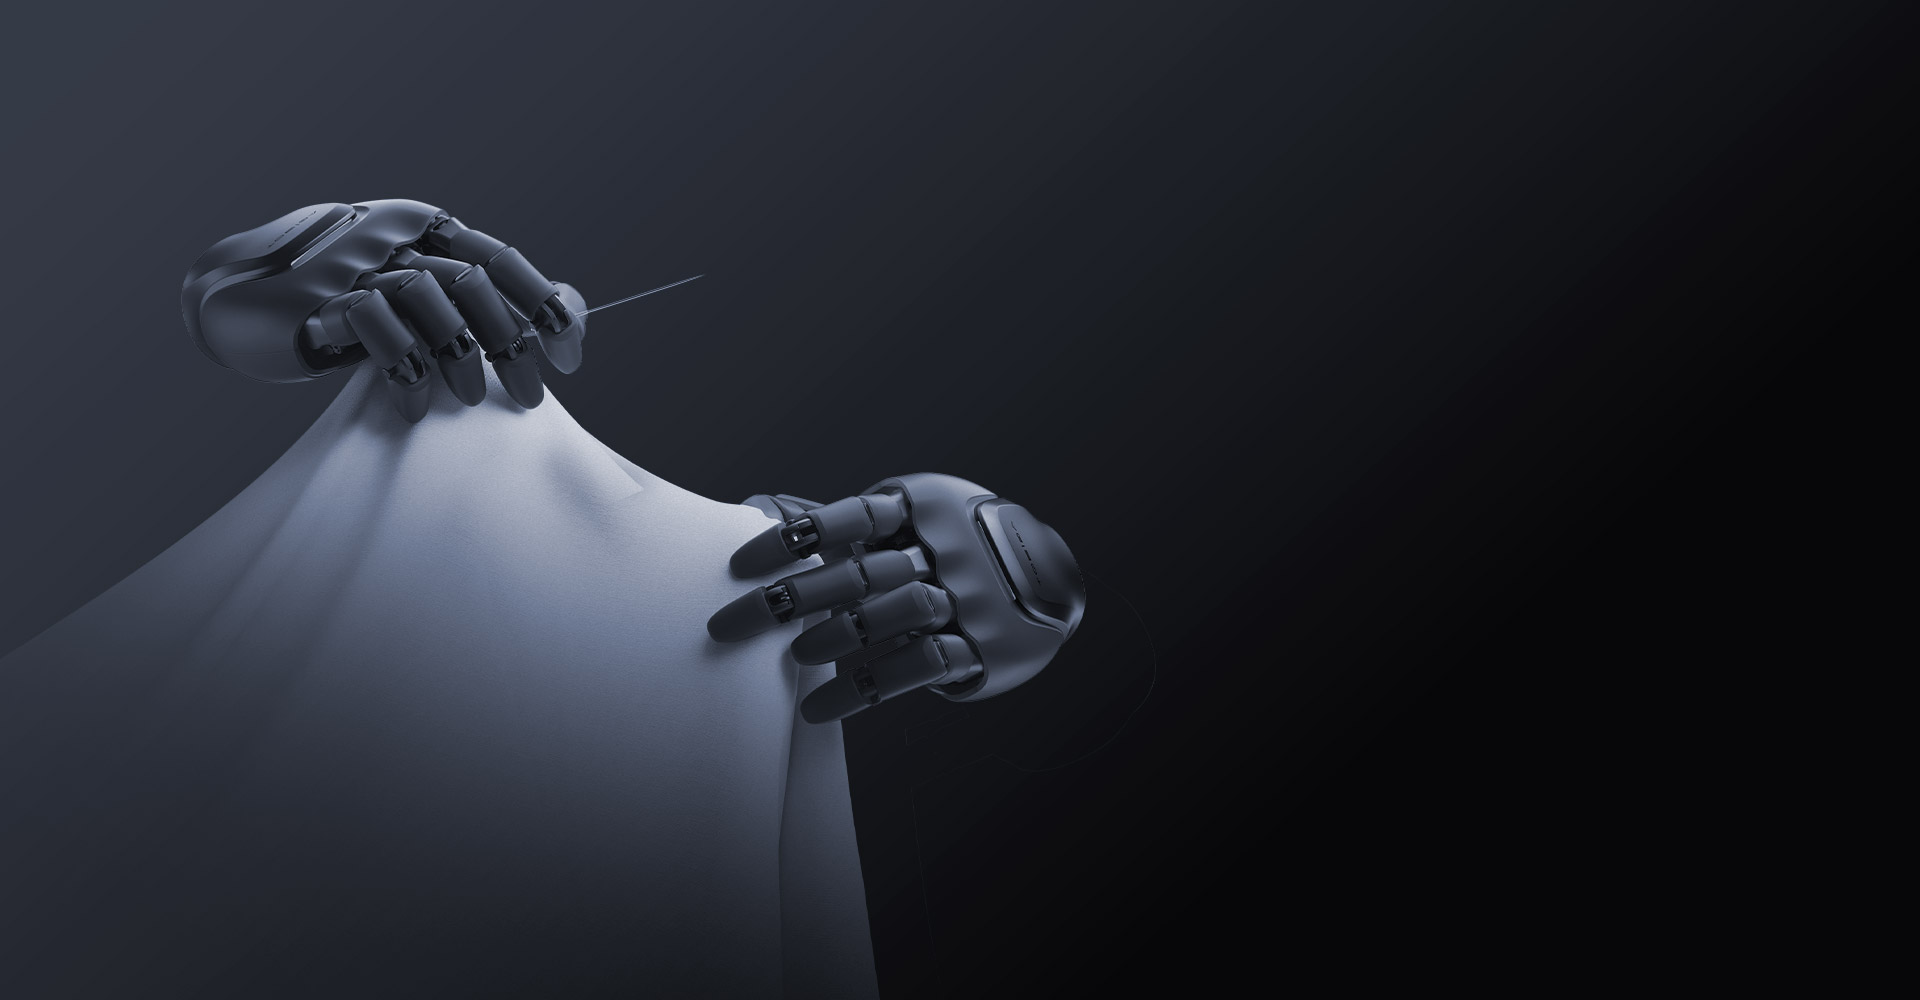
オールラウンダー
最適化された構造設計
各種プロ用ツールを容易に扱える
片手の指先で最大20Nの出力を実現
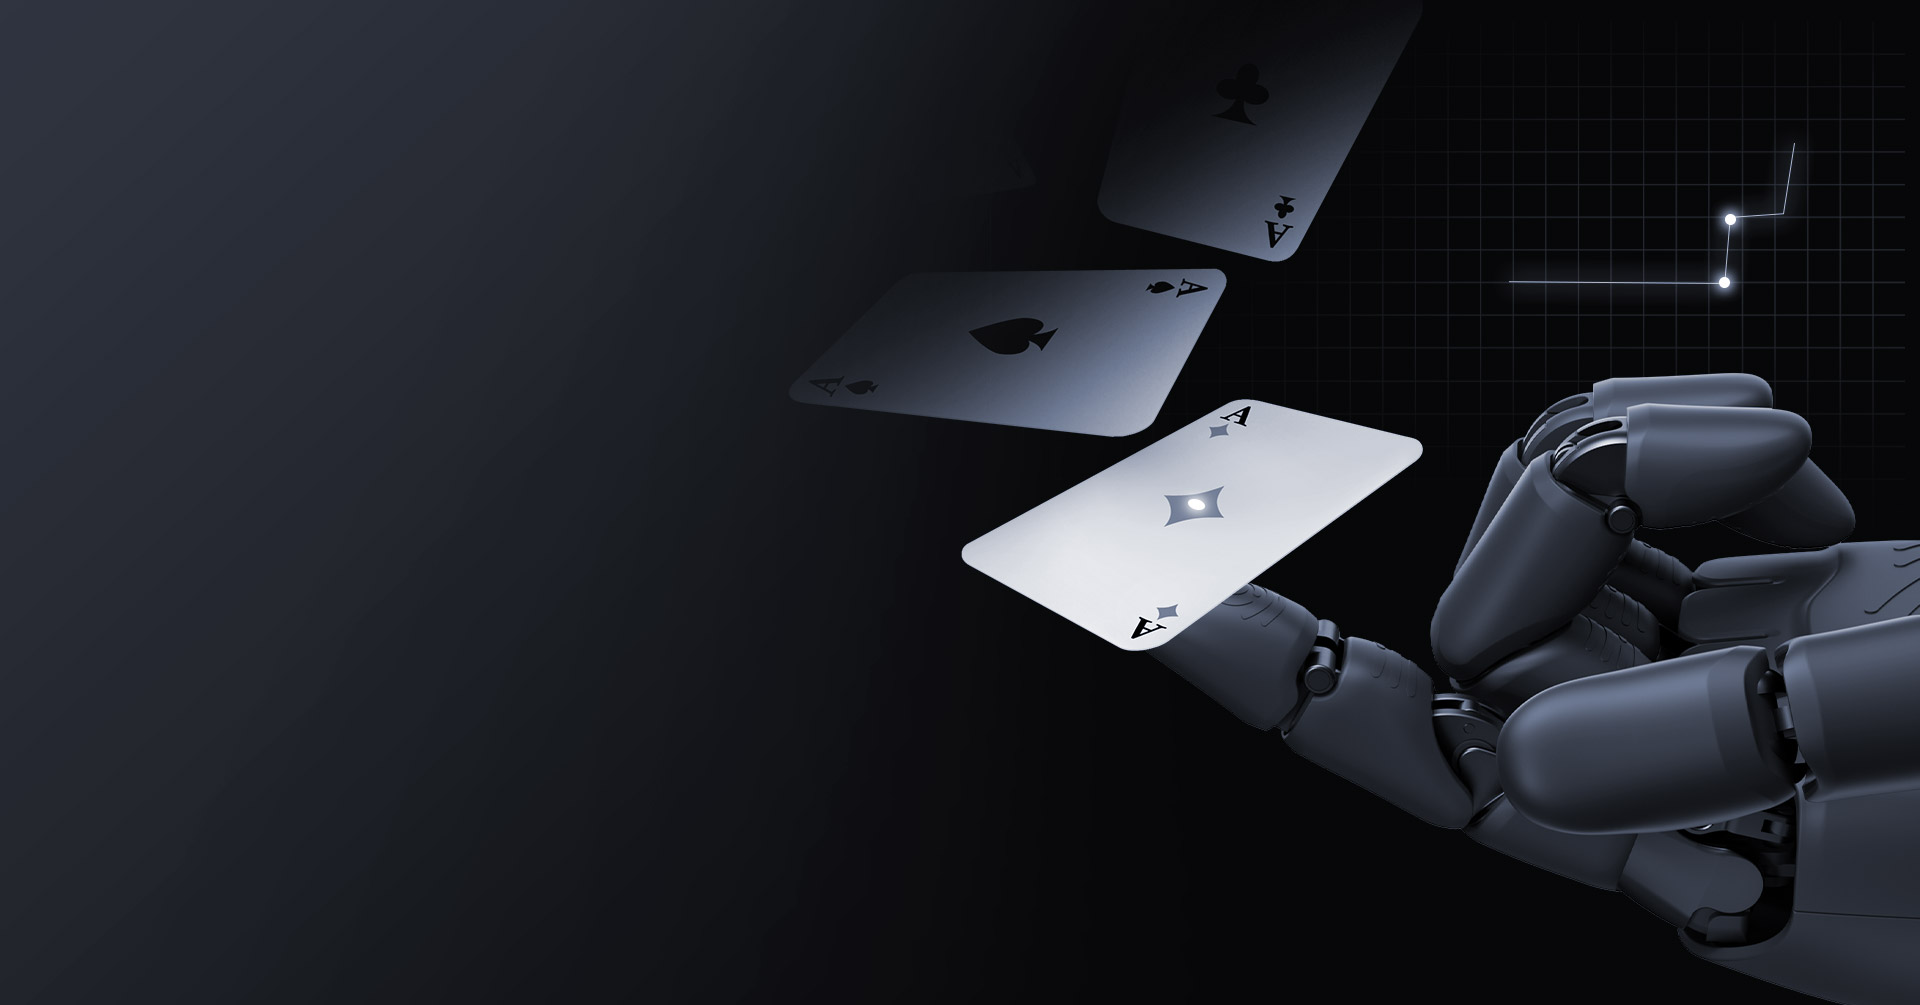
高感度センシング
マルチモーダルセンシング(位置、法線力、接線力、近接覚)
高感度の0.01Nレベルを実現し、インテリジェントアルゴリズムを搭載
同梱物
-
 OmniHand *1
-
 CANFD通信ケーブル *1
-
 電源ケーブル *1
-
 出荷検査証 *1
製品パラメータ
| パラメータ | OmniHand Pro 2025 | |
本体 仕様 | モデル | OmniHand Pro 2025 |
| 重量 | <750g | |
| サイズ | 207*98*56mm | |
| 材質 | PA + シリコン | |
アクティブ自由度 | 12 | |
| 総自由度 | 19 | |
| 伝動方式 | リンク式伝達機構 | |
| 駆動方式 | モーター+スクリューロッド | |
| 関節数 | 19 | |
| 関節可動範囲 | 四指屈曲:80°,四指外転/内転:±10°,母指屈曲:50°,母指外転/内転:90°,母指回旋:50° | |
最小閉合時間(典型値) | 0.8s | |
| 最小把持直径 | 2mm | |
指先位置繰返し精度(典型値) | 0.02mm | |
最大指先力(典型値) | 20N | |
| 動作電圧 | 12~24V | |
待機時電流 | 0.5A | |
| 最大電流 | 4.5A | |
| 通信インターフェース | CANFD | |
| 動作温度範囲 | -20~50℃ | |
負荷状況(掌面上向き、5 cm剛体把持) | 35kg | |
負荷状況(掌面下向き、5 cm剛体把持) | 5kg | |
センサー 仕様 | センサー構成 | 指先三軸力センサー、手掌一次元力センサー、150+触覚ポイント |
| 分解能 | 0.1N | |
| 感知範囲 | 0~50N | |
| 最大許容力(非破壊) | 1000N | |
ソフトウェア 機能 | 対応OS | Windows |
| 通信速度 | 1kHz | |
データパケット容量 | 48 バイト | |
| 感知フィードバック | 関節位置、関節速度、関節トルク、関節温度、電圧電流、触覚圧力情報 | |
| 制御モード | 速度制御モード、位置制御モード、力制御モード、位置・力ハイブリッド制御モード、触覚制御モード | |
| 二次開発 | 対応 | |
| その他 | 互換性 | 他社製品との互換性あり |