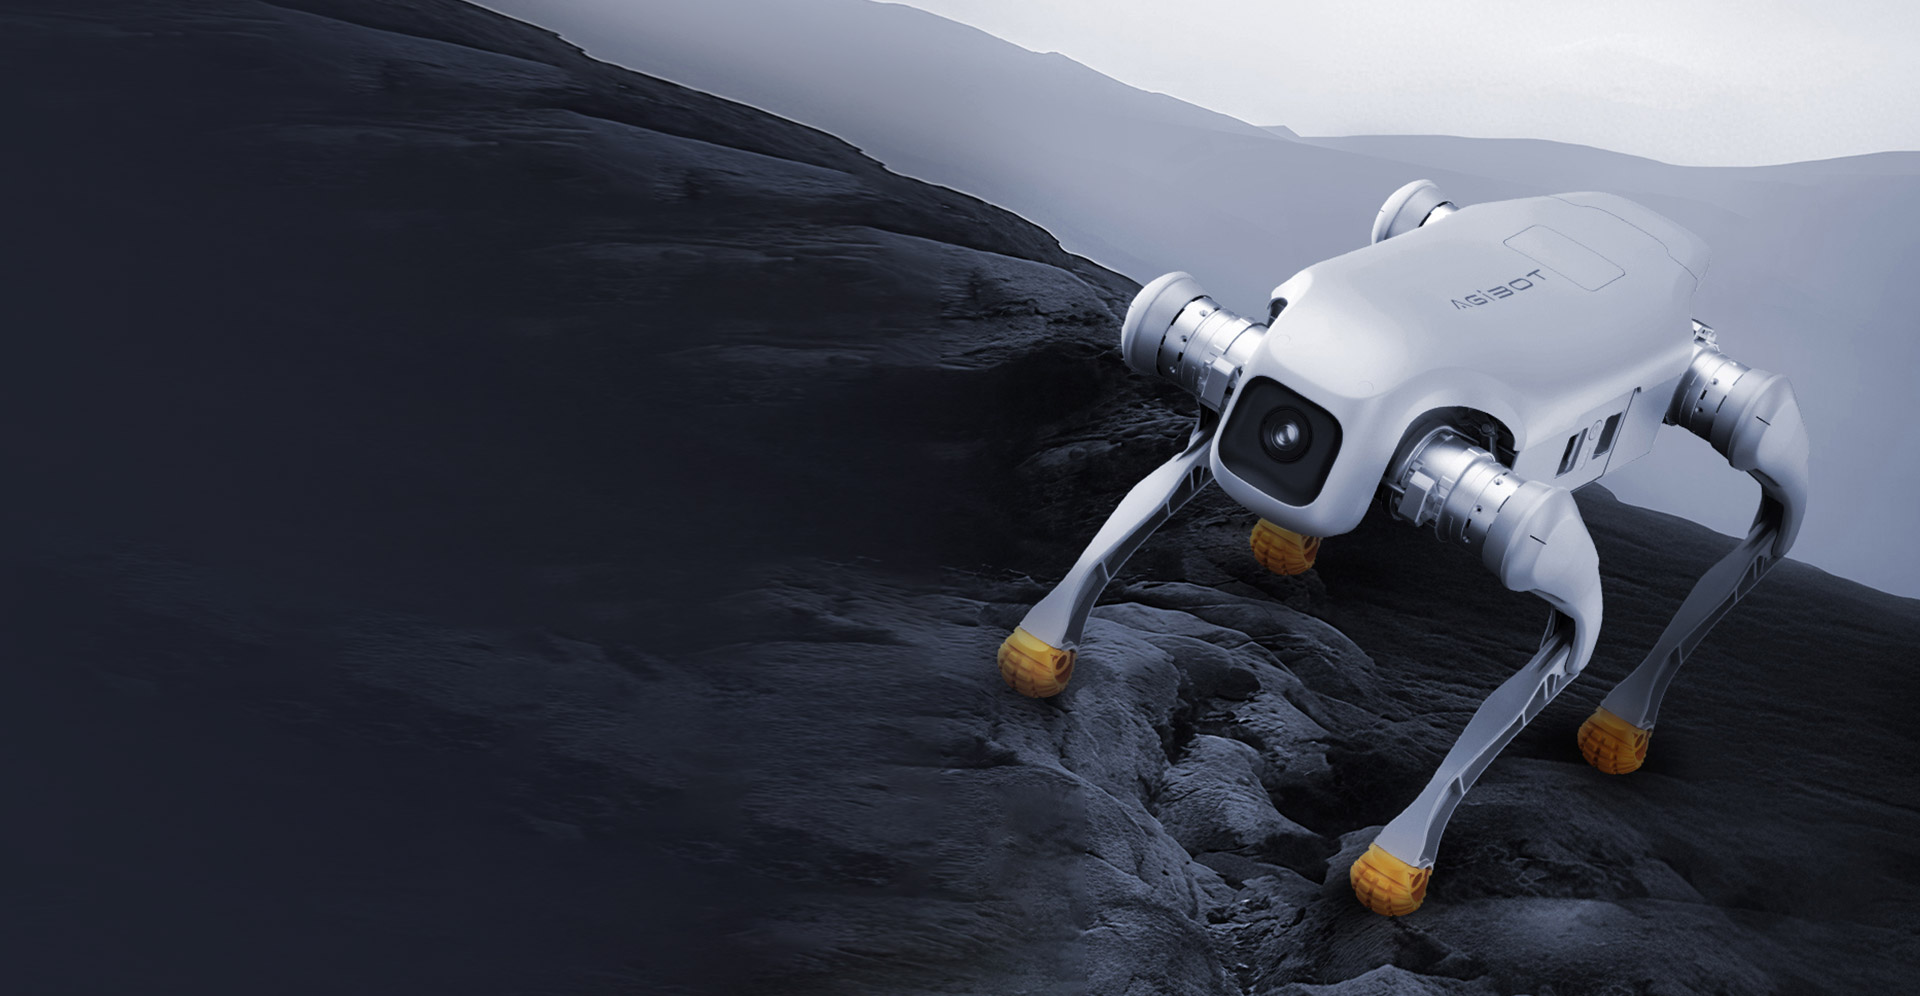
D1 Pro/Edu
遠隔操作に強く 長時間稼働で 拡張性にも優れる
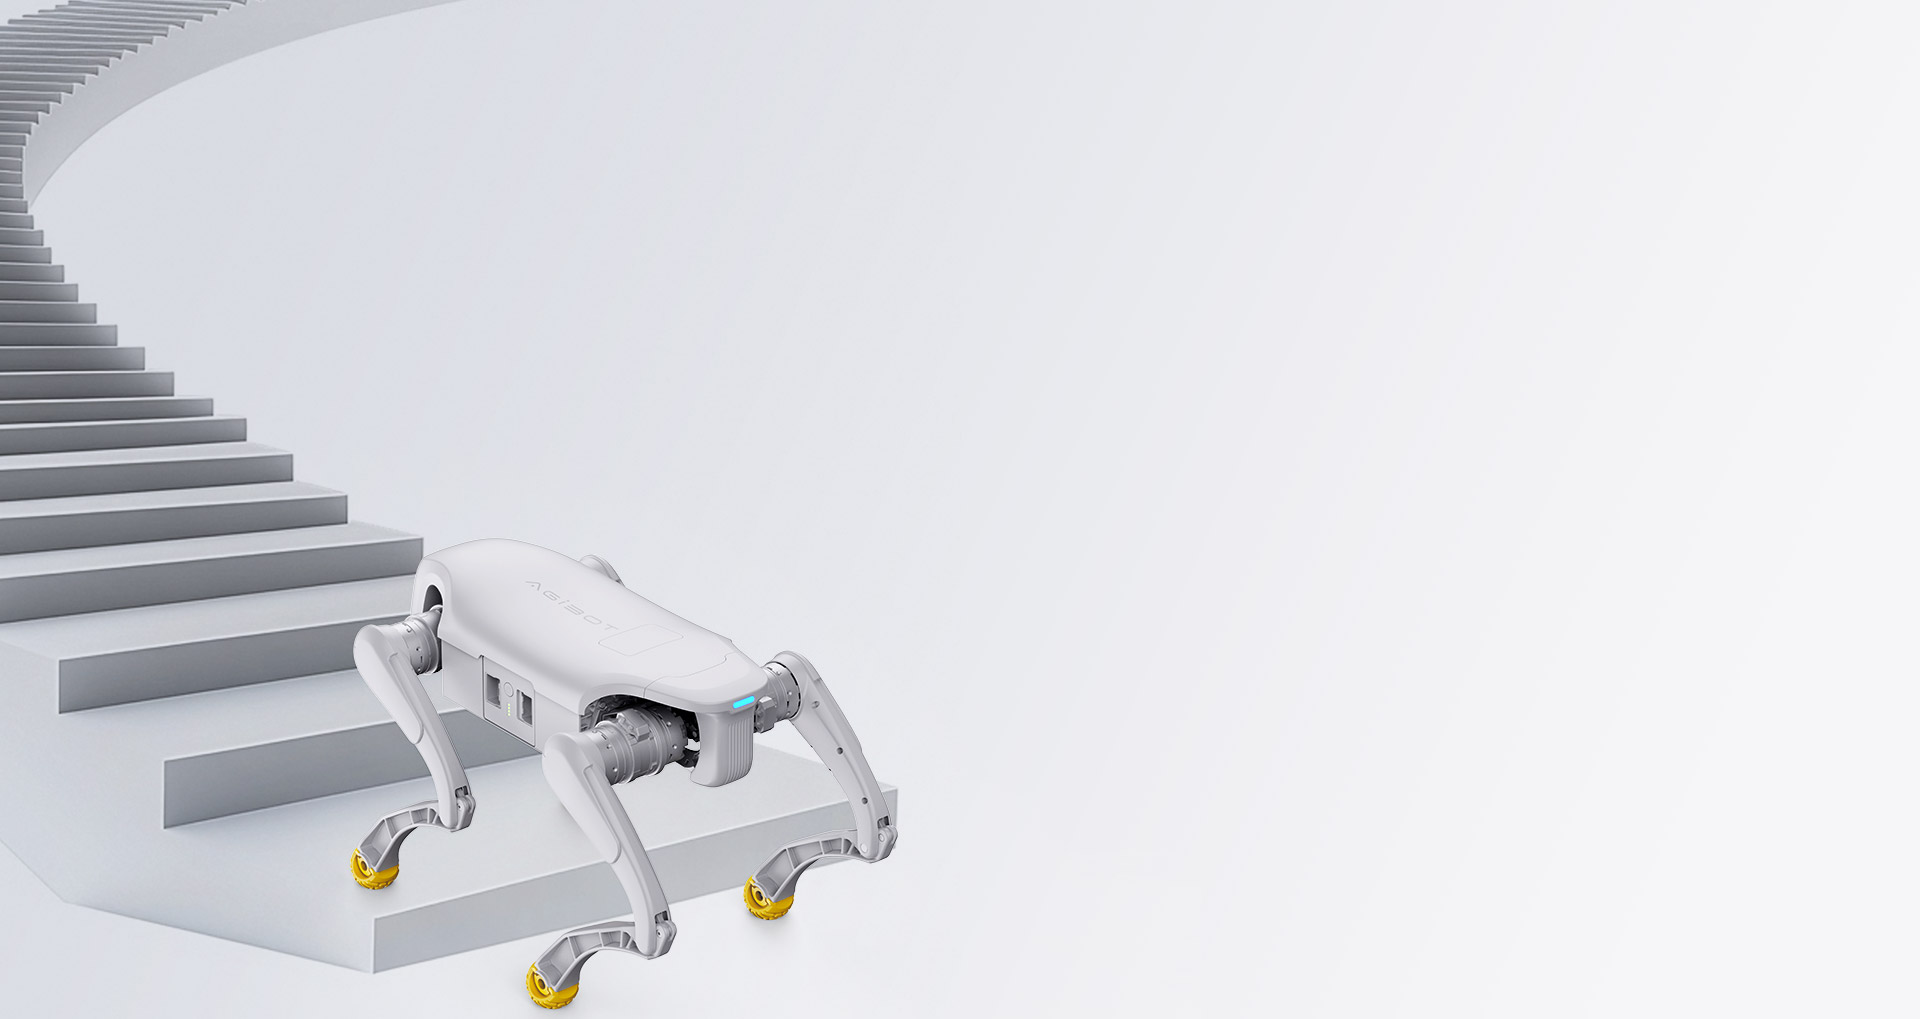
強靭な運動性能
複雑な地形環境に挑戦
RL強化学習に基づく高度な走行制御により、さまざまな複雑地形に自律的に適応します。
セルフバランス機能、転倒防止機能、耐干渉性能を備え、安定した運動性能を発揮
-
 3.5m/s最高走行速度
-
 16cm階段踏破能力
-
 1-2時間継続稼働時間
-
 35cm跳躍能力
-
 40°最大登坂角度
-
 5kg定格負荷
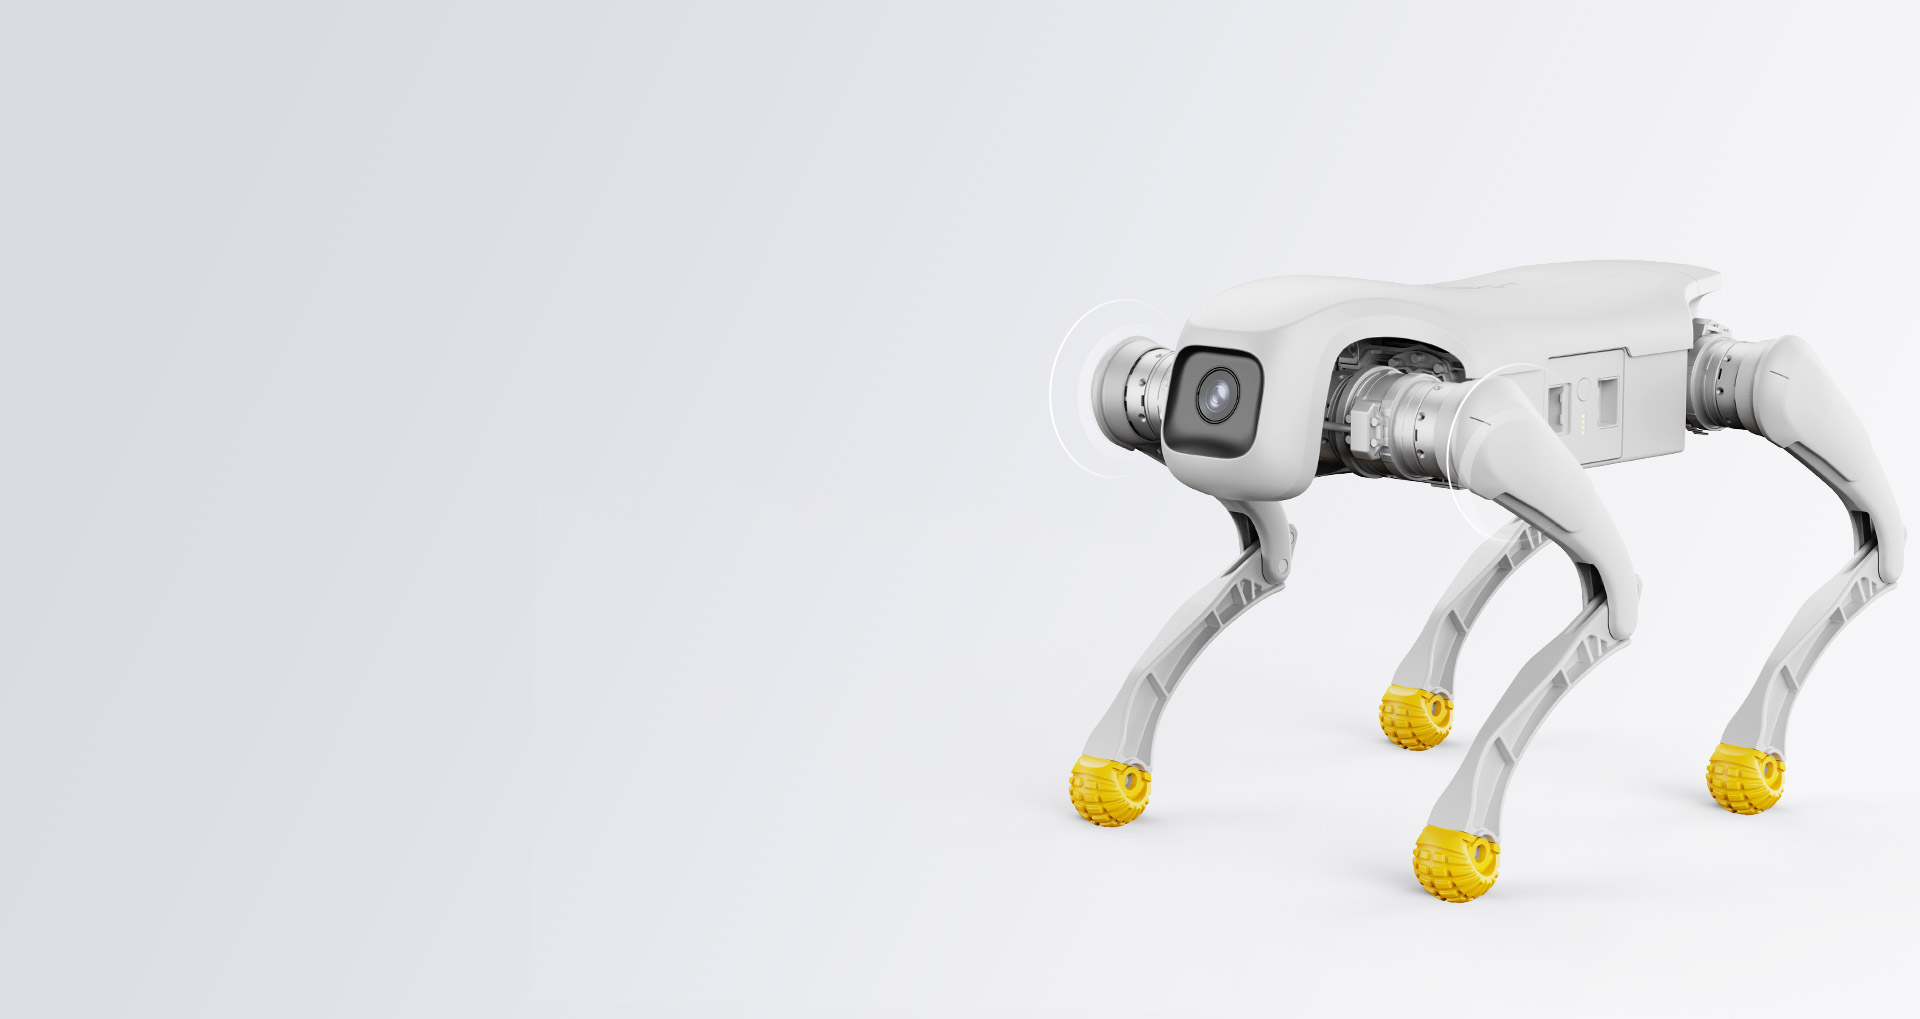
高性能モーター
高トルク 耐衝撃 ゼロ点キャリブレーション不要
48 N·m のピークトルク、高トルク出力により、複雑な地形や高負荷動作にも対応
-
 数百万回の衝撃試験をクリアし、長寿命で高い耐衝撃性を実現し、さまざまな高強度動作シーンに適応
-
 デュアルエンコーダ制御を採用し、ゼロ点キャリブレーションが不要
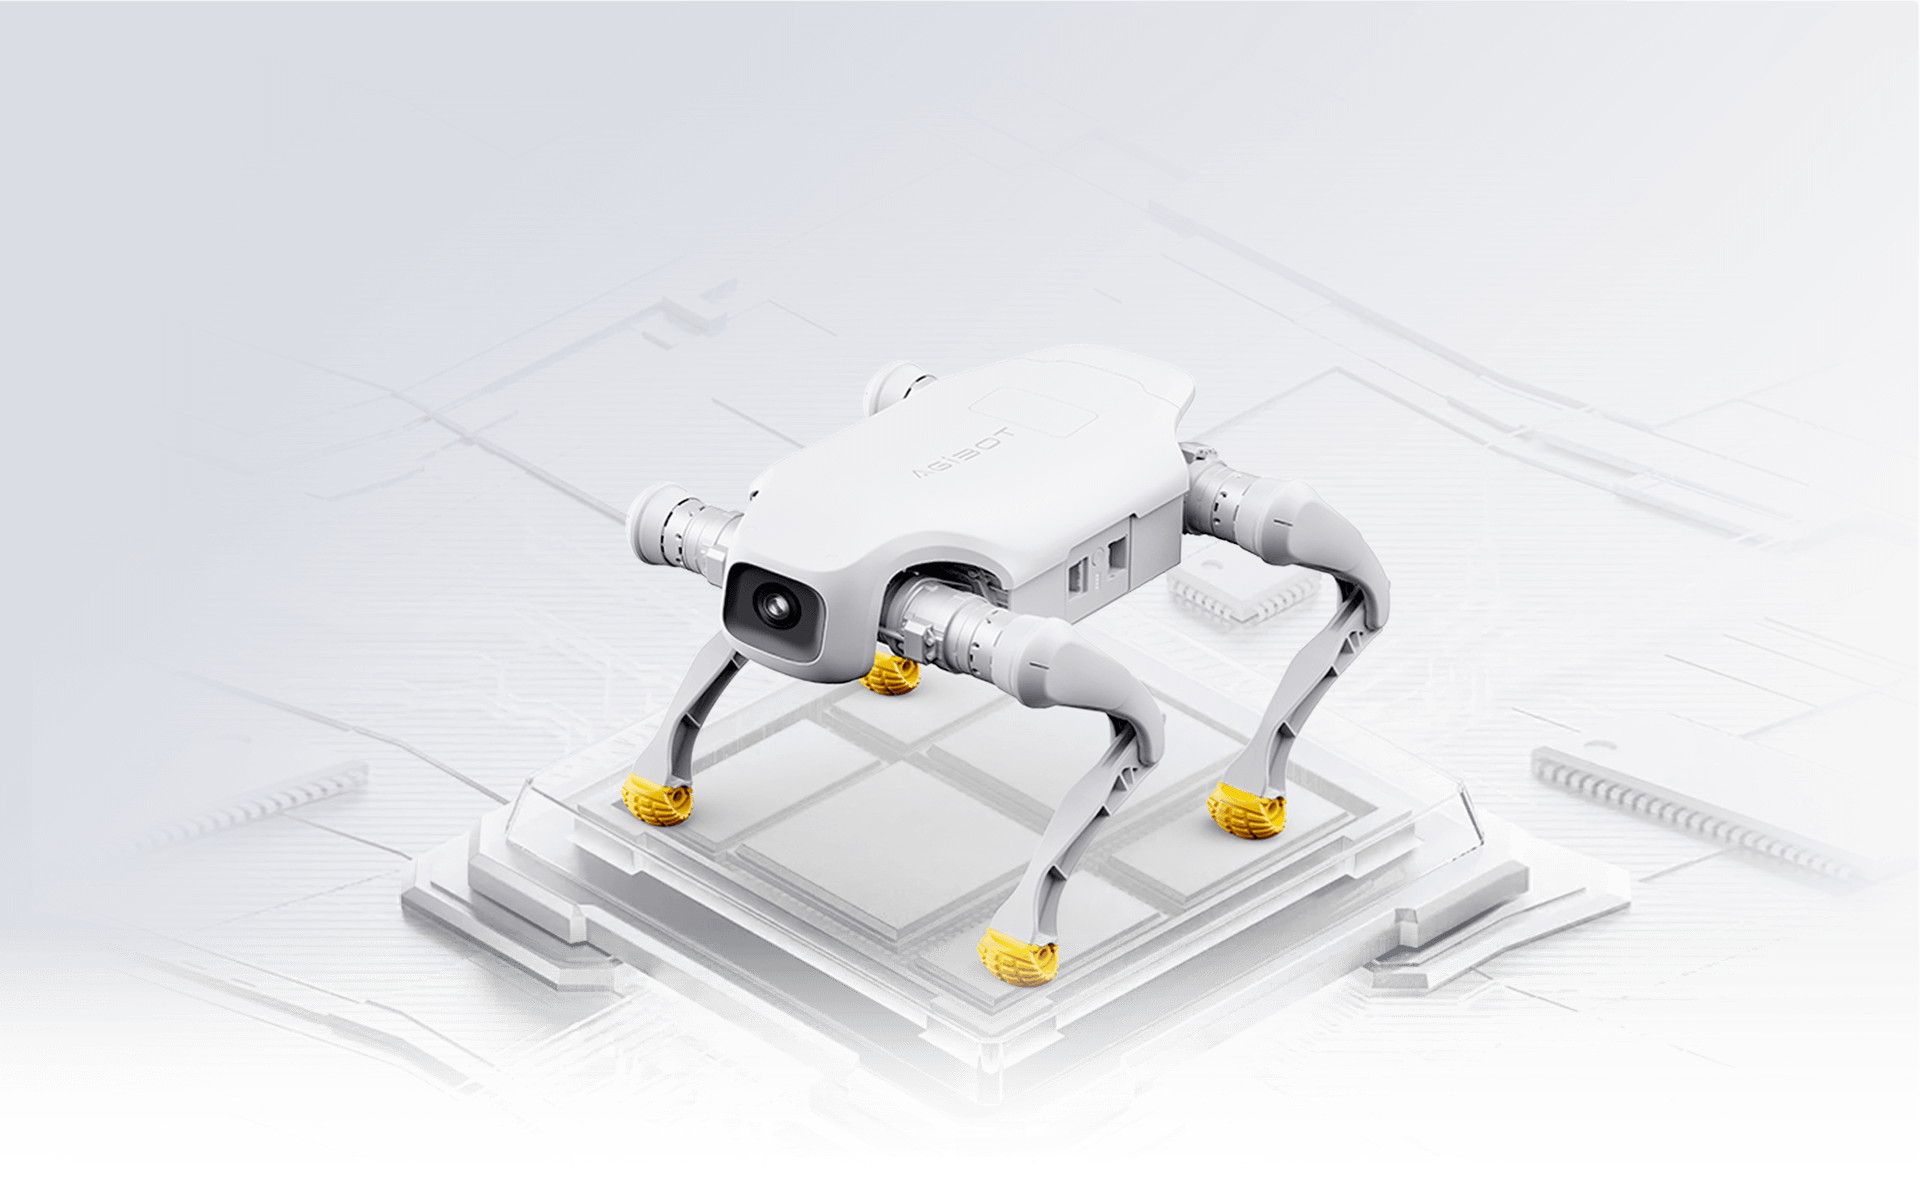
柔軟な開発対応
多様なモジュールやペイロード搭載に対応可能
-
 Edu バージョンは SDK 開発キットを提供し、ペイロード搭載をサポート
-
 標準化インターフェースを備え、各種モジュールに対応、多様なシナリオアプリケーションの開発を支援
-
 測位モジュール、LiDAR、深度カメラ、RTK モジュール、4G/5G モジュール、画像伝送モジュールなどの開発モジュールに対応
-
 URDFモデルを提供し、Isaac Sim、MuJoCo シミュレーション環境での検証運転をサポート
活用シーン
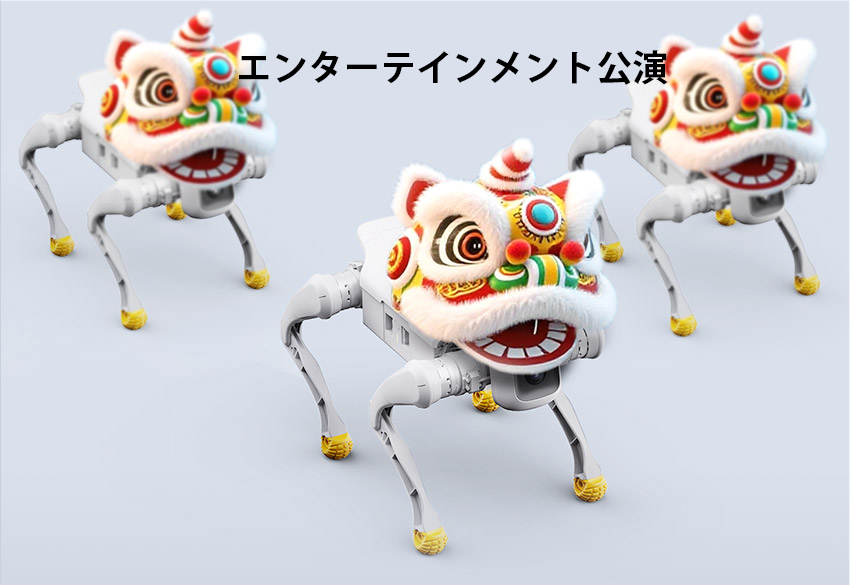
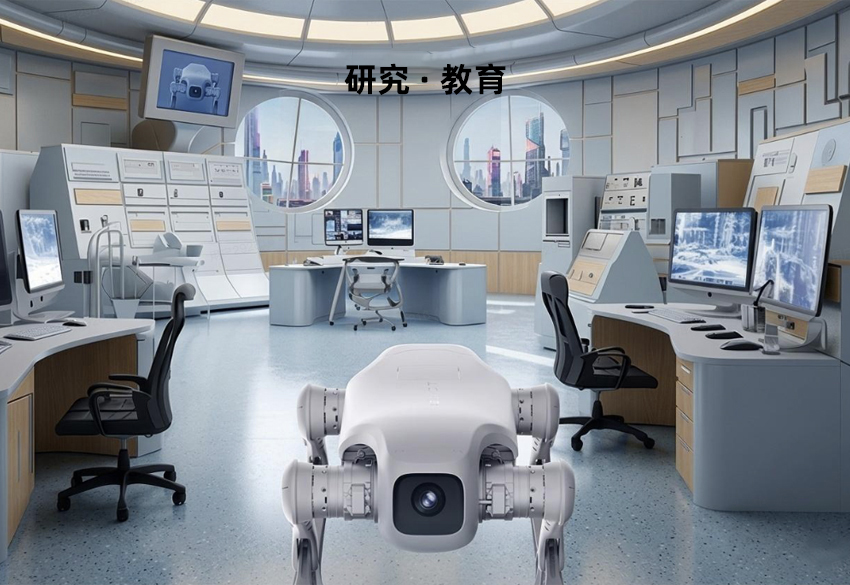
同梱物
-
D1ロボットドッグ本体*1

-
充電器*1

-
ハンドヘルドリモコン*1

製品仕様
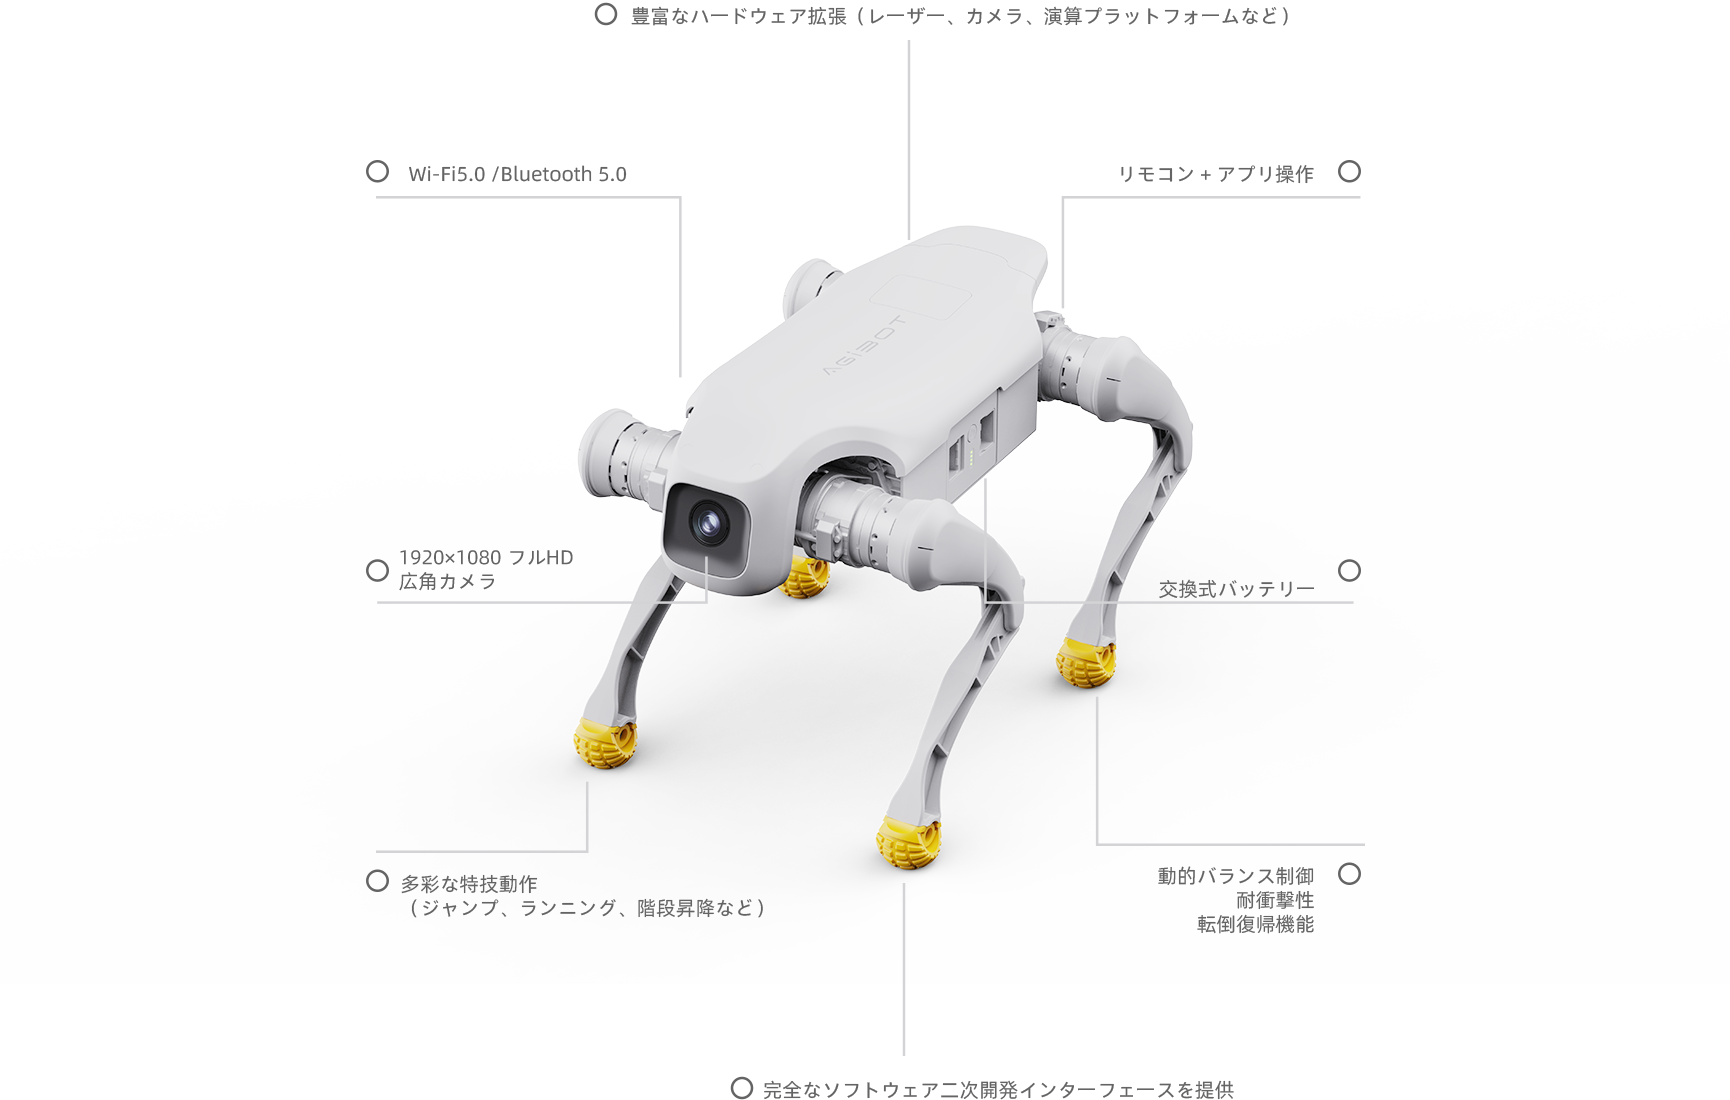
仕様パラメータ
| 分類 | D1Pro | D1Edu |
| 基本情報 | ||
| 材質情報 | アルミ合金+高強度エンジニアリングプラスチック | アルミ合金+高強度エンジニアリングプラスチック |
立位サイズ (長×幅×高) | 約635mm x 360mm x 420mm | 約635mm x 360mm x 420mm |
伏せサイズ (長x幅x高) | 約675mm x 435mm x 145mm | 約675mm x 435mm x 145mm |
本体重量 (バッテリー含む) | 15.5kg | 15.5kg |
| 動作温度 | 0℃~40℃ | 0℃~40℃ |
| 充電時間 | 約1時間(バッテリー10%→90%) | 約1時間(バッテリー10%→90%) |
| 連続稼働時間 | 1-2h | 1-2h |
| 走行距離 | 6km±1km | 6km±1km |
| 性能パラメータ | ||
| 基礎演算能力 | 8コア高性能CPU | 8コア高性能CPU |
| 最大動作出力 | 3500W | 3500W |
| 最大速度 | 3.5m/s | 3.5m/s |
| 定格負荷 | 5kg | 5kg |
連続階段登攀高さ | 16cm | 16cm |
| 最大登坂角度 | 40° | 40° |
ジャンプ離地高さ | 35cm | 35cm |
| 関節パラメータ | ||
| アクチュエータ種類 | 高出力密度アクチュエータ | 高出力密度アクチュエータ |
| 最大関節トルク | 48N·m | 48N·m |
アルミ合金 精密関節モーター | 12個 | 12個 |
関節可動範囲 (胴体) | -28°~28° | -28°~28° |
| 関節可動範囲 (大腿) | -170°~66° | -170°~66° |
関節可動範囲 (下部脚) | 35°~156° | 35°~156° |
| カメラFOV | DFOV122°,HFOV111°, VFOV70° | DFOV122°,HFOV111°, VFOV70° |
| センサー | ||
| IMU | 標準搭載 | 標準搭載 |
| 機能リスト | ||
| 標準動作 | 立脚、ダウン、起き上がり、 前傾・後傾、水平旋回 | 立脚、ダウン、起き上がり、 前傾・後傾、水平旋回 |
| 特技動作 | 前方ジャンプ、上方ジャンプ、二脚立ち、 後方宙返り、ハンドウェーブなど | 前方ジャンプ、上方ジャンプ、二脚立ち、 後方宙返り、ハンドウェーブなど |
| リアルタイム画像伝送 | 対応 | 対応 |
| 二次開発 | 非対応 | 対応 |
| 機能拡張インターフェース | なし | イーサネット、USB、電源口 、SBUS口、UART口 |
| バッテリー | 定格容量4.6Ah、電圧43.2V | 定格容量4.6Ah、電圧43.2V |
付属品 | ||
| アダプター | 標準 | 標準 |
| 充電ベース | 標準 | 標準 |
| ハンドヘルドコントローラー | 標準 | 標準 |
| その他 | ||
| 保証期間 | 1年 | 1年 |