AGIBOTリンクX1開発ガイド
前書き
AGIBOTリンクX1オープンソースヒューマノイドロボットに関心を持っていただき、ありがとうございます。本ガイドに従って、ロボットの構築が完了します。

AGIBOTリンクX1の概要
1. 構造
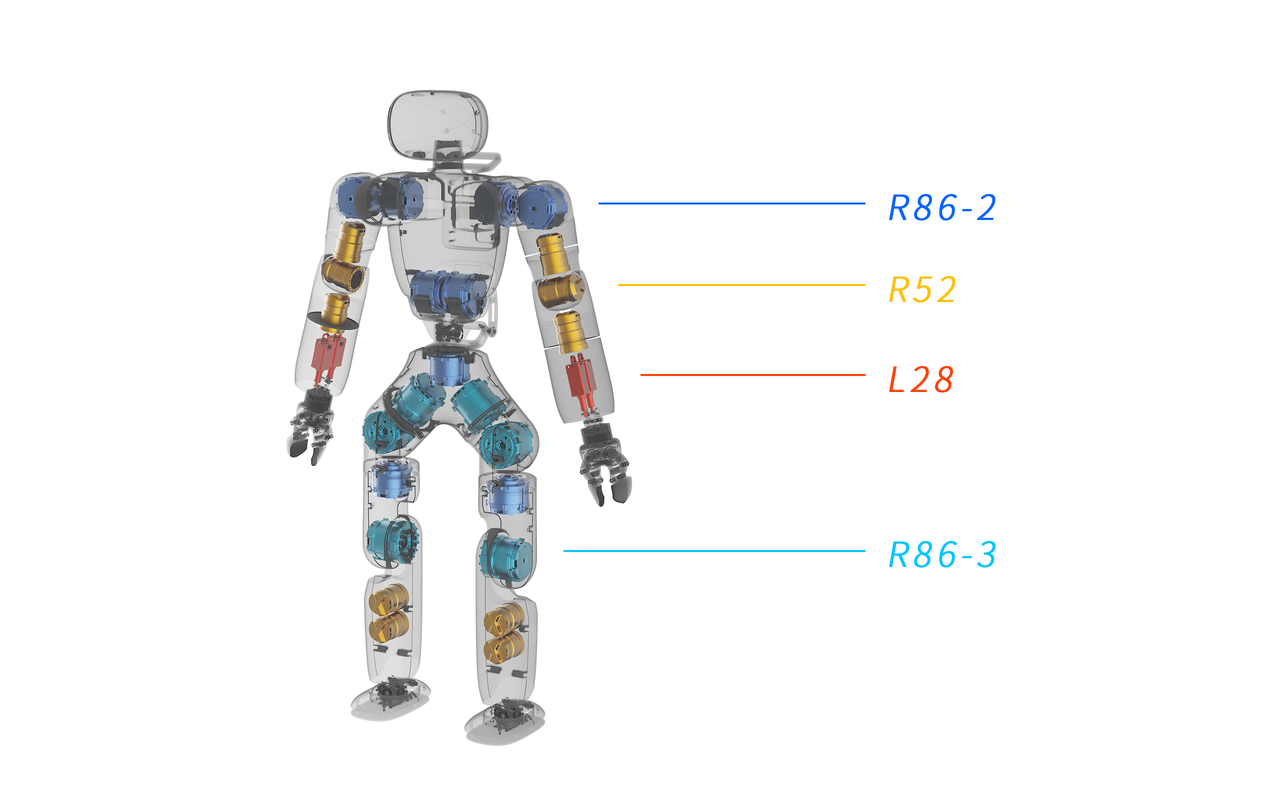
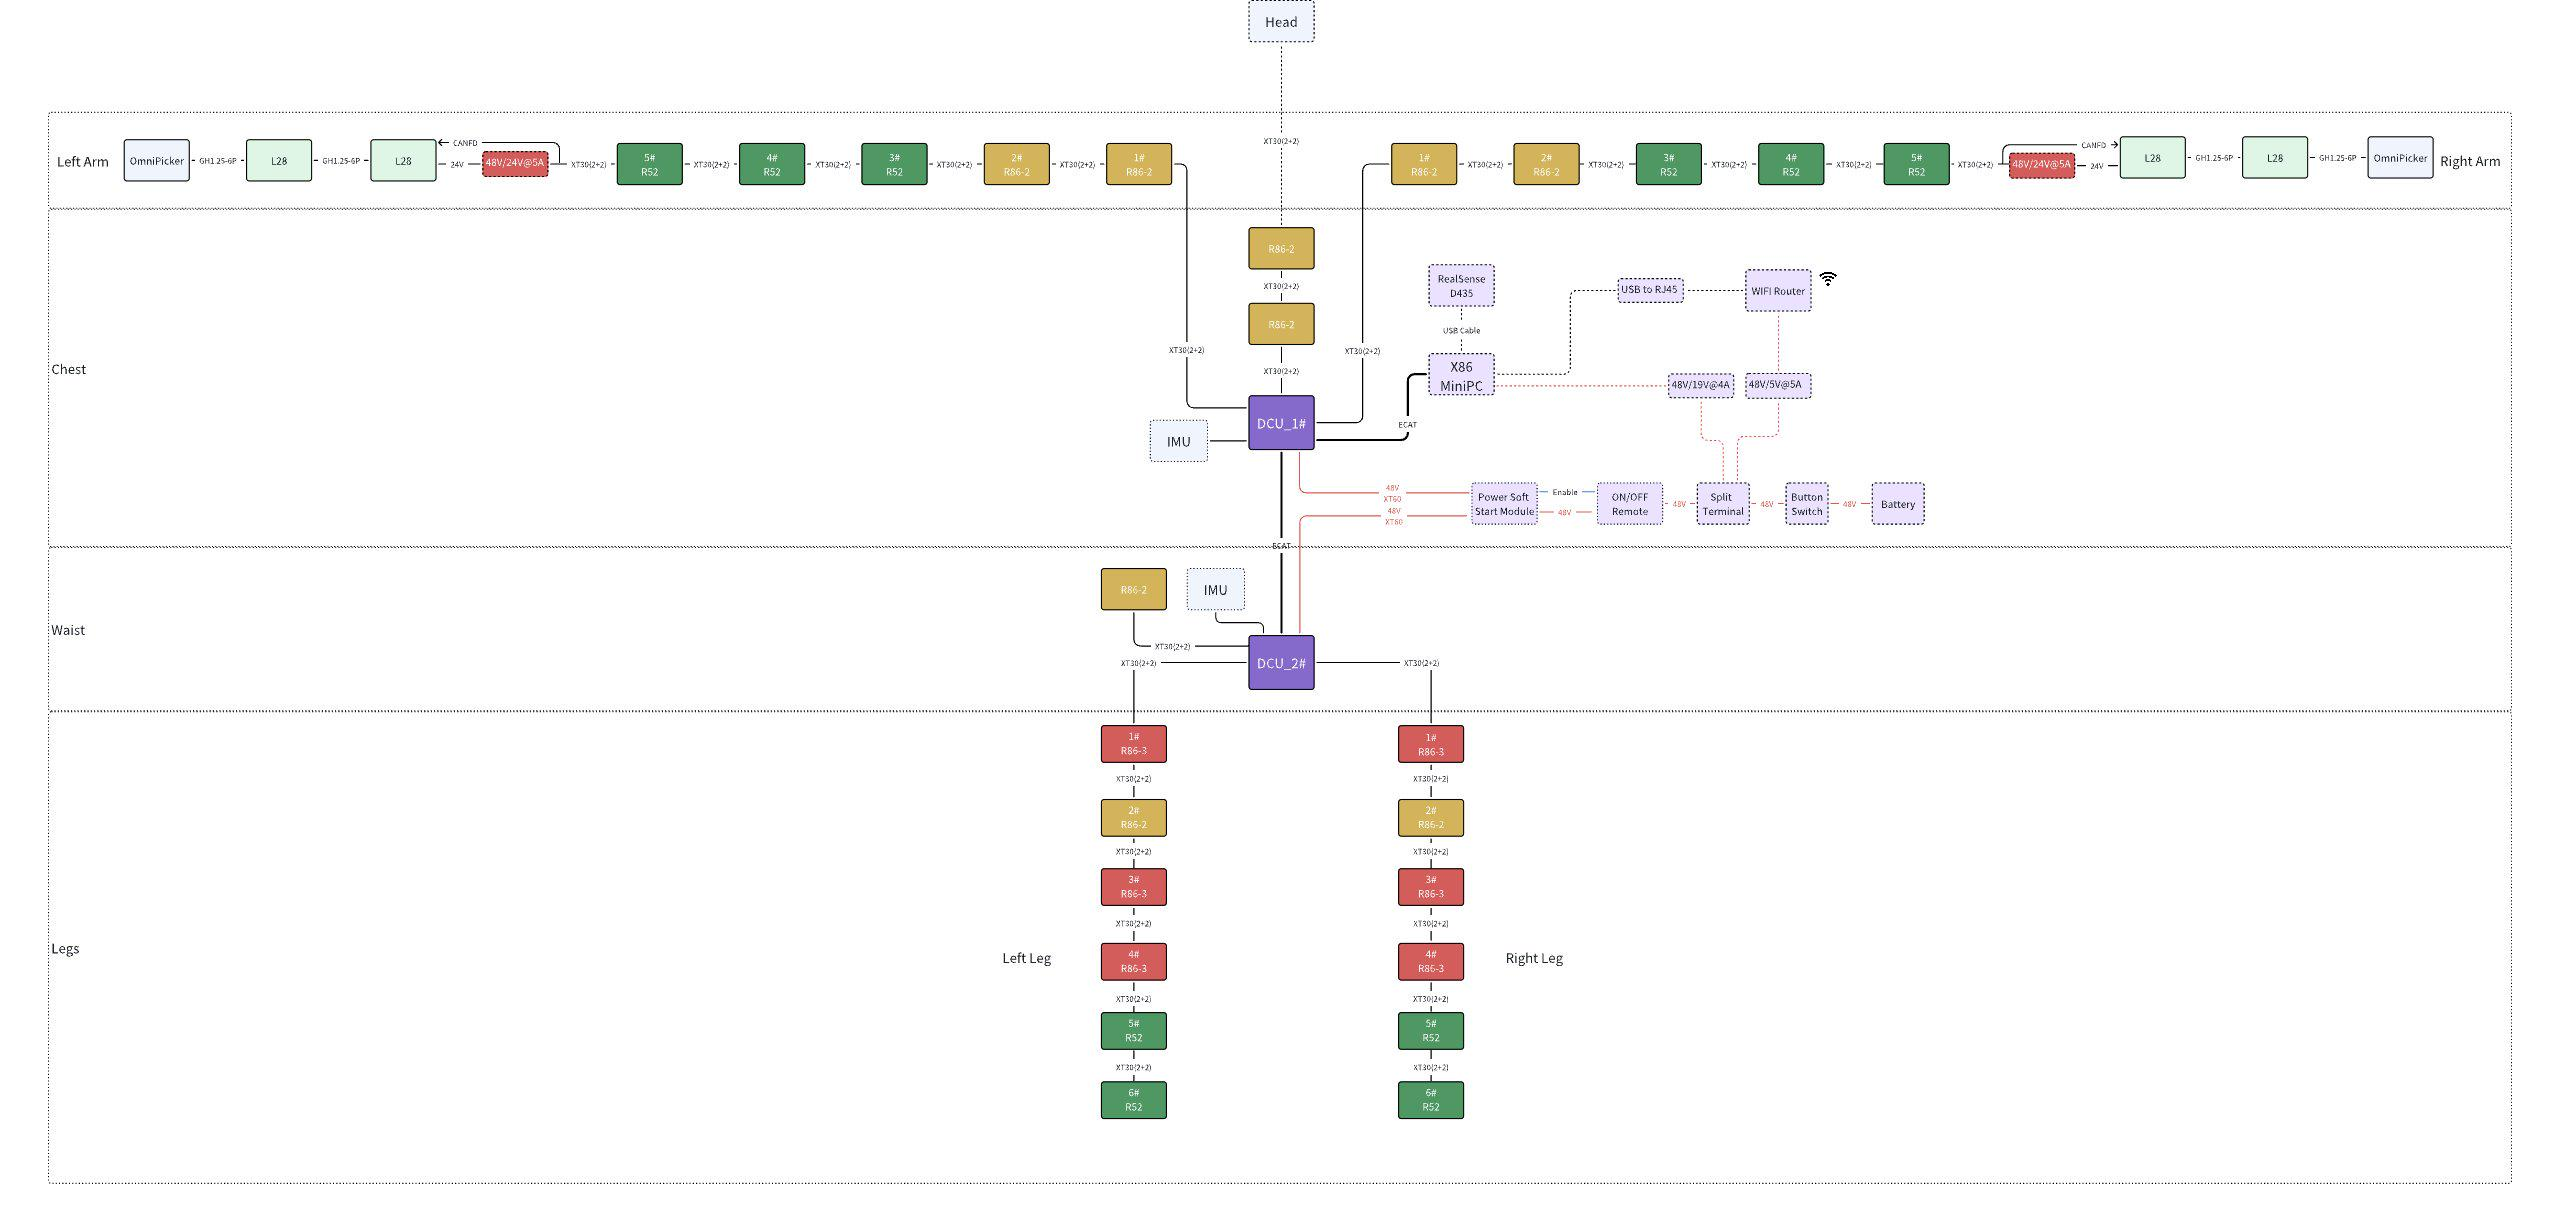
AGIBOTリンクX1は、29の関節(R86-2*9、R86-3*6、R52*10、L28*4)と2つのクランプを備えており、頭部の3自由度の拡張をサポートしています。
2. ハードウェア
3. 設計資料
BOMリスト、全体のSTEPファイル、全体の図面(SolidWorks)、組み立てSOPは、百度クラウドまたはGoogleドライブからダウンロードしてください。
百度クラウド:[https://pan.baidu.com/s/1UEdeDBTJiXRmIqMKwmO5RA?pwd=1234(抽出コード:1234)]
Googleドライブ:[https://drive.google.com/drive/u/1/folders/1MECbyKRJbnc_XKWsdUbn-70xmYFmw9FW]