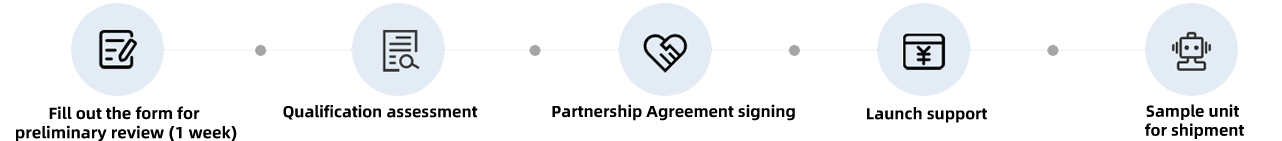
솔루션 역량을 갖춘 파트너사 공식 웹사이트에서 문의 양식 작성 환영합니다
이차 개발 기능 관련 자료 받기
AGIBOT 사족 로봇 생태계에 참여하세요
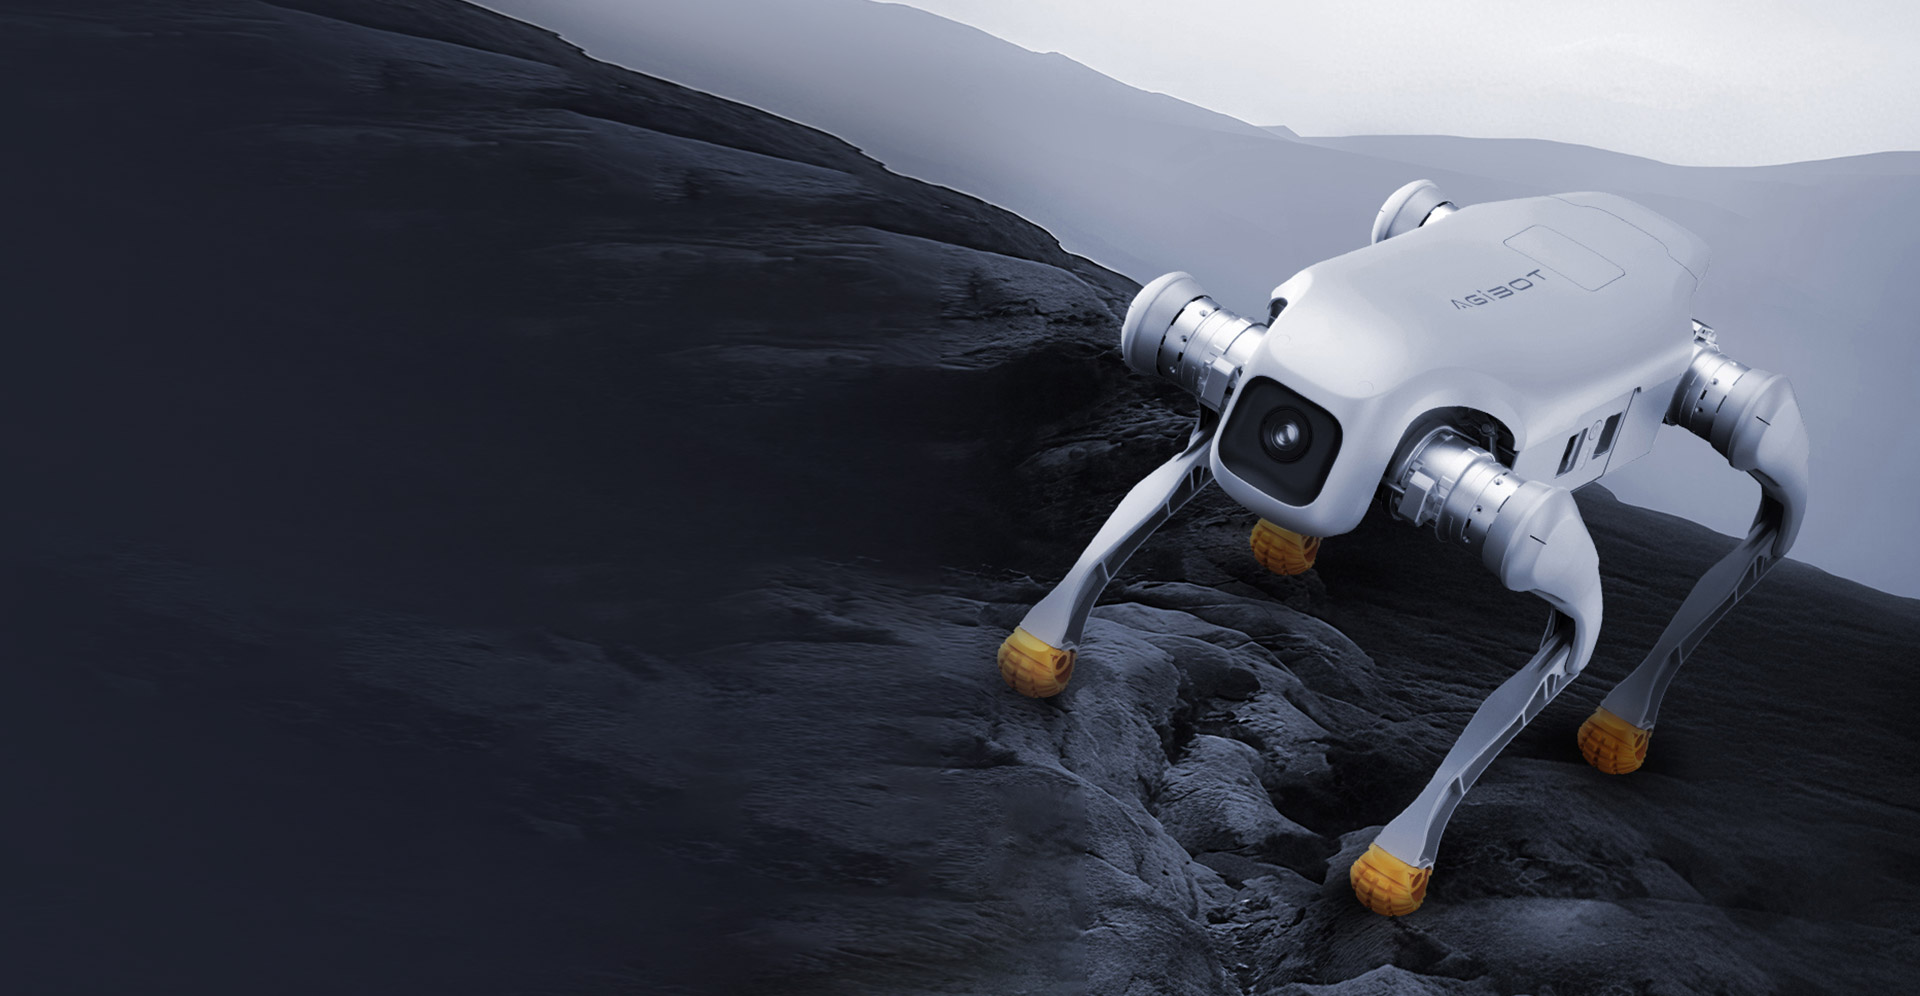


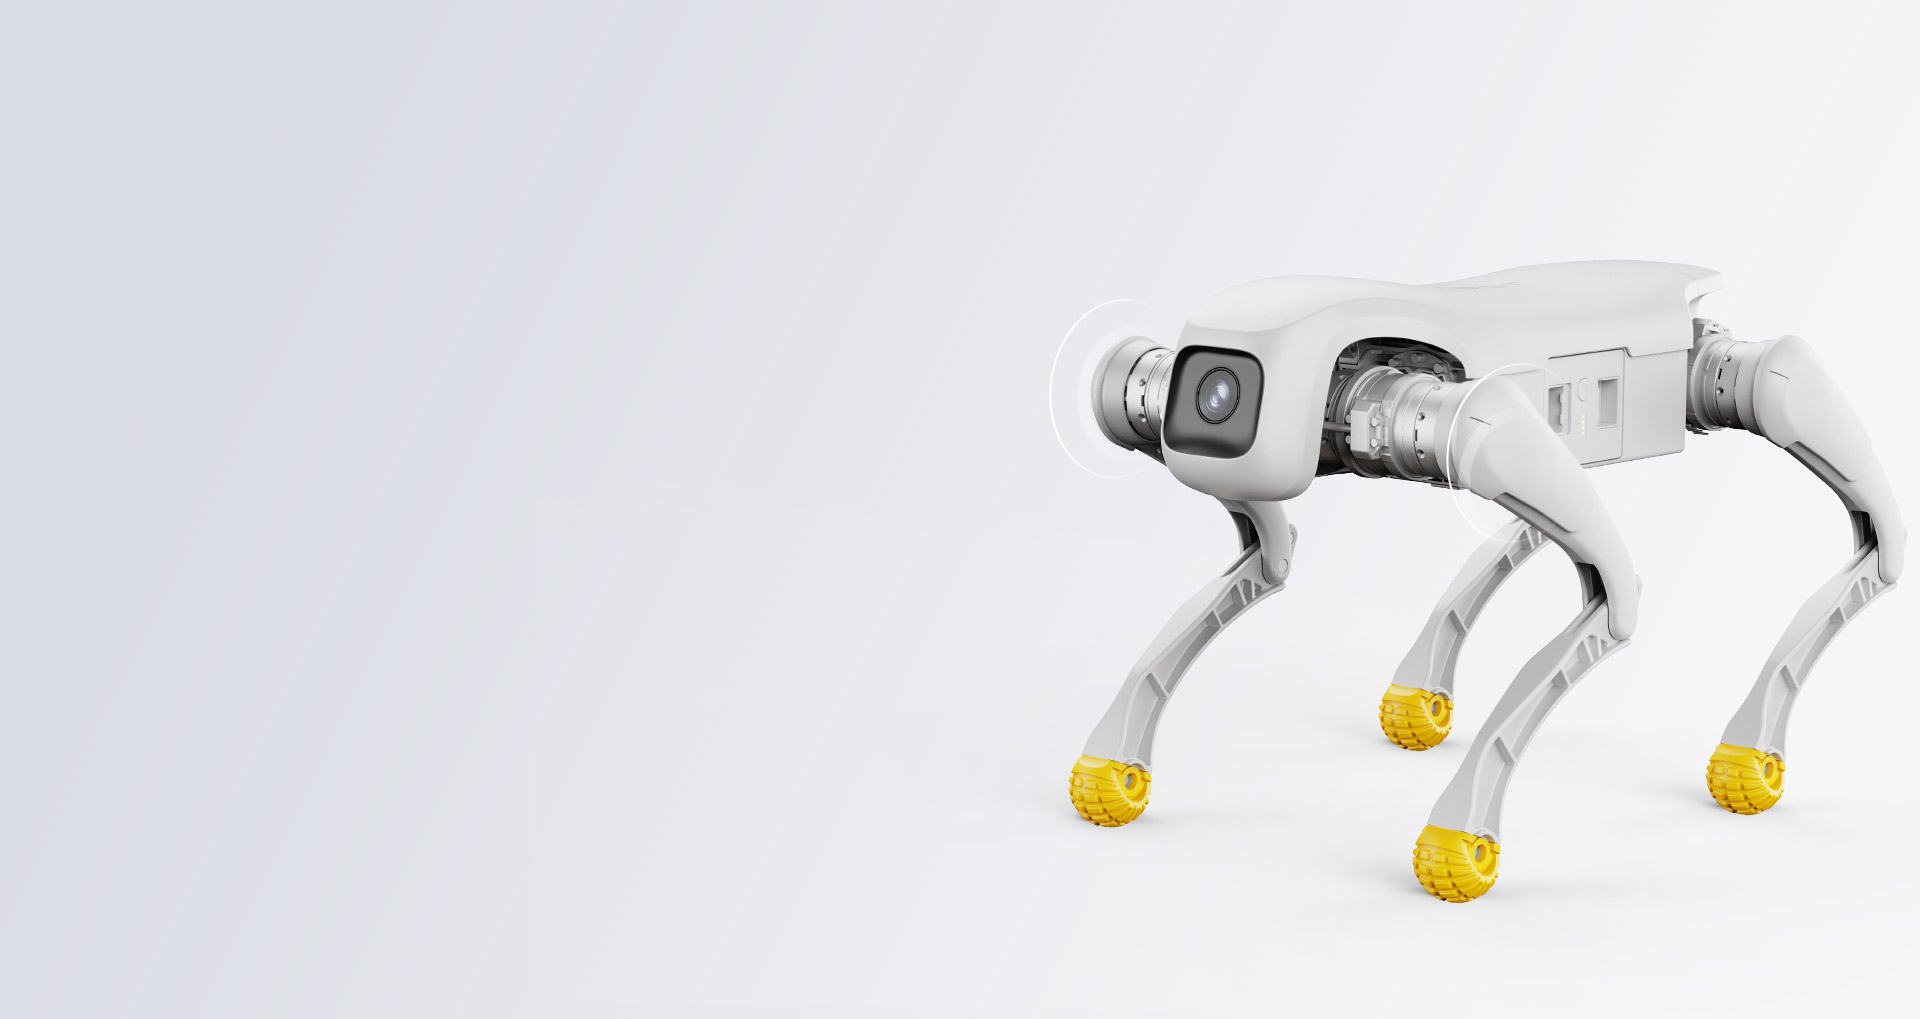


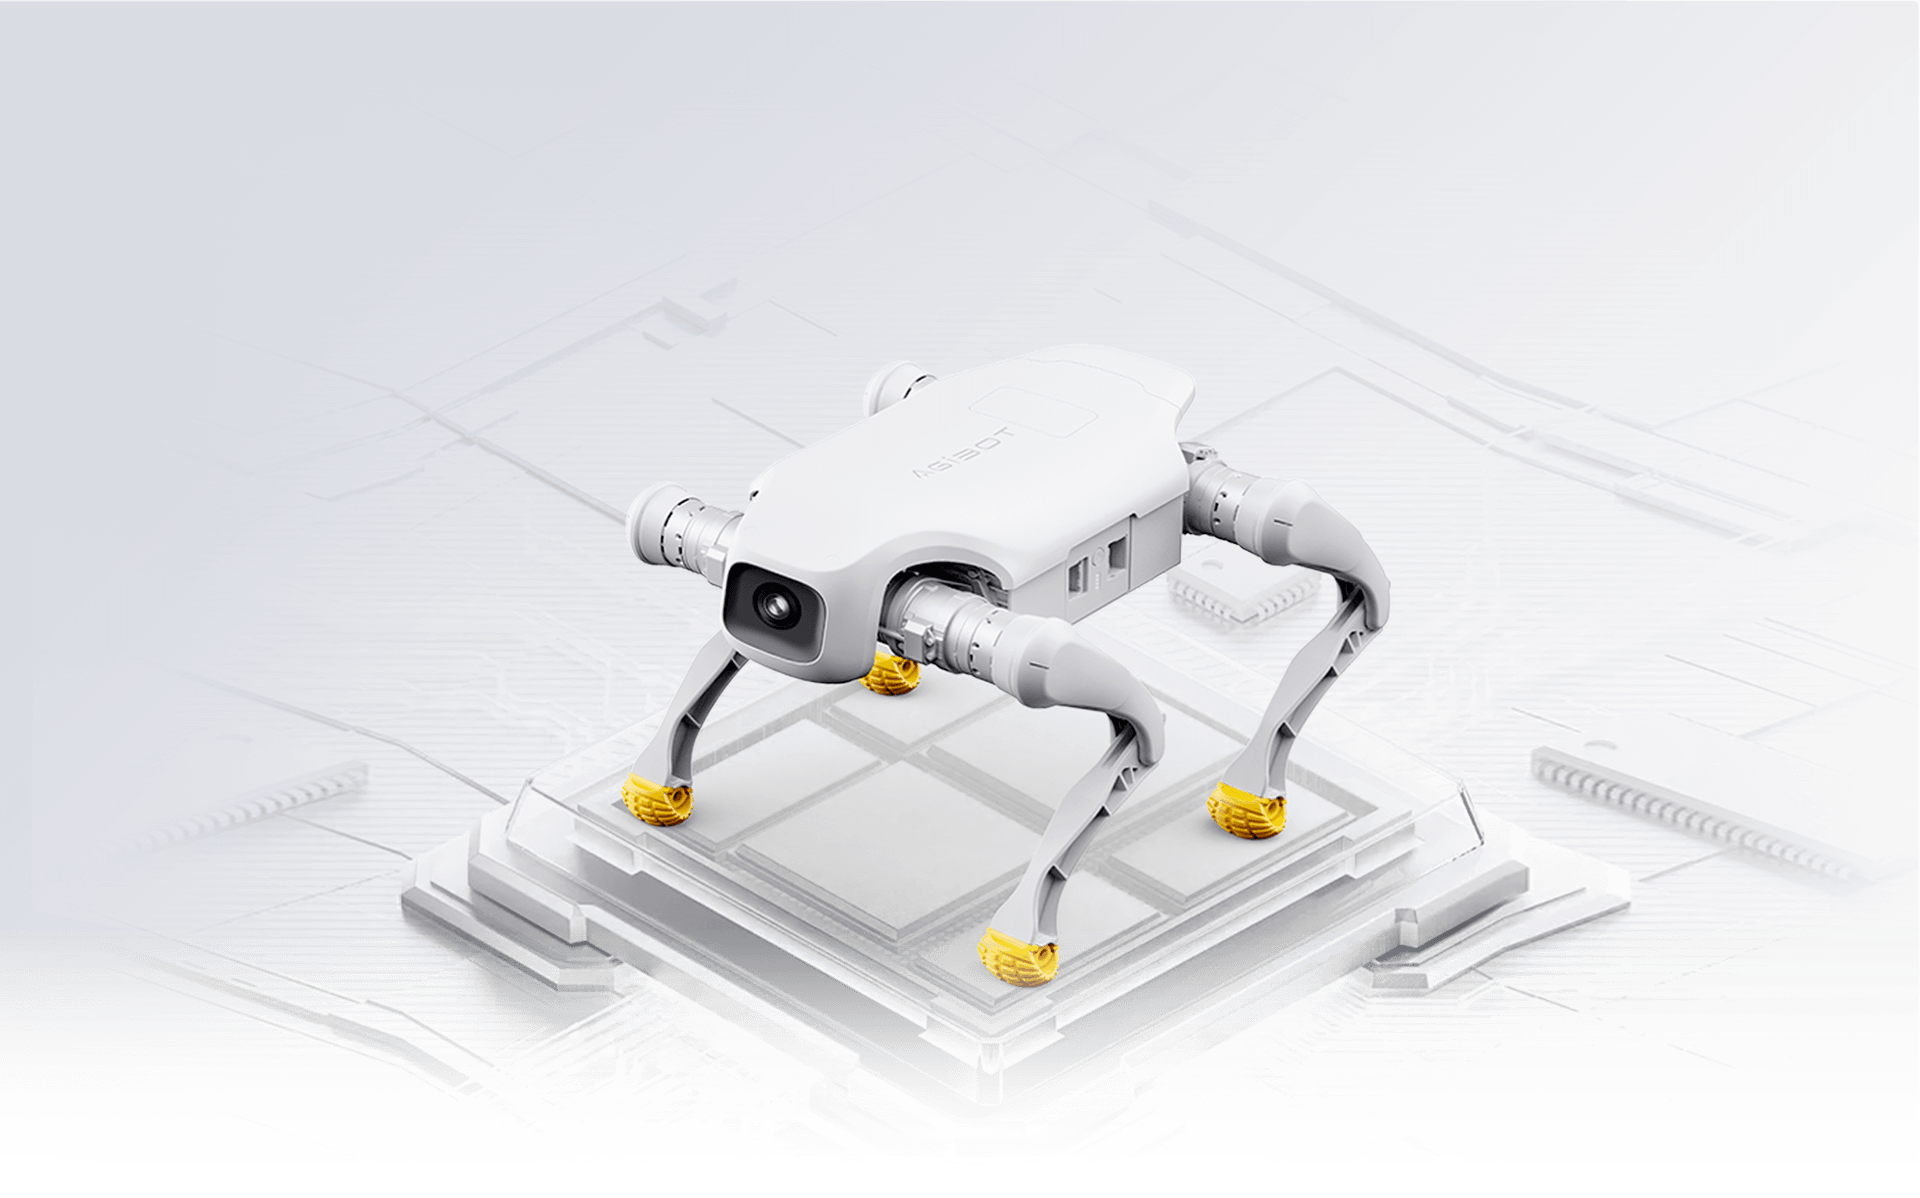


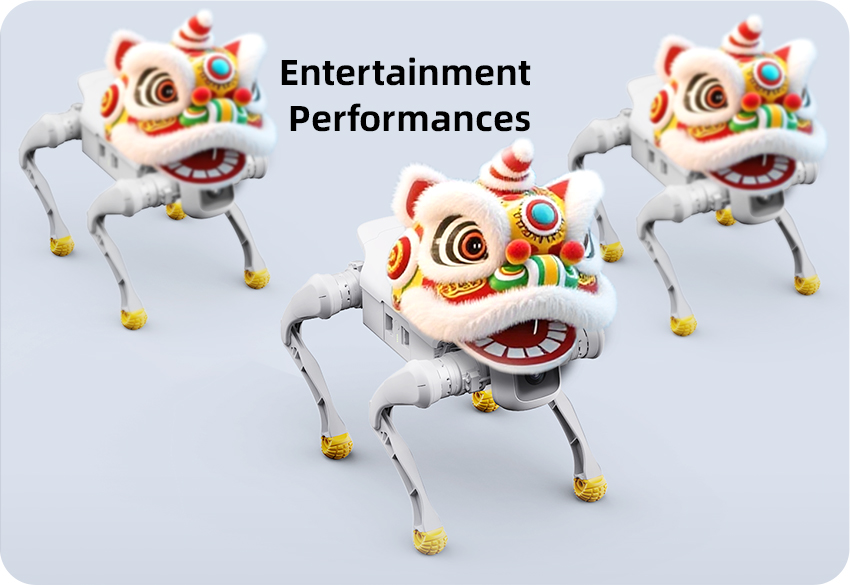


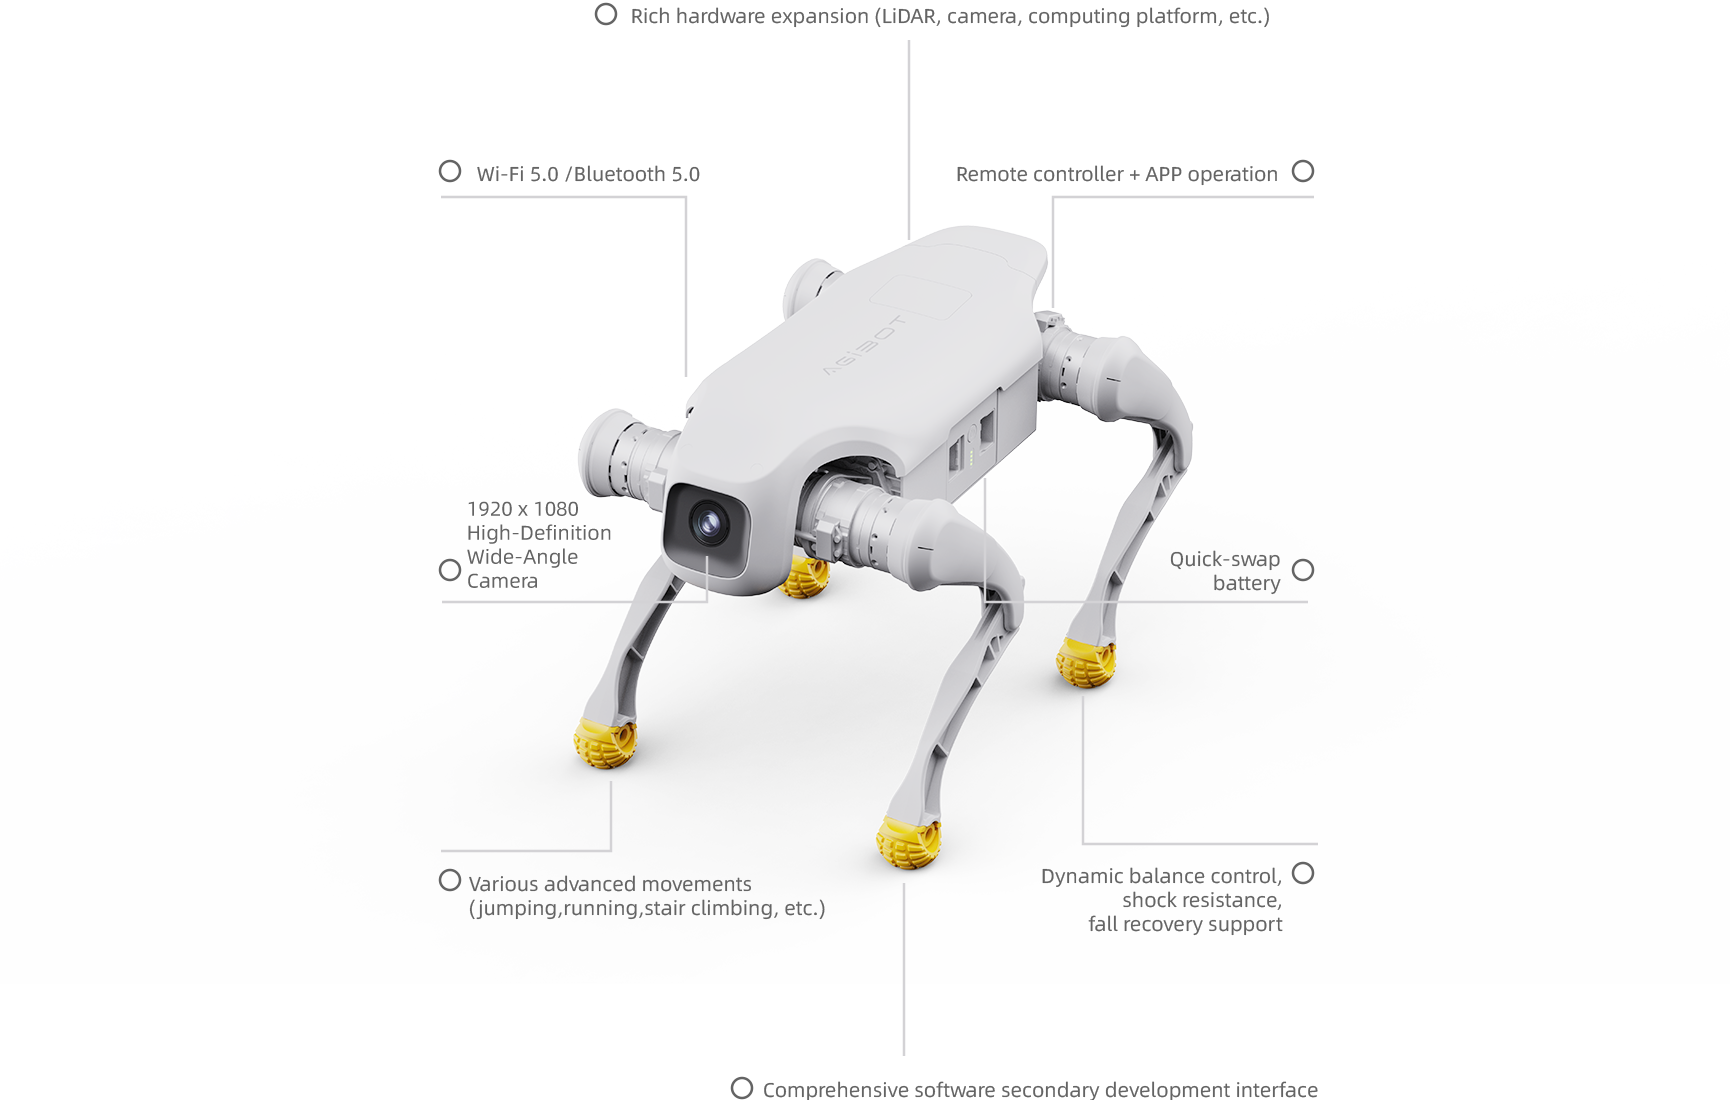
| 카테고리 | D1Pro | D1Edu |
| 기본 정보 | ||
| 재질 정보 | 알루미늄 합금 + 고강도 엔지니어링 플라스틱 | 알루미늄 합금 + 고강도 엔지니어링 플라스틱 |
세운 치수 (길이 x 너비 x 높이) | 약 635mm x 360mm x 420mm | 약 635mm x 360mm x 420mm |
눕는 크기 (길이 x 너비 x 높이) | 약 675mm x 435mm x 145mm | 약 675mm x 435mm x 145mm |
전체 중량 (배터리 포함) | 15.5kg | 15.5kg |
| 작동 온도 | 0℃~40℃ | 0℃~40℃ |
| 충전 시간 | 약 1시간 (배터리 10%~90%) | 약 1시간 (배터리 10%~90%) |
| 배터리 수명 | 1 - 2h | 1 - 2h |
| 주행 가능 거리 | 6km ± 1km | 6km ± 1km |
| 성능 매개변수 | ||
| 기본 컴퓨팅 파워 | 8코어 고성능 CPU | 8코어 고성능 CPU |
| 작동 최대 전력 | 3500W | 3500W |
| 최대 속도 | 3.5m/s | 3.5m/s |
| 정격 부하 | 5kg | 5kg |
연속 등반 계단 높이 | 16cm | 16cm |
| 최대 등반 각도 | 40° | 40° |
점프하다 지상 높이 | 35cm | 35cm |
| 관절 파라미터 | ||
| 액추에이터 유형 | 고출력 밀도 구동 유닛 | 고출력 밀도 구동 유닛 |
| 최대 관절 토크 | 48N·m | 48N·m |
알루미늄 합금 정밀 관절 모터 | 12개 | 12개 |
관절 운동 공간 (본체) | -28°~28° | -28°~28° |
| 관절 운동 공간 (허벅지) | -170°~66° | -170°~66° |
관절 운동 공간 (종아리) | 35°~156° | 35°~156° |
| 카메라 FOV | DFOV122°,HFOV111°, VFOV70° | DFOV122°,HFOV111°, VFOV70° |
| 센서 | ||
| IMU | 표준 사양 | 표준 사양 |
| 기능 목록 | ||
| 표준 동작 | 서기, 엎드리기, 일어나기, 상하로 기울이기 몸, 수평 회전 | 서기, 엎드리기, 일어나기, 상하로 기울이기 몸, 수평 회전 |
| 특수 효과 | 앞으로 넘기, 위로 점프, 두 다리로 서기 백플립, 인사 등 | 앞으로 넘기, 위로 점프, 두 다리로 서기 백플립, 인사 등 |
| 실시간 이미지 전송 | 지원 | 지원 |
| 2차 개발 | 지원되지 않음 | 지원 |
| 기능 확장 인터페이스 | 아무것도 없습니다. | 이더넷 포트, USB 포트, 전원 커넥터 포트, SBUS 인터페이스, UART 인터페이스 |
| 배터리 | 정격 용량 4.6Ah, 전압 43.2V | 정격 용량4.6Ah, 전압 43.2V |
부속품 | ||
| 어댑터 | 표준 사양 | 표준 사양 |
| 충전 거치대 | 표준 사양 | 표준 사양 |
| 휴대용 리모컨 | 표준 사양 | 표준 사양 |
| 기타 | ||
| 보증 기간 | 1년 | 1년 |
*면책 조항: 위의 수치는 실험실 테스트 결과이며, 실제 성능은 사용 환경 및 조작 방식 등의 요인에 따라 다를 수 있으므로 실제 결과를 기준으로 하십시오.
솔루션 역량을 갖춘 파트너사 공식 웹사이트에서 문의 양식 작성 환영합니다
이차 개발 기능 관련 자료 받기
AGIBOT 사족 로봇 생태계에 참여하세요