솔루션 역량을 갖춘 파트너분의 공식 웹사이트 문의를 환영합니다.
2차 개발 기능 관련 자료 받기
AGIBOT 사족 로봇 생태계에 참여하기
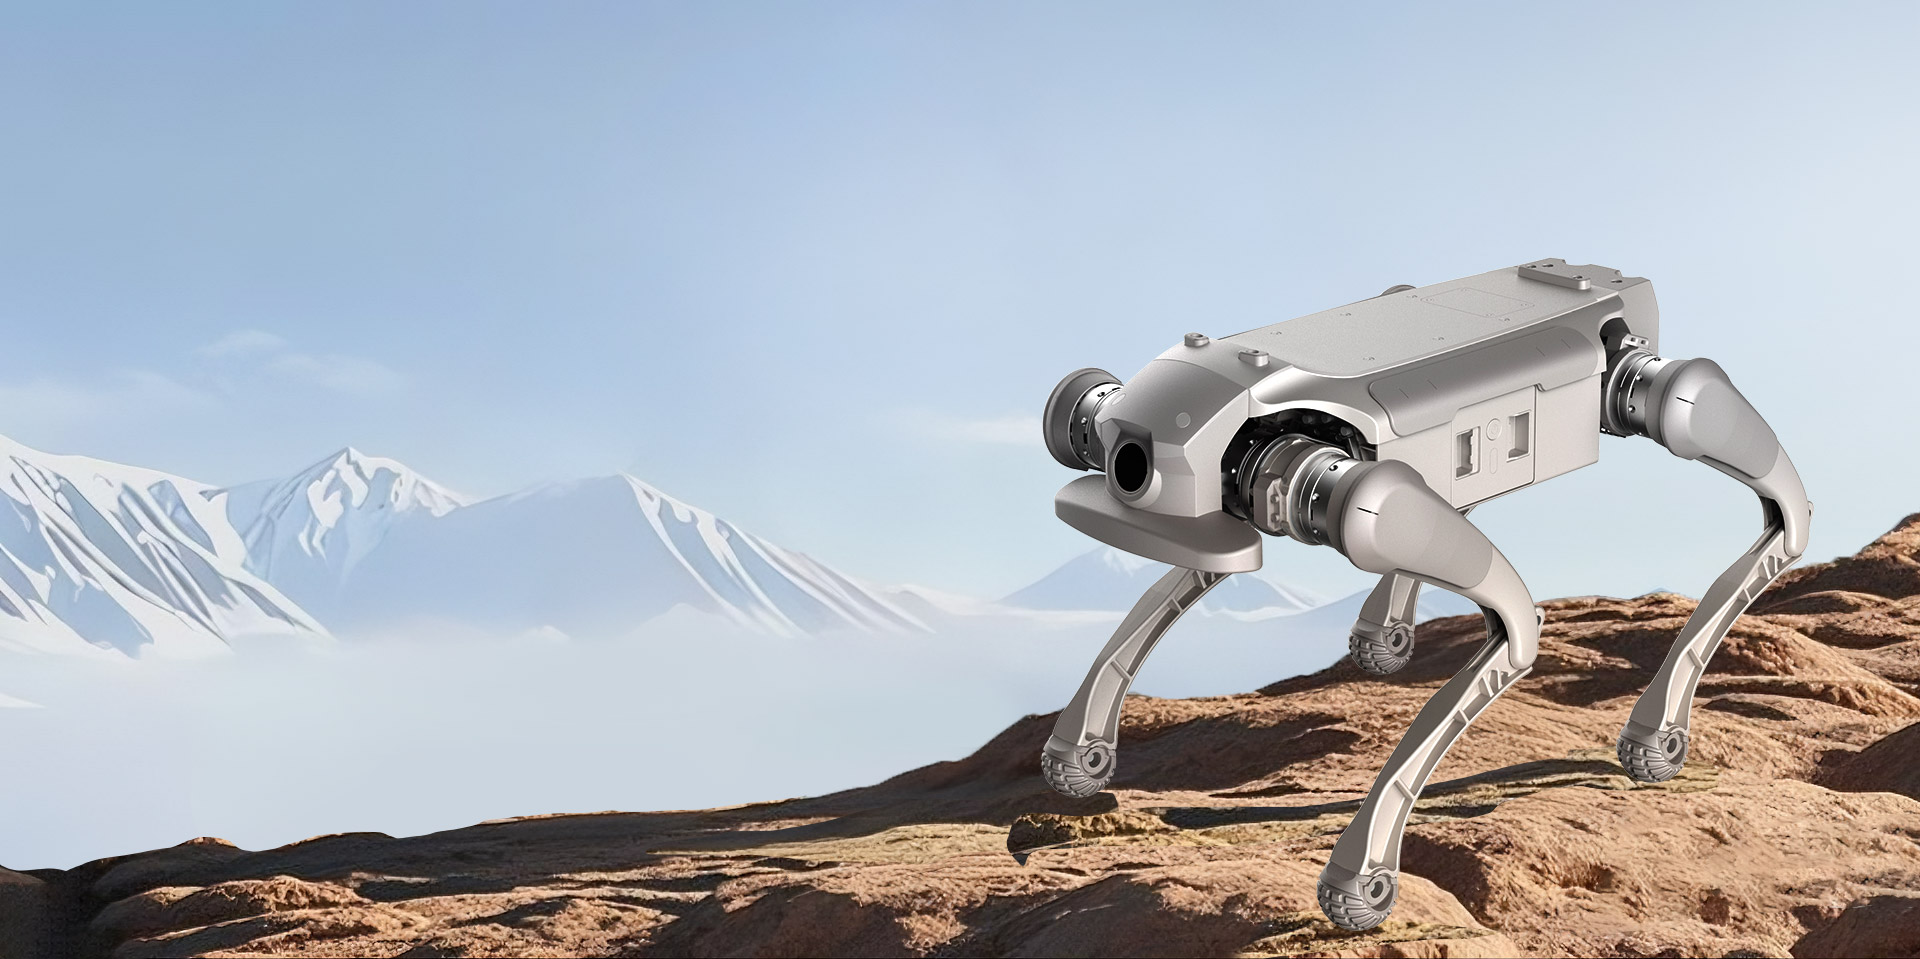
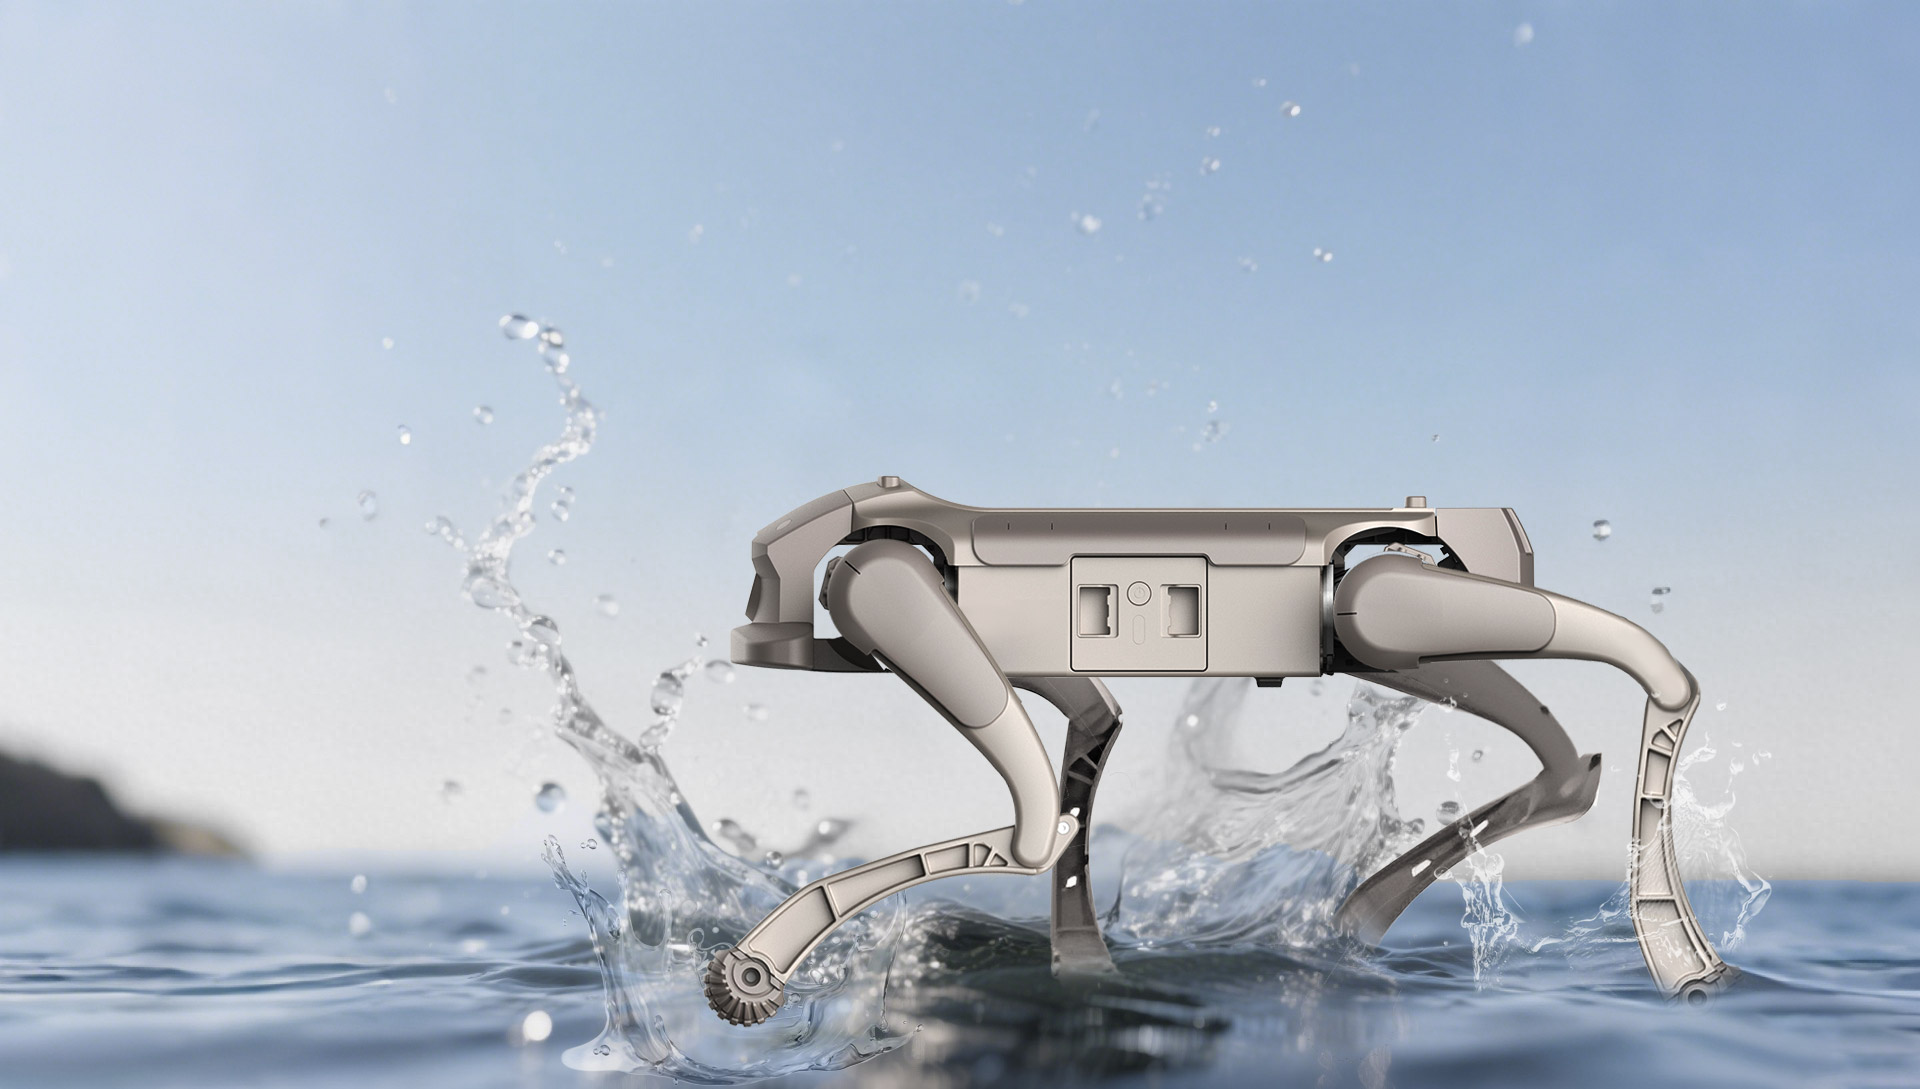
높은 방진·방수 등급으로 물 튀김, 습기, 진흙, 모래 먼지 환경에 쉽게 대응
알루미늄 합금 진공 압축 공정 적용, 경량화된 본체 설계
본체 핵심 부품에 밀폐 보호 및 방부 처리 적용
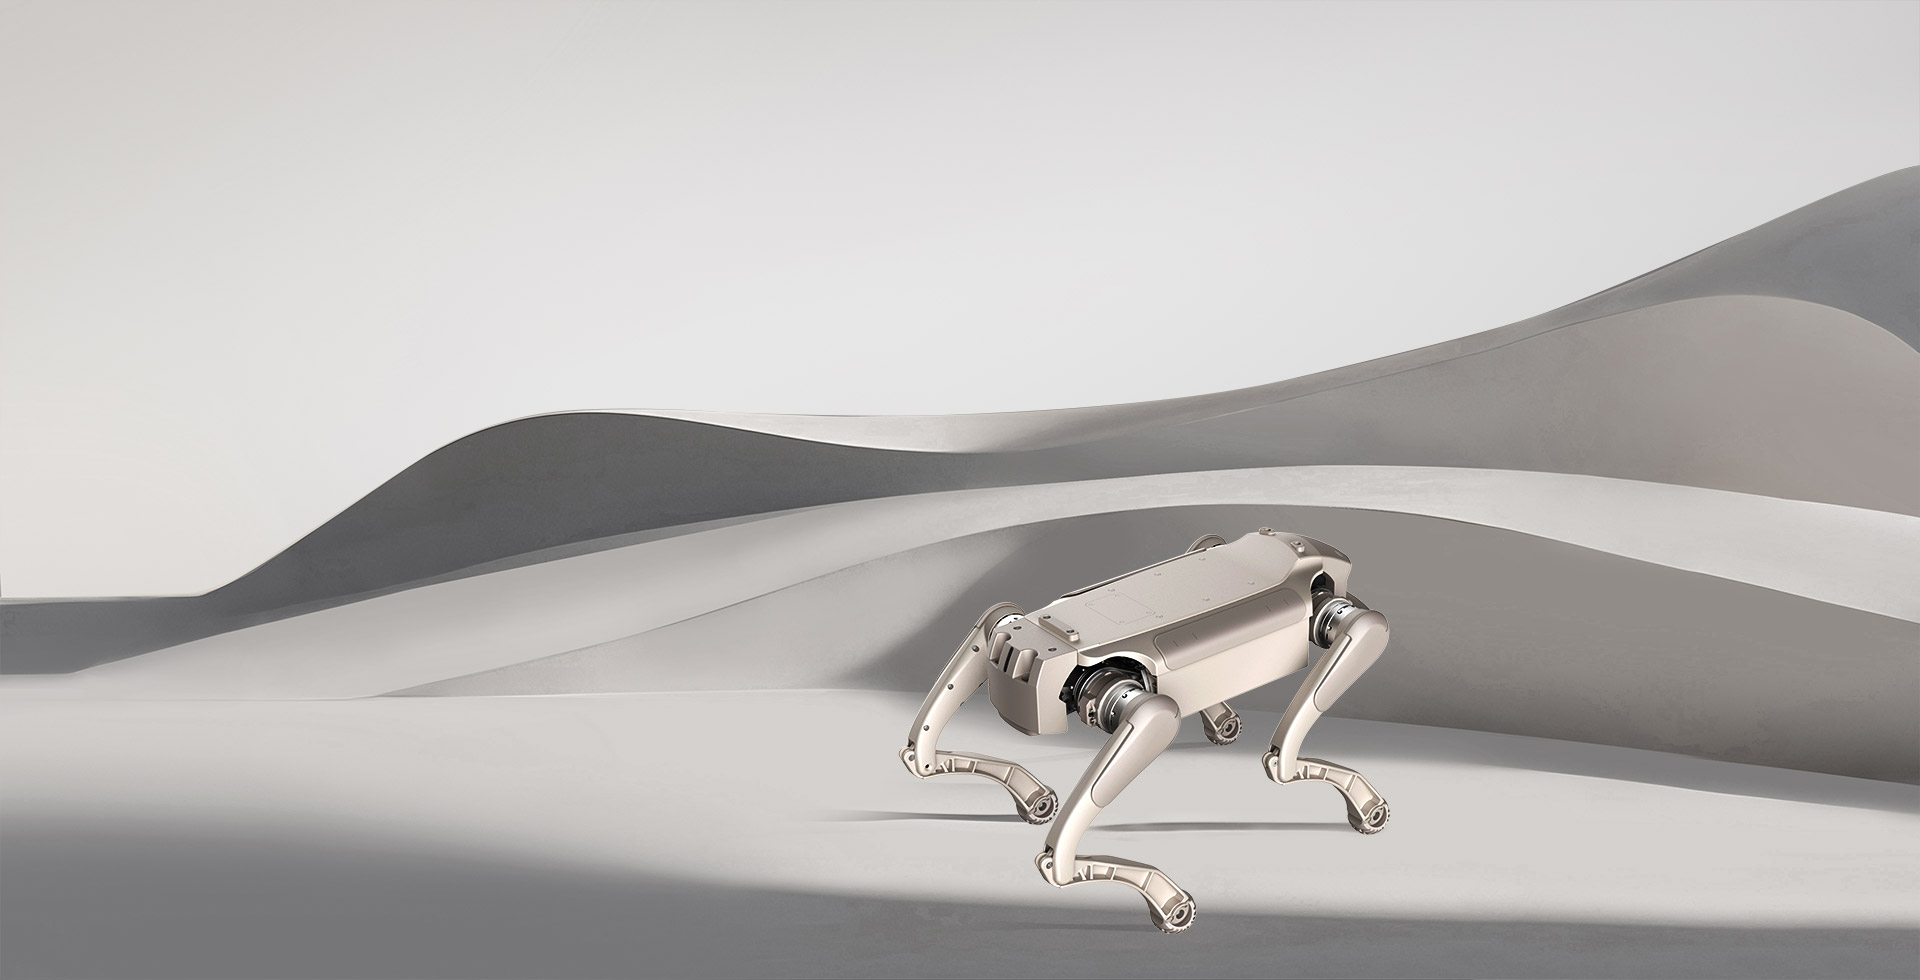
RL 강화학습 기반 보행으로 복잡한 지형에 자동 적응, 자체 균형 유지, 전복 방지 및 간섭 저항 능력 보유
최고 주행 속도 3.7m/s, 최대 경사로 상하각 40°
전방 또는 수직 점프 시 지상 도달 높이 최대 35cm
최대 16cm 계단 연속 등반 지원
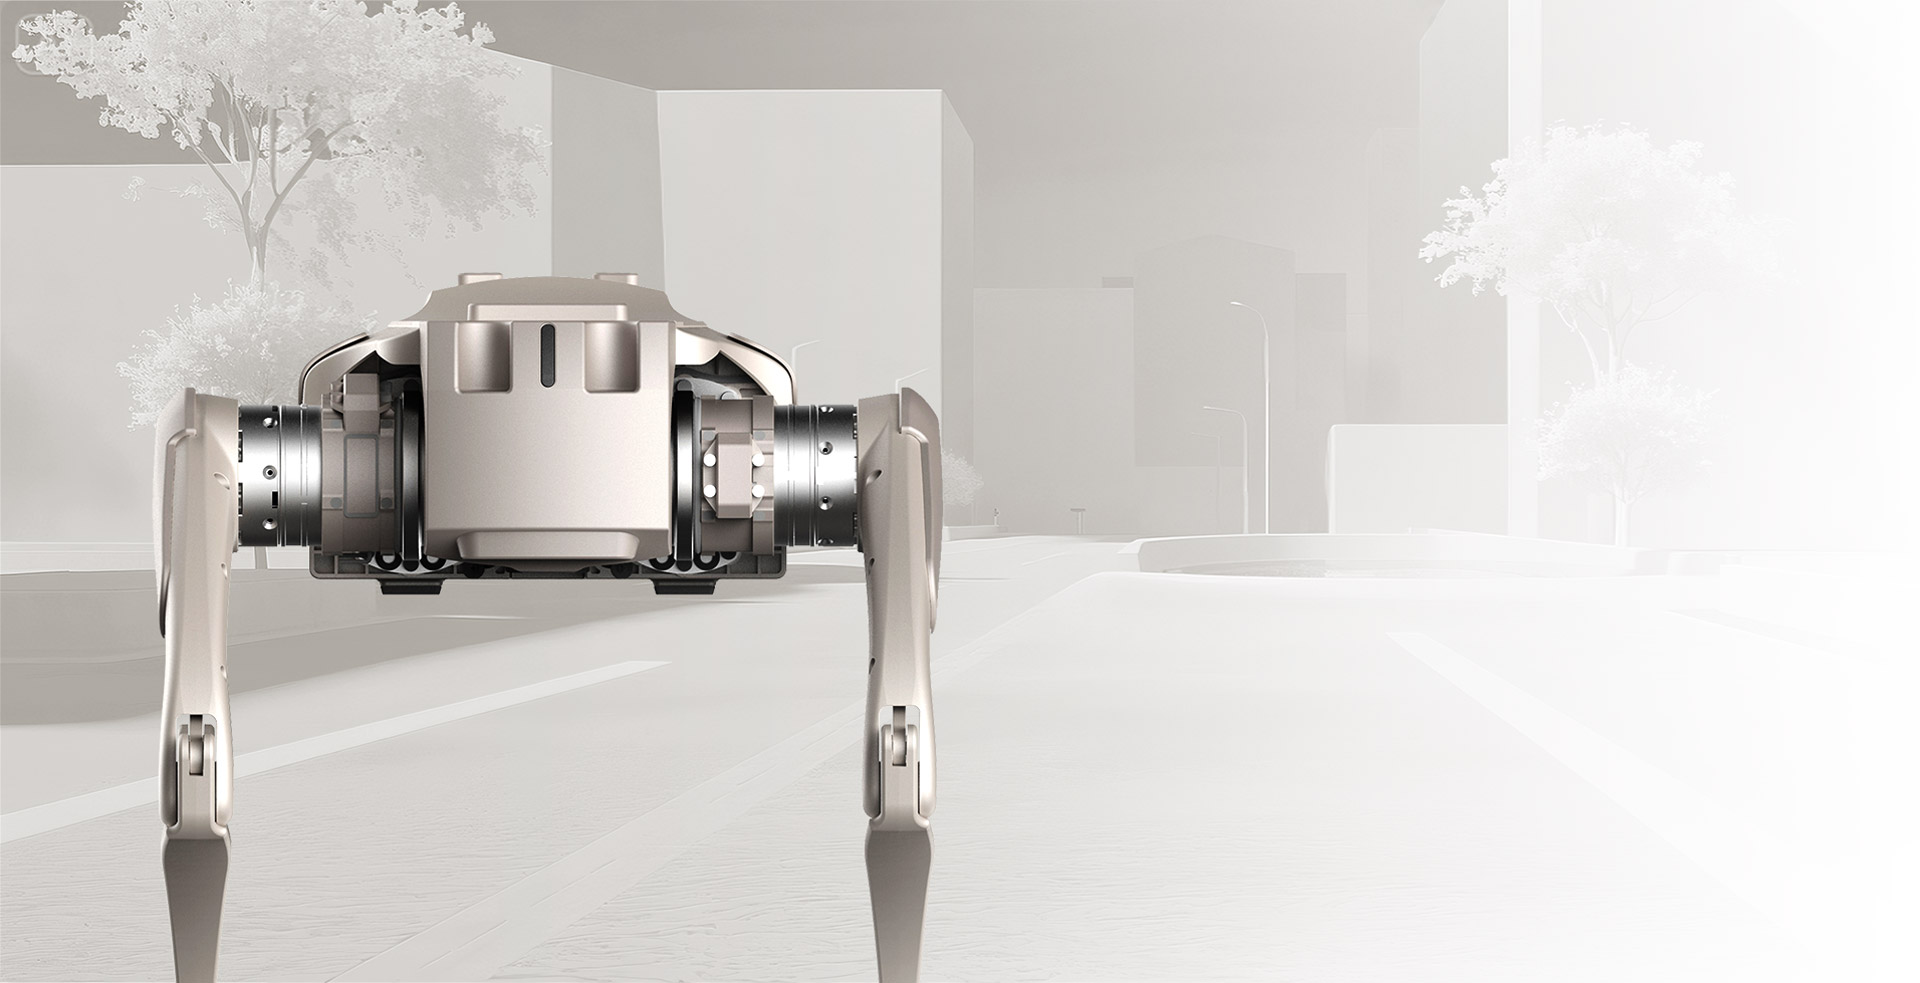
최대 토크 48N·m, 큰 출력 토크로 복잡한 지형과 고부하 작업 수행 가능
백만 회 내충격 테스트 완료, 긴 모듈 수명, 뛰어난 내충격성으로 다중 환경의 고강도 작업 적응
듀얼 엔코더 컨트롤러 적용, 영점 캘리브레이션 불필요, 전원 켜자마자 즉시 사용 가능
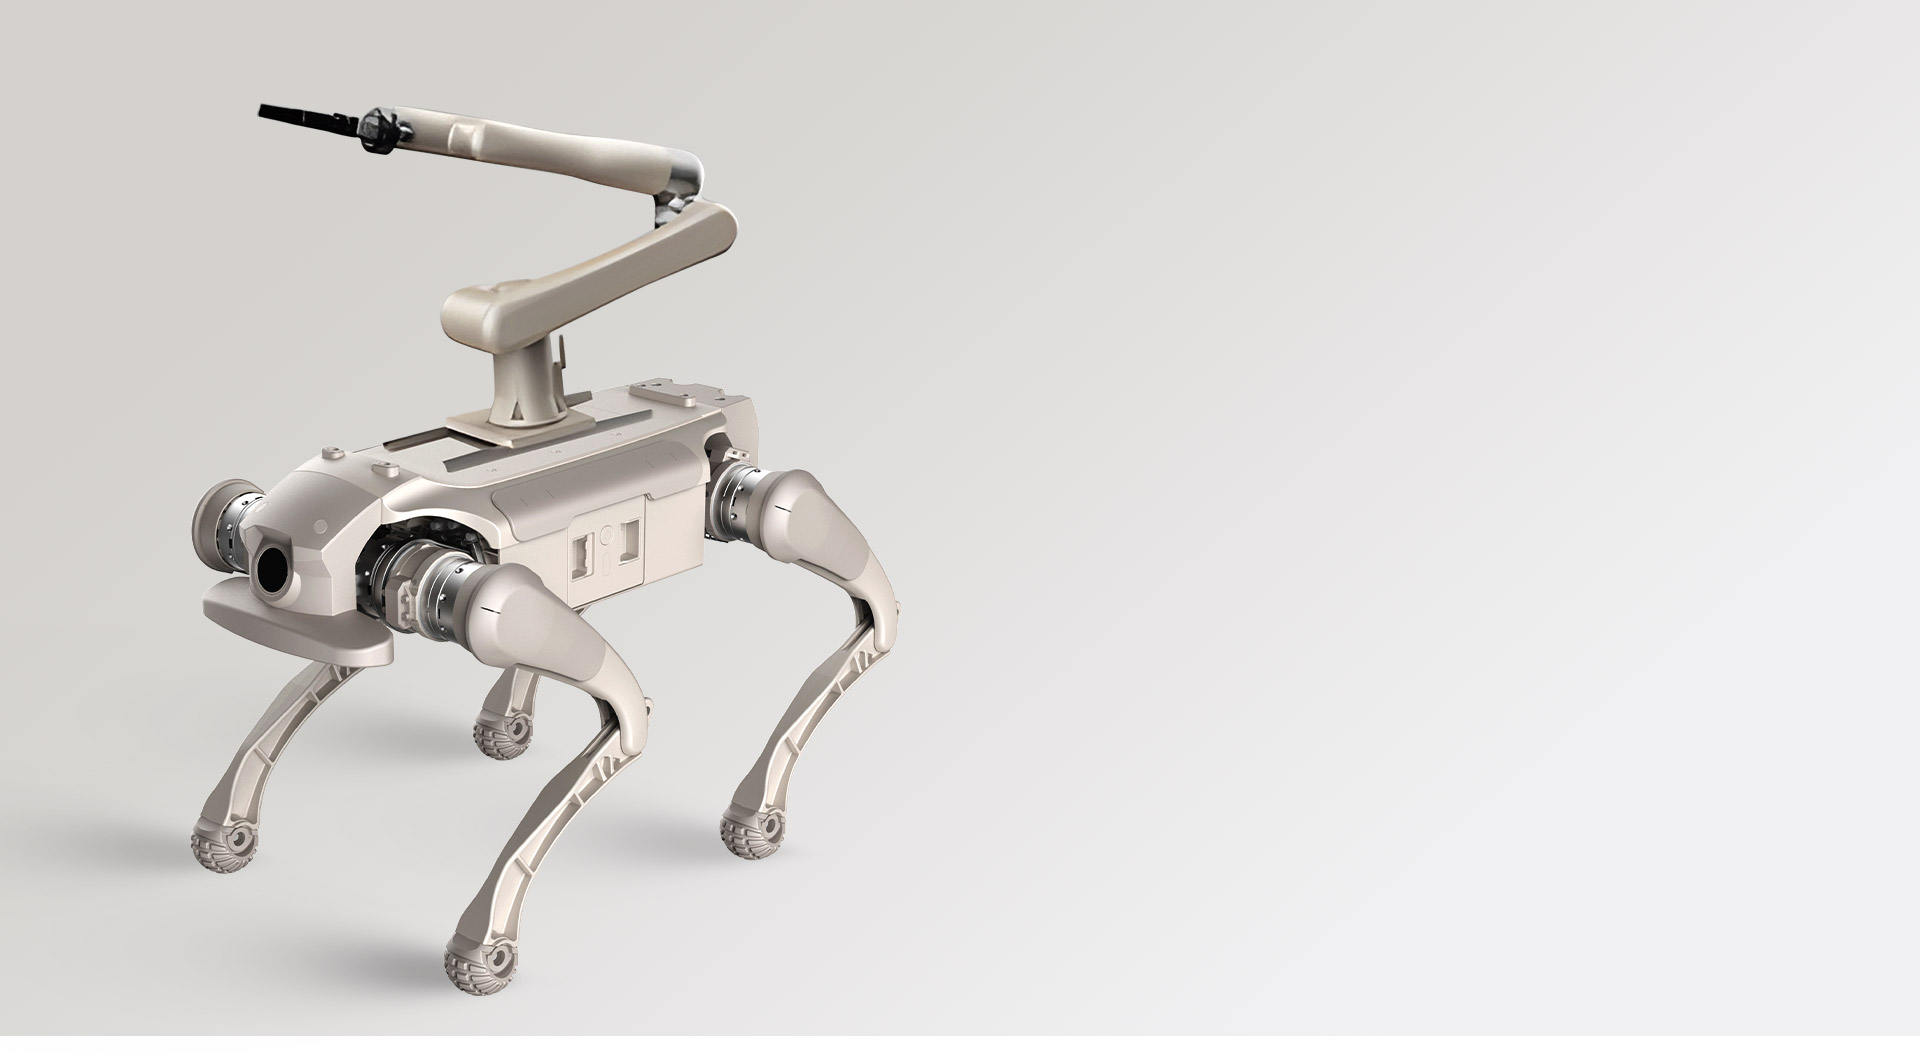
표준화 인터페이스 제공, 다양한 상장 모듈 호환으로 다중 시나리오 애플리케이션 개발 가능
오픈 2차 개발 SDK 제공, 페이로드 장착 지원
위치 결정 모듈, 라이다, 깊이 카메라, RTK 모듈, 4G/5G 모듈, 영상 전송 모듈 등 개발 모듈 호환
URDF 모델링 제공, Isaac Sim 및 Mujoco 시뮬레이션 환경에서 로봇 디버깅 및 실행 지원
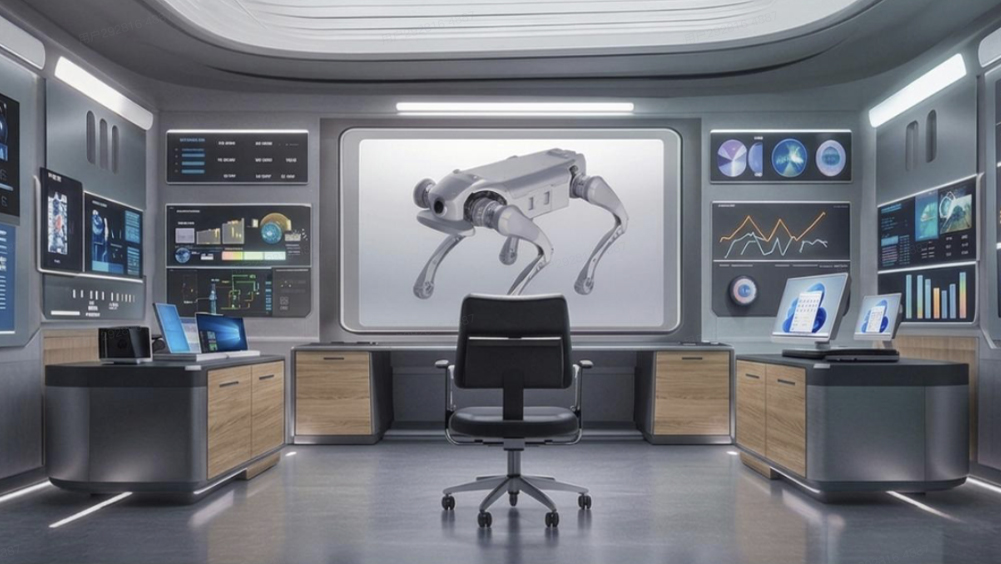
| 브랜드 및 모델 | D1 Ultra |
| 제품 포지셔닝 | 소형이지만 강력한 산업용 등급 |
| 적용 시나리오 | 응급, 보안, 점검, 과학 교육, 엔터테인먼트 |
| 서 있을 때 크기 | 630mm × 360mm × 420mm |
| 눕혀진 상태 크기 | 670mm × 435mm × 145mm |
| 운동 제어 능력 | 강화 학습 기반 운동 제어 기본 제공 |
| 최대 속도 | 3.7m/s |
| 정격 하중 | 5kg |
| 주행 거리 | 6±1km |
| 방호 등급 | IP54 |
| 극한 환경에서의 안정적 작동 시간 | 200h |
| 조인트 모터 최대 피크 토크 | 약 48N·m |
| 조인트 제어 방식 | 듀얼 인코더 |
| 확장 인터페이스 | 이더넷 포트, USB 인터페이스, 전원 인터페이스, SBUS 인터페이스, UART 인터페이스 |
| 확장 지원 | 3D 라이다, 깊이 카메라, RTK, 4G 모듈, 영상 전송 모듈, 추적 모듈, 애플리케이션 레이어 탑재 장비 등 |
* 이상의 수치는 실험실 테스트 데이터이며, 실제 성능은 사용 환경 및 조작 방법 등의 요인에 따라 다를 수 있으니 실제 사용을 기준으로 하십시오.
솔루션 역량을 갖춘 파트너분의 공식 웹사이트 문의를 환영합니다.
2차 개발 기능 관련 자료 받기
AGIBOT 사족 로봇 생태계에 참여하기