OmniHand
유연형
2025
컴팩트하고 높은 자유도를 갖춘 정교한 로봇 핸드
작고 컴팩트하여 다양한 환경에 완벽하게 어울림
컴팩트하고 가벼움 | 유연한 상호작용 | 안전하고 친화적
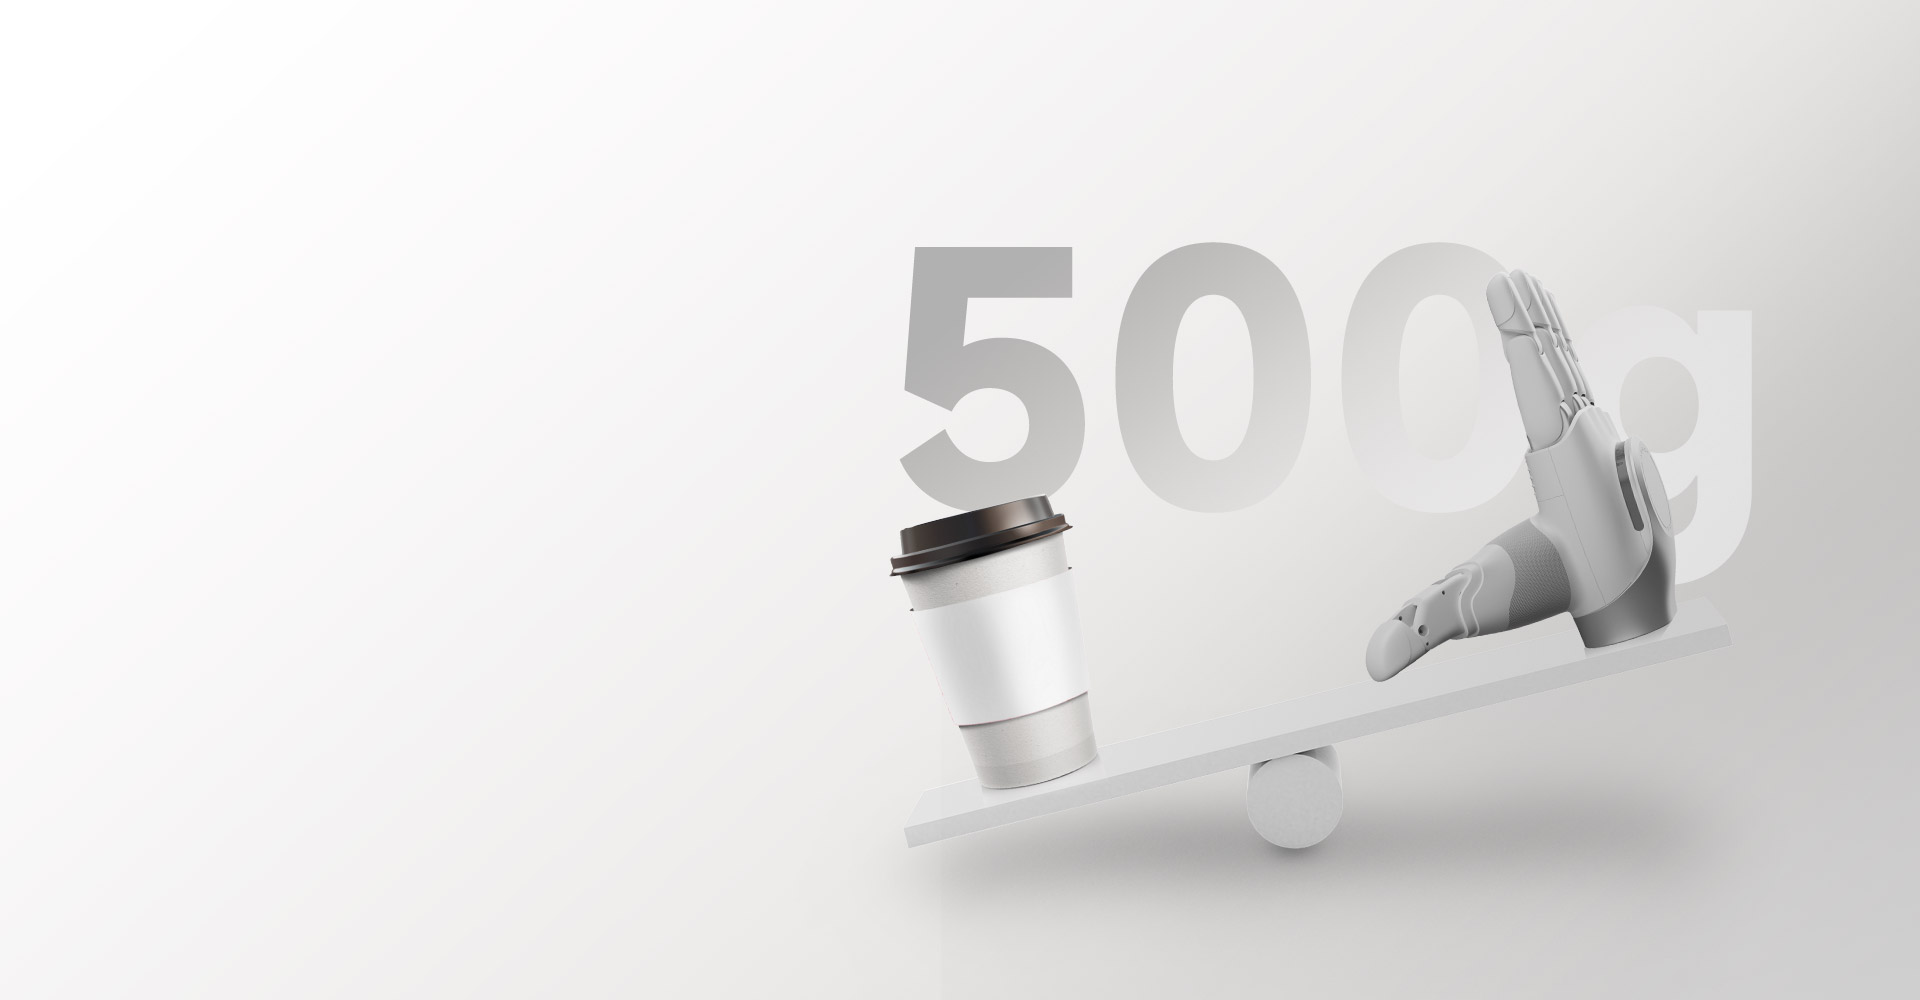
컴팩트하고 가벼움
전체 길이 180mm, 무게 500g로 다양한 모델의 휴머노이드 로봇에 이상적인 사이즈
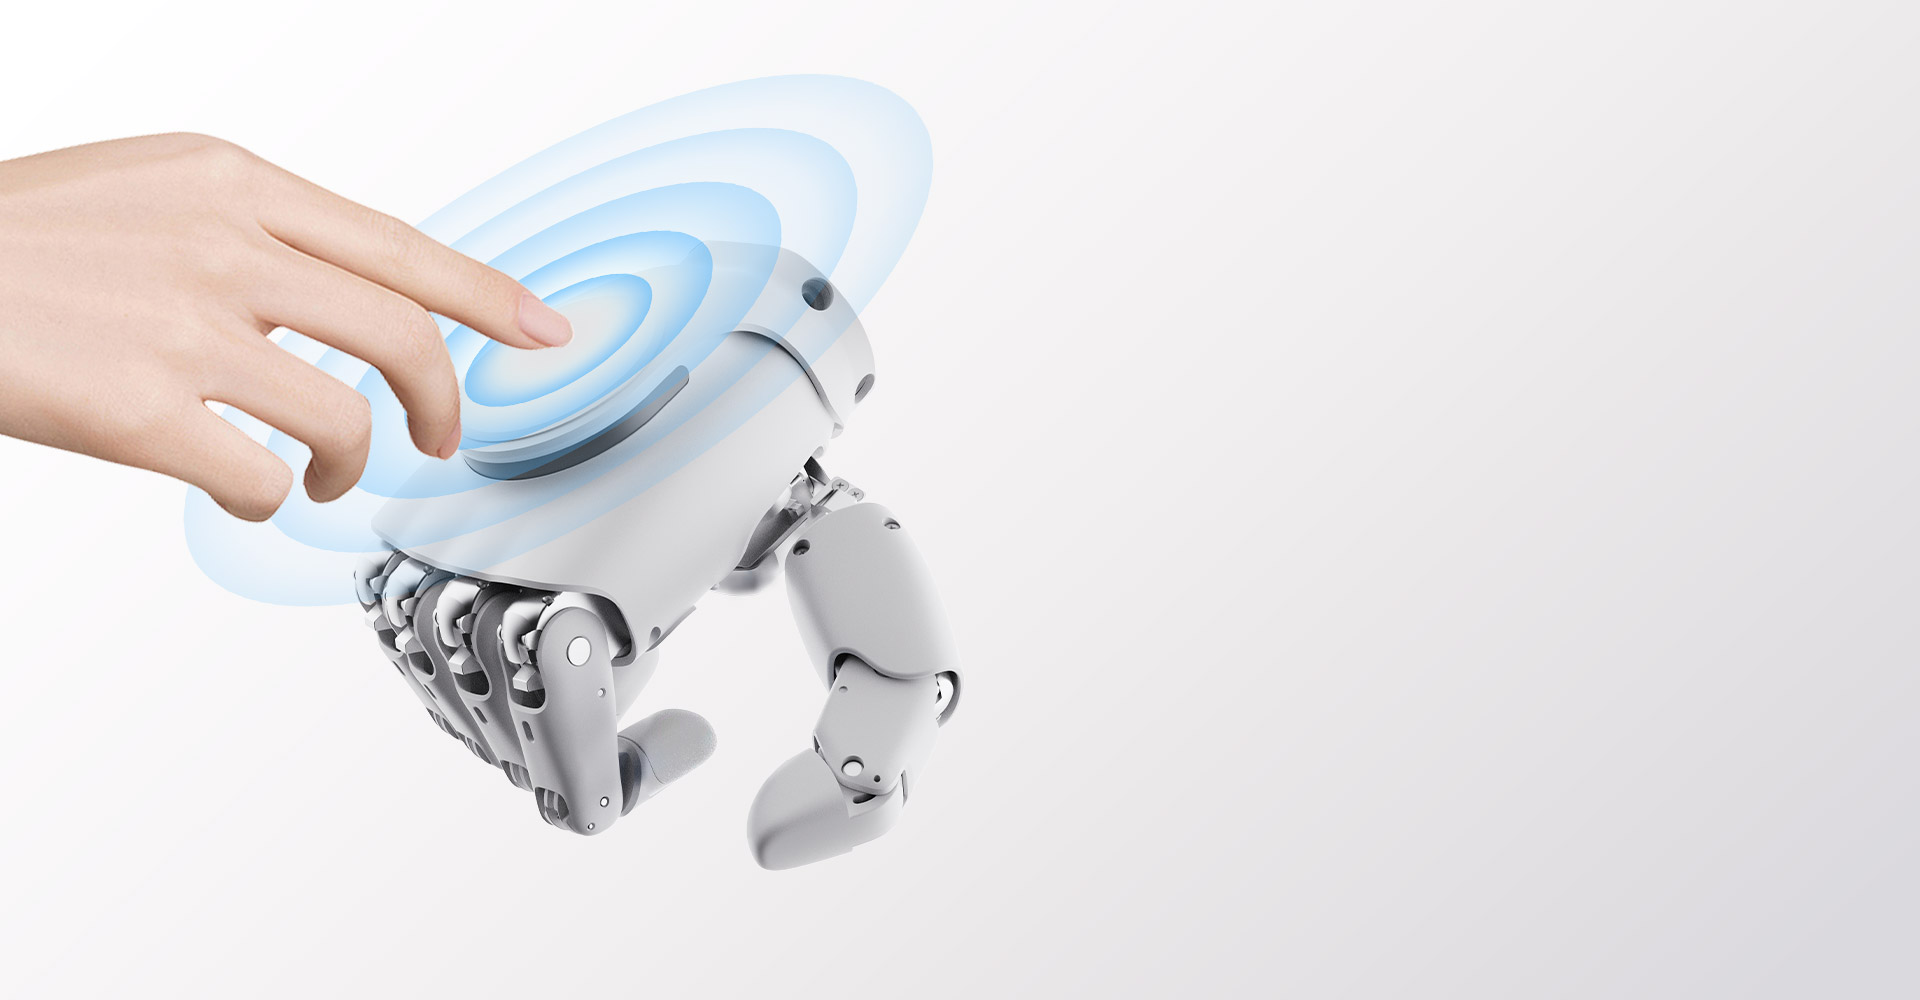
유연한 상호작용
16자유도, 더욱 인간다운 제스처 상호작용
일반적인 상호작용 제스처를 모두 지원하며, 혁신적인 손등 터치 상호작용 제공
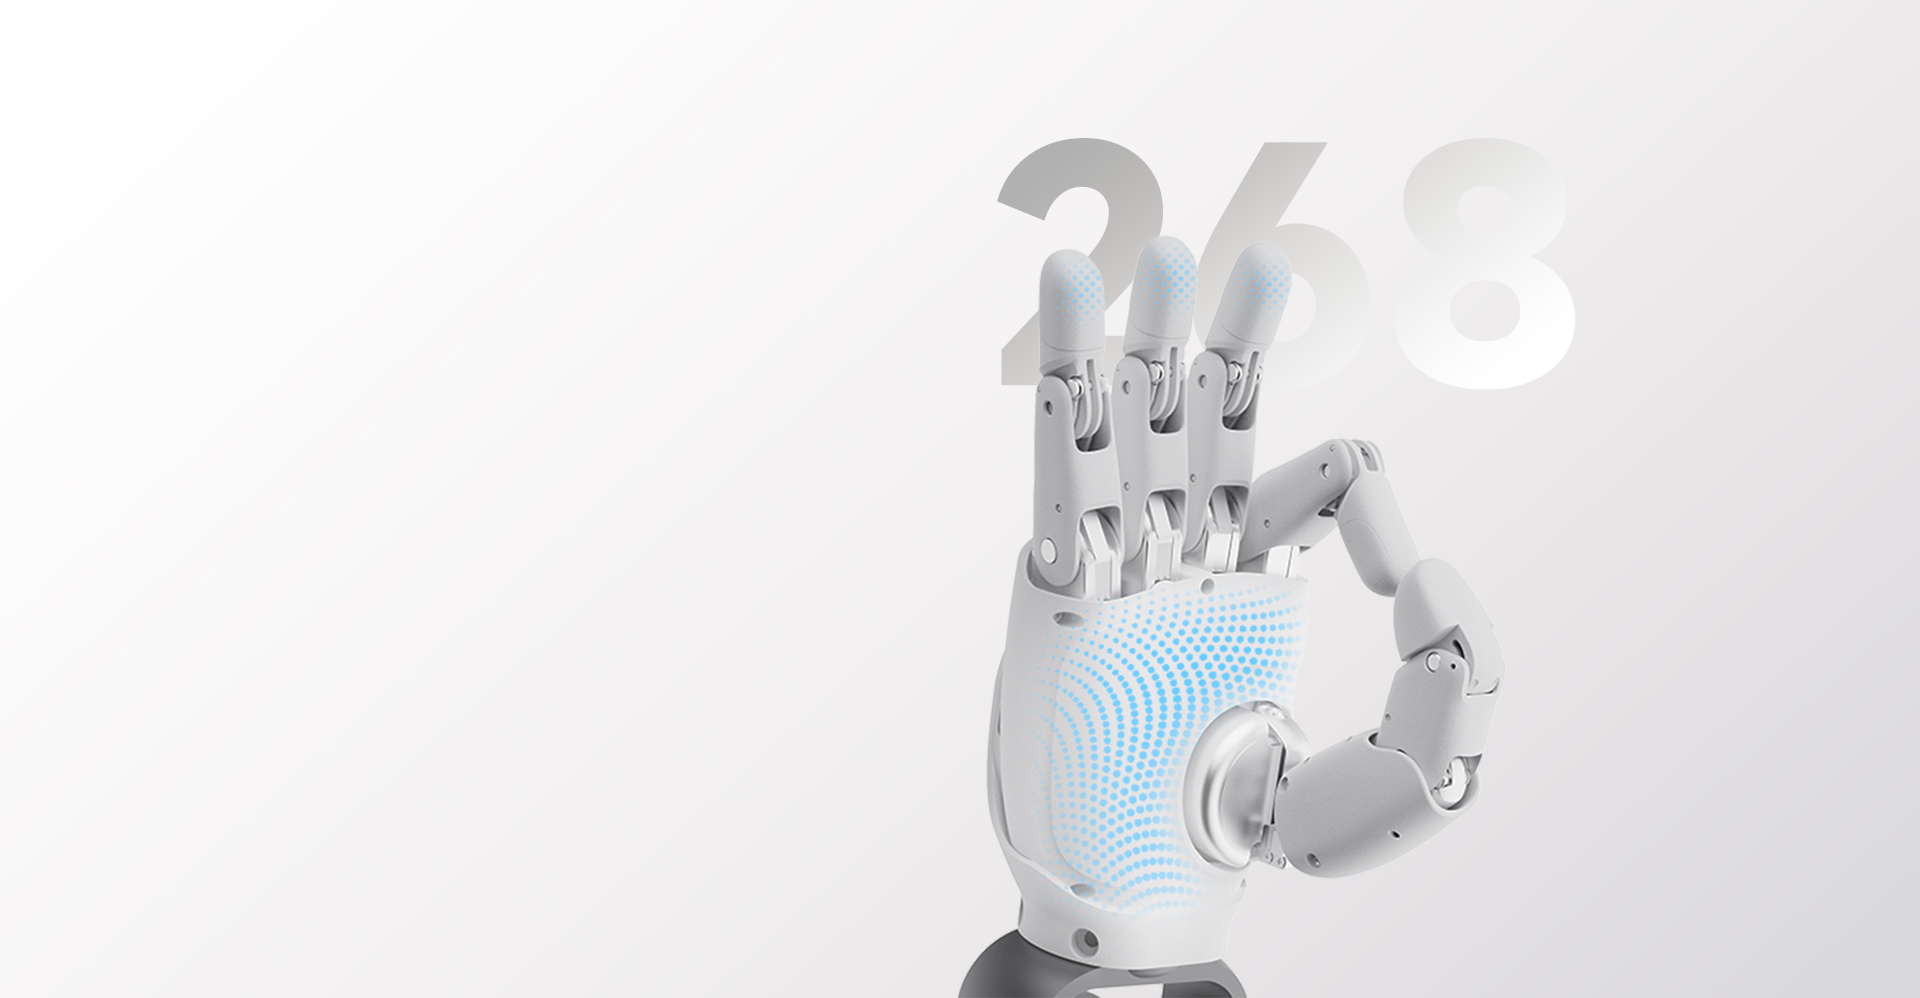
안전하고 친화적
손 전체 268개 접점의 감지 및 힘 제어
손 끼임 방지 설계로 더 안전한 상호작용
제품 패키지 구성
-
 OmniHand *1
-
 RS485 통신 케이블 *1 CANFD 통신 케이블 *1
-
 전원 케이블 *1 Type-C 데이터 케이블 *1
-
 출하 품질 인증서 *1
제품 사양

| OmniHand | 유연형 | 다이내믹 햅틱 모델 | |
본체 매개변수 | 무게 | ≤500g | ≤550g |
| 크기 | 180*85*38.5mm | 180*85*38.5mm | |
| 재료 | PtA+실리콘 | PtA+실리콘 | |
| 능동 자유도 | 10 | 10 | |
| 총 자유도 | 16 | 16 | |
| 전동 구조 | 링크 전동 | 링크 전동 | |
| 구동 방식 | 모터+기어 | 모터+기어 | |
| 관절 각도 | 네 손가락 굽힘: 80° 네 손가락 측면 흔들림: ±10° 엄지손가락 굽힘: 45° 엄지손가락 측면 흔들림: 90° 엄지손가락 자체 회전: 60° | 네 손가락 굽힘: 80° 네 손가락 측면 흔들림: ±10° 엄지손가락 굽힘: 45° 엄지손가락 측면 흔들림: 90° 엄지손가락 자체 회전: 60° | |
최소 개폐 시간 (표준값) | 0.5s | 0.5s | |
손끝 반복 위치 정확도 (표준값) | 0.3mm | 0.3mm | |
최대 손가락 힘 (표준값) | 5N | 5N | |
| 작동 전압 | 10V - 40V | 10V - 40V | |
| 정지 전류 | 0.2A@24V | 0.2A@24V | |
| 최대 전류 | 3.5A | 3.5A | |
| 통신 인터페이스 | CANFD/RS485 | CANFD/RS485 | |
| 작동 온도 범위 | -10°~45° | -10°~45° | |
전체 그립력 (직경 30mm 그립 게이지 기준) | 50N | 50N | |
감지 매개변수 | 어레이 센서 수 | / | 268개 촉각 포인트 |
| 어레이 해상도 | / | 0.1N | |
| 감지 범위 | / | 0~20N | |
최대 허용 하중 (손상 없이) | / | 200N | |
소프트웨어 기능 | 운영 체제 | windows | windows |
| 통신 속도 | 1kHz | 1kHz | |
| 패킷 바이트 수 | 최대 64바이트 | 최대 64바이트 | |
| 감각 피드백 | 조인트 위치 조인트 속도 조인트 토크 조인트 온도 | 조인트 위치 조인트 속도 조인트 토크 조인트 온도 전압 및 전류 센서 촉각 센서 압력 값 | |
| 제어 모드 | 속도 모드 위치 모드 힘 제어 모드 힘-위치 혼합 모드 | 속도 모드 위치 모드 힘 제어 모드 힘-위치 혼합 모드 터치 모드 | |
| 2차 개발 생태계 | 2차 개발 지원 | 2차 개발 지원 | |
| 기타 | 호환 여부 비AGIBOT 로봇 | 호환 가능 | 호환 가능 |