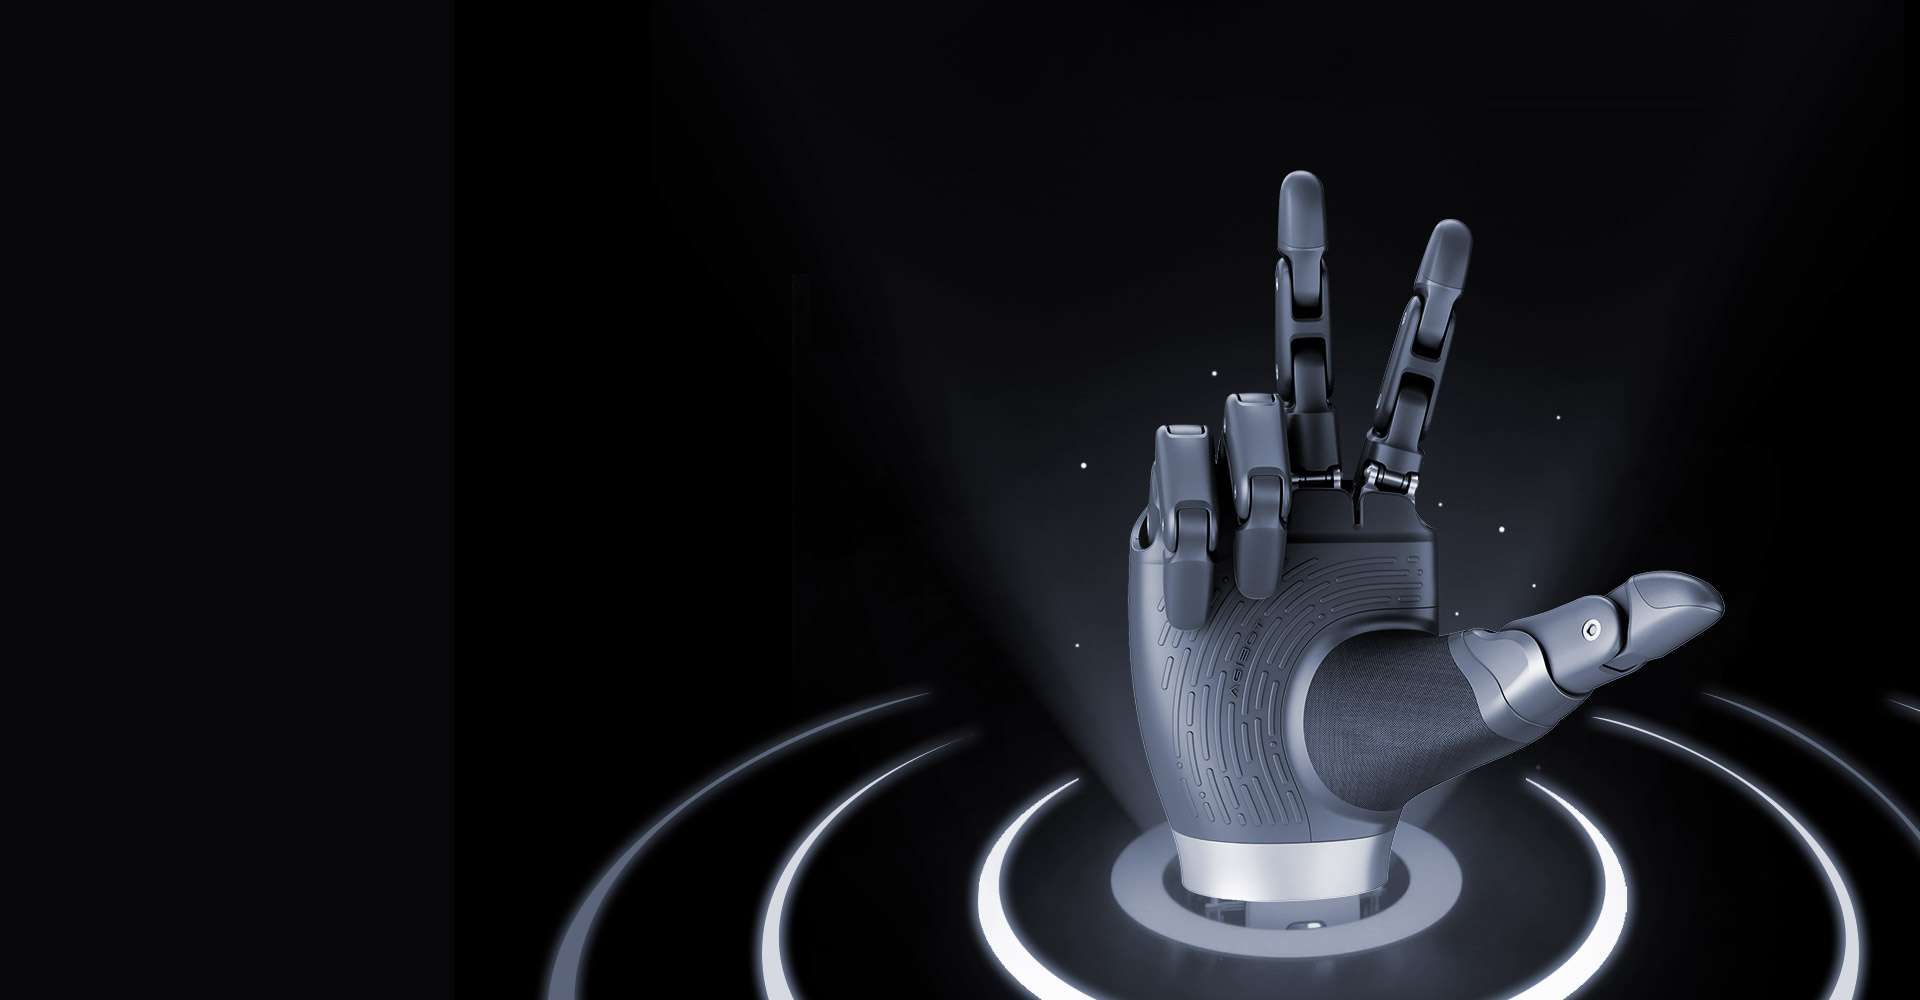
OmniHand
프로페셔널 모델
2025
고집적 다목적 작업용 Dexterous Hand
강력한 센싱, 더 풍부한 성능
인간형 크기 | 다목적 작업 | 초강력 센싱
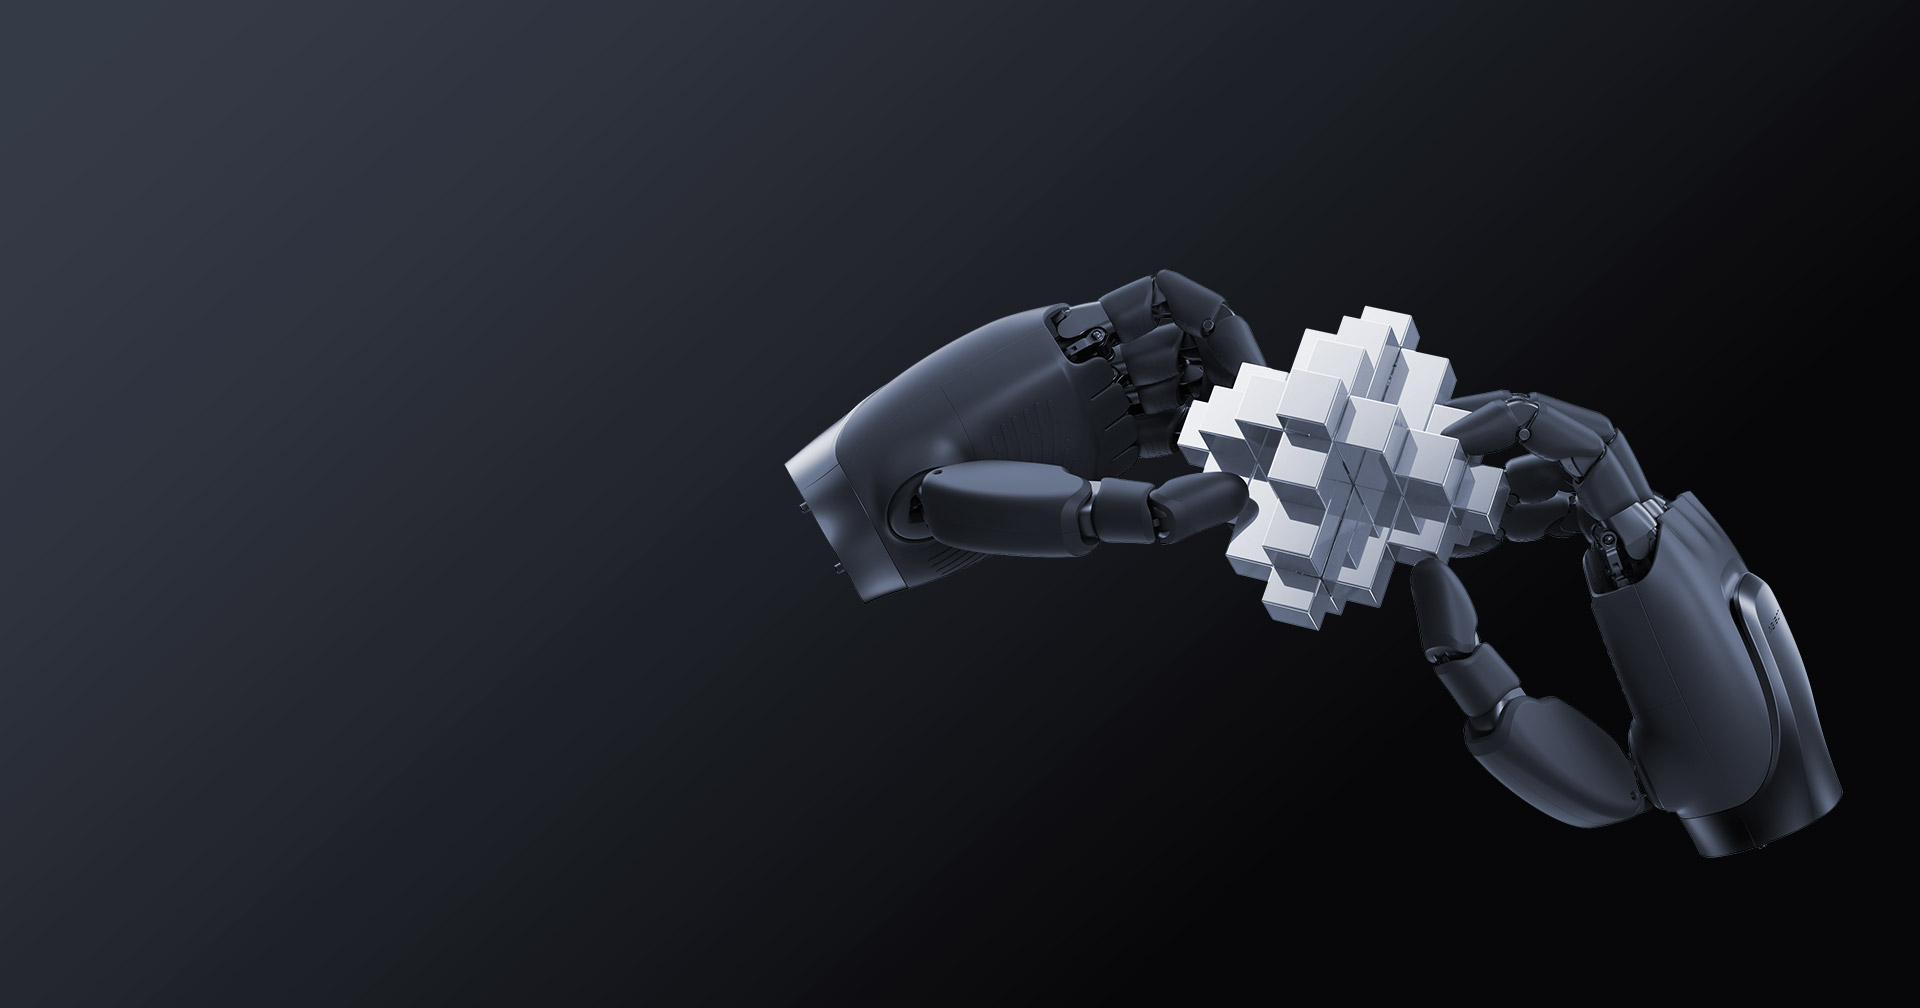
인간형 크기
19자유도, 무게 단 750g
동일 사양의 Dexterous Hand 중 더 작고, 가볍고, 인간에 가까운 형태
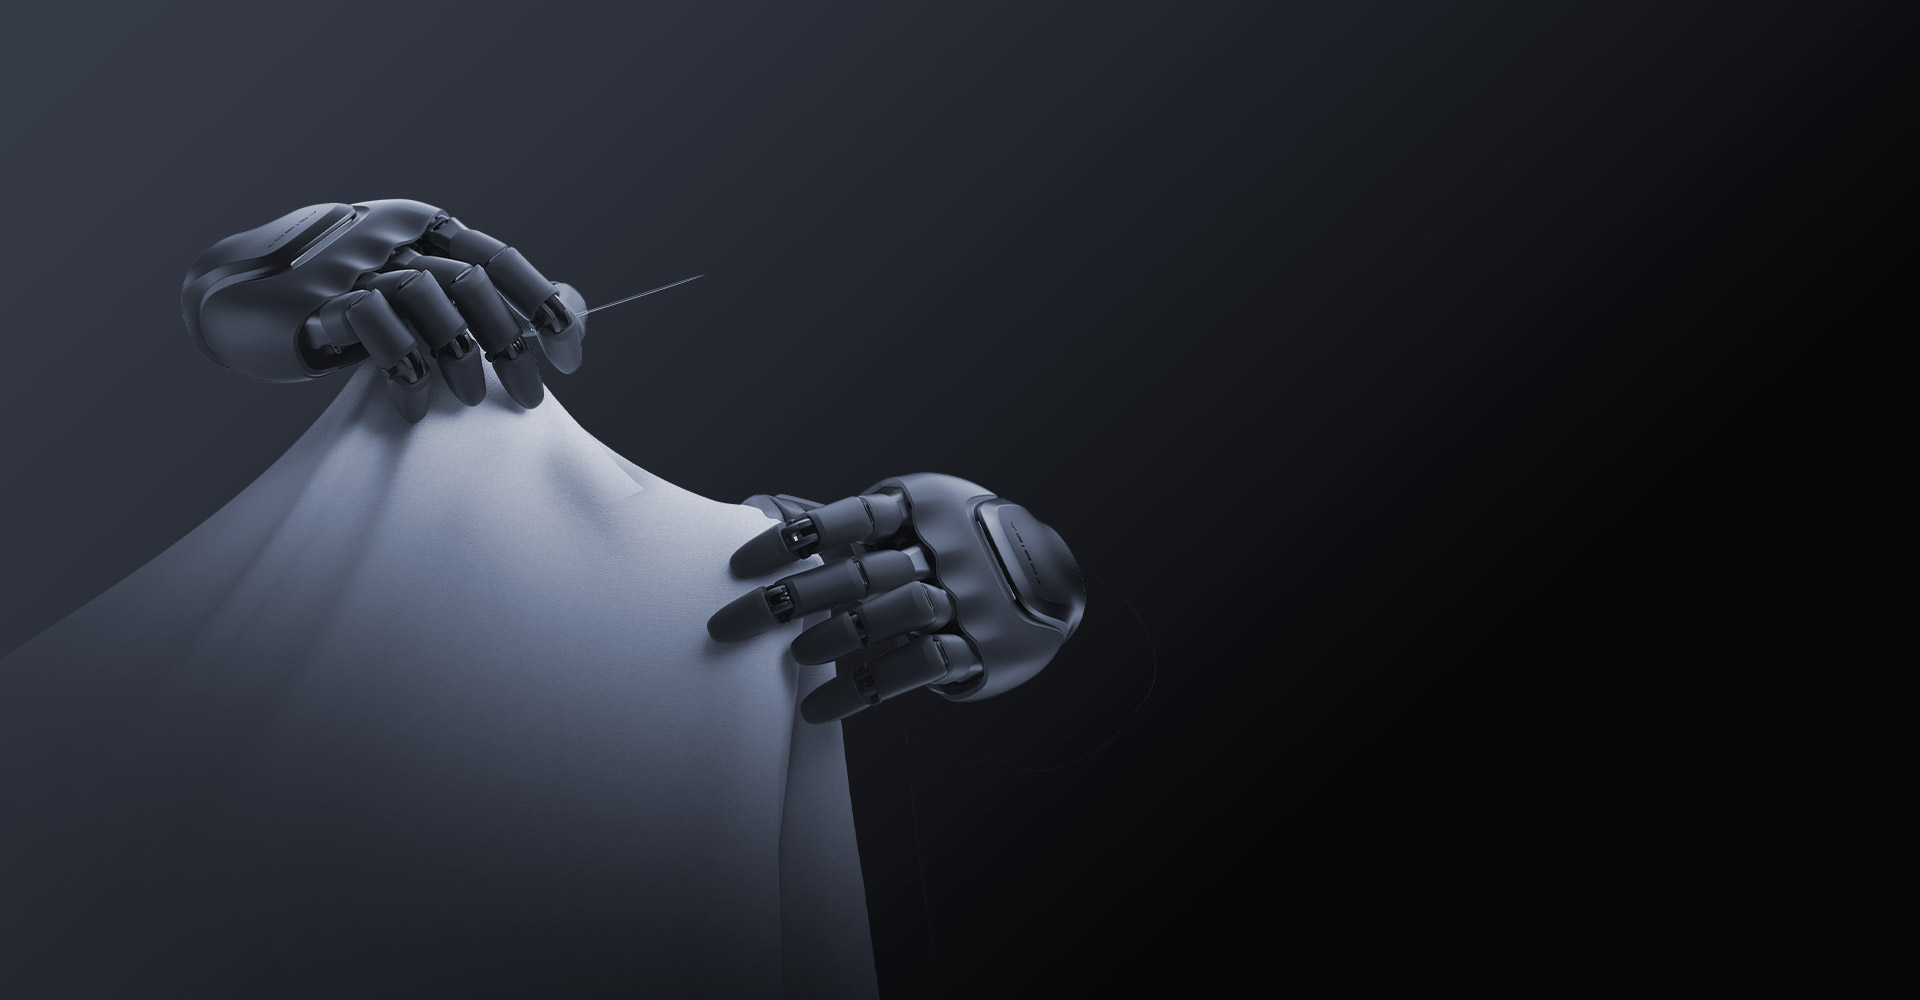
다목적 작업
최적화된 구조 설계
전문 도구 손쉬운 조작
단일 손끝 최대 20N 출력
초강력 센싱
다중 모달 센싱 (위치, 법선력, 접선력, 근접 감지)
최대 0.1N 수준의 민감도, 지능형 알고리즘 결합
제품 패키지 구성
-
 OmniHand *1
-
 CANFD 통신 케이블 *1
-
 전원 케이블 *1
-
 출하 품질 인증서 *1
제품 사양

| 매개변수 | OmniHand Pro 전문가용 모델 | |
본체 매개변수 | 모델명 | OmniHand Pro 전문가용 모델 |
| 무게 | ≤750g | |
| 크기 | 207*98*56mm | |
| 재료 | PA+실리콘 | |
| 능동 자유도 | 12 | |
| 총 자유도 | 19 | |
| 전동 구조 | 링크 전동 | |
| 구동 방식 | 모터+볼 스크류 | |
| 조인트 수 | 19 | |
| 관절 각도 | 네 손가락 굽힘: 80°, 네 손가락 측면 회전: ±10°, 엄지 굽힘: 50°, 엄지 측면 회전: 90°, 엄지 자체 회전: 50° | |
최소 개폐 시간 (전형값) | 0.7s | |
| 최소 파지 직경 | 2mm | |
손끝 반복 위치 정확도(일반값) | 0.4mm | |
최대 손끝 힘(일반값) | 20N | |
| 작동 전압 | 12~24V | |
| 정지 전류 | 0.5A | |
| 최대 전류 | 4.5A | |
| 통신 인터페이스 | CANFD | |
| 작동 온도 범위 | -20~50℃ | |
부하 조건(상온, 손바닥 위쪽으로 5cm 원형 경질 물체 파지) | 35kg | |
| 부하 조건(상온, 손바닥 왼쪽으로 5cm 원형 경질 물체 파지) | 5kg | |
감지 매개변수 | 어레이 센서 수 | 손끝 3축 힘, 손바닥 1축 힘, 150개 이상 촉각 포인트 |
| 어레이 해상도 | 0.1N | |
| 감지 범위 | 0~50N | |
| 최대 허용 힘(파손 없음) | 1000N | |
소프트웨어 기능 | 운영 체제 | windows |
| 통신 속도 | 1kHz | |
| 패킷 바이트 수 | 48바이트 | |
| 감각 피드백 | 조인트 위치, 조인트 속도、조인트 토크、조인트 온도、전압 및 전류、센서 압력 정보 | |
| 제어 모드 | 속도 모드、위치 모드、힘 제어 모드、힘/위치 혼합 모드 터치 모드 | |
| 2차 개발 생태계 | 2차 개발 지원 | |
| 기타 | 비-아기봇 로봇 호환 여부 | 호환 가능 |