컴퓨터 비전 분야에서는"ImageNet 순간"이 모든 것을 변화시켰습니다. 이는 데이터를 제공할 뿐만 아니라 시대의 연구 패러다임을 정의합니다. 오늘날, 임바디드 AI 역시 중요한 시점에 서 있습니다.
2024년 말 AGIBOT이 임바디드 AI 업계 최초의 백만 개의 실제 기계 데이터 세트인 AGIBOT WORLD를 출시했을 때 우리는 이 분야에 새로운 출발점을 제공하려고 노력했습니다. 이제 연구가 계속 심화됨에 따라 새로운 요구 사항도 더욱 분명해졌습니다. 연구자와 개발자에게 필요한 것은 더 이상 단순한 데이터 양이 아니라 물리적 세계의 복잡성을 진정으로 전달할 수 있는 고품질 데이터입니다.
이러한 혁신적인 연구 요구를 바탕으로 AGIBOT Robot은 공식적으로 오픈 소스입니다.——AGIBOT WORLD 2026 데이터 세트는 임바디드 AI 연구의 전체 영역을 포괄하는 최초의 오픈 소스 데이터 세트입니다.
이 데이터 세트는 수많은 실제 장면을 기반으로 하며실현 분야의 5가지 주요 연구 주제빌드, 각 테마에는독점 수집방법와 함께정교한 주석 시스템, 다양한 틈새 분야의 연구자들의 요구를 정확하게 지원합니다. 데이터 세트는 다음과 같이 나뉩니다.더 많은 주제와 시나리오를 다루는 지속적인 오픈 소스의 5단계, 광범위한 영역을 포괄하고 바로 사용할 수 있는 고품질의 실제 데이터 제공을 목표로 합니다. 동시에 우리는 디지털 트윈 기술을 사용하여1:1 실제 장면을 재구성하고 데이터를 수집하며, 시뮬레이션 데이터는 동기식 오픈 소스입니다.
우리는 새롭게 구현된 데이터 세트를 통해 로봇이 실험실을 벗어나 현실 세계에서 숨쉬고, 배우고, 진화할 수 있도록 하는 보다 심오한 방향을 명확히 하고자 합니다.
프로젝트 홈페이지:
agibot-world.com
오픈 소스 주소:
huggingface.co/datasets/agibot-world/AgiBotWorld2026
01/
구체화된 데이터, 더 이상 존재하지 않음“이상적인 환경”의 산물
오랫동안 로봇 데이터는 고도로 통제된 환경에서 탄생하는 경우가 많았습니다.표준 모델실, 깔끔한 데스크탑, 미리 설정된 초기 위치 및 예측 가능한 작업 경로를 통해 모델은 빠르게 학습할 수 있지만 현실 세계의 복잡성에는 적응하기 어렵습니다.
하지만 현실은 이런 적이 없습니다. 일반 가정 주방에는 막힘, 어수선한 배열, 조명 변화 및 동적 간섭이 동시에 있을 수 있습니다. 상업 공간에서의 작업은 불확실한 조건에서 완료되기 위해 다단계 작업이 필요한 경우가 많습니다. 로봇이 실제로 작동 능력을 부여받는 것은 이러한 세부 사항에 있습니다.
AGIBOT WORLD 2026의 모든 데이터는 100% 실제 환경에서 수집되었습니다. 상업 공간, 호텔 및 레스토랑, 주택, 보안 시나리오, 산업 물류 및 기타 시나리오를 포괄하며 복잡한 작업과 무작위 간섭이 공존하며 모든 작업이 현실 세계의 맥락에서 발생합니다.이는 데이터가 더 이상 존재하지 않음을 의미합니다. "설계"되었지만 "경험".이 때문에 모든 데이터는 자연스럽게 실제 애플리케이션으로 마이그레이션되는 가치를 갖습니다.
02/
신세대 하드웨어 획득, 스마트 바디 및 풍부한 터미널
데이터의 품질은 장면뿐 아니라 수집 방식에 따라 달라집니다. "본체".
AGIBOT WORLD 2026 컬렉션을 완성하기 위해 산업 등급 표준으로 제작된 AGIBOT의 차세대 G2 범용 로봇을 기반으로 합니다. 이 하드웨어 플랫폼은 고성능 관절 액추에이터, 다양한 유형의 센서 및 고성능 도메인 컨트롤러를 갖추고 있으며 고정밀 힘 제어 작업을 지원하고 풍부한 보조 개발 인터페이스를 제공합니다. Swift Picker 그리퍼와 AGIBOT OmniHand 다섯 손가락 능숙한 손을 결합하면 다중 뷰 RGB(D), 촉각, LiDAR 포인트 클라우드, IMU, 전신 관절 상태 및 힘 센서와 같은 다중 모드 감지 데이터를 동시에 수집할 수 있습니다.
동일한 작업에서 로봇은 "보고" "느끼고" 자신의 움직임과 피드백을 실시간으로 기록합니다.이 다중 모드 통합 컬렉션은 데이터가 자연스럽게 더 강력한 표현 기능을 갖도록 하며 실제 배포 중 시스템 상태에 더 가깝습니다.
03/
데이터를 진실되게 만드세요 "로봇처럼 행동합니다"
수집과 관련하여 추가 질문은 다음과 같습니다.데이터가 실제로 로봇을 반영합니까? "임무 완수"? 우리는 이 점에서 중요한 돌파구를 마련했습니다.
먼저,전신 제어(Whole Body Control)의 도입으로 로봇은 더 이상 부분적인 작업을 수행하는 것이 아니라 인간과 같은 완전한 신체를 사용하여 작업에 참여할 수 있습니다. 로봇 팔, 허리, 손은 통합된 제어 하에 함께 작동하여 움직임을 더욱 일관되고 자연스러우며 현실 세계에서 인간이 행동하는 방식에 더 가깝게 만듭니다. 많은 과거 의존성"접속 작업" 작업은 이제 통합 방식으로 완료할 수 있으며 이 능력은 데이터에 직접 반영됩니다.
그동안,가시 범위를 넘어서 원격 작동새로운 수집 방법을 구성합니다. 데이터 수집자는 지역을 넘어 실시간으로 로봇을 제어하고 1인칭 시점을 통해 로봇과 동일한 인식 공간을 공유할 수 있어 작업 프로세스가 더욱 직관적이고 연속적입니다. 사람들은 더 이상 "외부 사령관"이지만 "로봇 본체에서 작동"합니다. 이러한 일관성은 수집된 데이터를 자연스럽게 더 쉽게 전달할 수 있게 하며, 전신 제어 능력을 발휘하는 최고의 패러다임이 됩니다.
더 미시적인 수준에서는포스 제어 수집의 도입으로 데이터 표현 방식이 더욱 변경되었습니다. 데이터는 더 이상 단순한 모션 궤적 기록이 아니라 실제 접촉 및 힘 피드백 정보를 포함합니다. 로봇은 "세계를 만지는" 과정에서 느껴지는 변화는 완전히 보존되어 모델이 규정에 맞는 작업, 복잡한 접촉 및 미세한 물리적 상호 작용까지 학습할 수 있습니다.
이 세 가지 기능이 함께 작동하면 데이터는 더 이상 단순한 것이 아닙니다. "행동 모음"이지만 완전하고 실제적인 물리적 행동 프로세스입니다.
04/
산업 등급 표준을 통해 데이터의 가용성과 신뢰성이 향상됩니다.
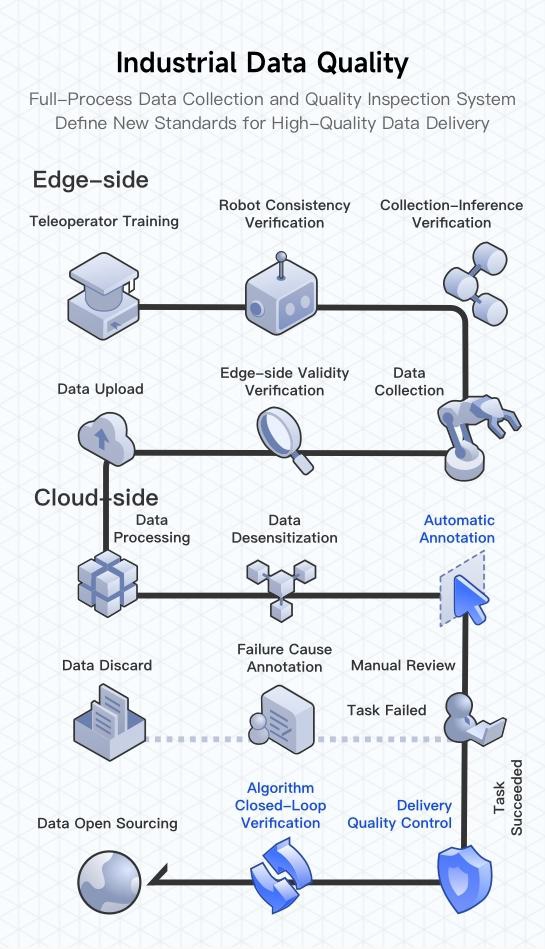
모든 데이터가 입력됩니다. AGIBOT WORLD 2026 데이터 세트는 엄격한 검증 과정을 거쳤습니다. 원본 데이터 수집이 완료된 후 데이터 수집의 효율성을 보장하기 위해 알고리즘 전략 교육 및 실제 기계 테스트가 수행됩니다. 모든 데이터는 엄격한 DaaS 산업 품질 검사 파이프라인에 입력되며 통일된 표준에 따라 여러 차례의 검사 및 정리 과정을 거칩니다. 각 링크는 목표를 중심으로 이루어집니다. 명확한 구조와 정확한 주석을 갖춘 고품질 데이터 제공을 보장하며 모델 교육에 직접 사용할 수 있습니다.
이것은 AGIBOT이 항상 고수하는 원칙이기도 합니다. - 데이터는 "올바르게 보여야" 할 뿐만 아니라 "사용하기에 안정적이어야" 합니다.
05/
5개의 주요 단계가 점진적으로 시작되며 첫 번째 단계는 공식적으로 오픈 소스입니다. "모방 학습" 주제
혁신적인 무료 수집 패러다임
인간은 관찰과 모방을 통해 복잡한 기술을 습득하고 로봇도 전문가의 시연을 통해 작업에 대한 이해와 실행 능력을 빠르게 확립하고 복잡한 물리적 상호 작용 기술을 학습하고 일반화할 수 있습니다. 이는 구체화 연구 분야의 주요 방향 중 하나입니다. "모방 학습". AGIBOT WORLD 2026 오픈소스의 첫 번째 이슈는 이러한 연구 방향을 중심으로 이루어졌습니다.
기존의 고정된 스크립트 수집 방식과 달리 AGIBOT의 혁신적인 "자유 획득 패러다임". 실제 시나리오에서 데이터 수집기는 실시간 조건에 따라 작업 프로세스를 유연하게 설계하여 데이터가 자연스럽게 다양한 객체 유형, 다양한 작업 순서 및 다양한 작업 경로의 조합을 포괄하고 다차원 일반화 요구 사항을 완전히 포괄하도록 합니다. 로봇은 유연한 섀시 움직임, 머리 움직임, 허리 회전, 리프팅 및 피칭과 같은 의인화된 모션 메커니즘을 통해 효율적이고 자연스러우며 전송 가능성이 높은 데이터 구성을 달성합니다.
이 수집 패러다임은 데이터를 더 이상 단순히 "표준 답변"이지만 일반화할 수 있는 능력을 갖춘 경험 모음입니다.
데이터 주석 시스템 혁신: from "행동"에서 "이해"로
실제 데이터는 시작점일 뿐이며, 더 중요한 것은 로봇을 진정으로 만드는 방법입니다. "이해".
atAGIBOT WORLD 2026 데이터 세트를 통해 우리는 임바디드 AI의 핵심 문제를 중심으로 다단계 주석 시스템을 구축했습니다. 작업은 더 이상 단순한 일련의 작업이 아니라 목표 설명부터 단계 실행까지 완전한 구조로 세분화되고 원자적 기술(예: 잡기, 배치), 2D 경계 상자 및 기타 속성 주석으로 세분화됩니다.봇은 볼 수 있을 뿐만 아니라 "무엇을 했는지", "왜 그랬는지"도 이해할 수 있습니다.
더 중요한 것은 데이터의 오류 수정 프로세스에 대한 완전한 추적을 유지한다는 것입니다. 현실 세계에서는 완벽한 작업은 없습니다. 실제 지능형 에이전트는 오류가 발생할 경우 경로를 조정할 수 있는 능력이 있어야 합니다. 이러한 프로세스가 기록되고, 레이블이 지정되고, 학습되면 모델은 작업 정확성과 자율 오류 수정 기능의 견고성을 모두 갖기 시작합니다.
실임바디드 AI의 다음 단계는 현실 세계에서 일어날 것입니다. 우리 각자가 매일 생활하는 주방, 쇼핑몰, 슈퍼마켓, 그리고 자동화되고 지능화되어야 하는 모든 현장에서 이러한 일이 일어나고 있습니다.AGIBOT 출시 AGIBOT WORLD 2026은 이 단계에 대한 기술 기반을 제공하는 것입니다. 이것이 단순한 데이터 세트가 아닌 출발점이기를 바랍니다. 로봇이 움직일 수 있게 해주는 로봇 "표시 가능", "사용 가능" 시작점을 향해 이동합니다.
오늘 우리는 전 세계 연구원 및 개발자에게 공식적으로 소스를 공개합니다. AGIBOT WORLD 2026 데이터 세트.학계와 업계 모두 이 데이터 기반을 기반으로 보다 현실적이고 신뢰할 수 있는 임바디드 AI 기능을 탐색할 수 있습니다. 과거에 로봇이 실험실에 더 많이 머물렀다면, 미래에는 진정한 현실 세계로 진입하게 될 것입니다.
이 모든 것은 데이터에서 시작됩니다.