소개
AGIBOT WORLD 2026은첫번째임바디드 AI 연구의 전체 분야를 포괄하는 오픈 소스 데이터 세트입니다. 풍부한 실제 시나리오를 기반으로 하며 구체화 분야의 5가지 연구 주제를 중심으로 구축되었습니다. 각 테마에는 고유한 수집 방법과 세련된 주석 시스템이 있어 다양한 하위 분야의 연구자들의 요구를 정확하게 지원합니다. 팔로우모방학습과 다양한 상호작용데이터 세트의 두 단계 이후에 이 단계는 강화 학습을 지향하며 전문가 교육, 실제 배포, 수동 수정에서 로봇이 생성한 여러 유형의 실제 상호 작용 경험 데이터를 공개합니다.
지난 몇 년 동안 대규모 전문가 교육 데이터는 로봇 모방 학습의 급속한 발전을 촉진하고 로봇의 학습을 도왔습니다. "과제에 직면했을 때 해야 할 일." 그러나 실제 환경에 들어간 후 로봇이 생성한 데이터는 모두 표준적인 답변이 아닙니다. 성공과 실패가 있습니다. 편차와 회복이 있습니다. 자율 처형과 인간 인수가 있습니다. 이러한 실제 상호 작용은 모델의 기능 경계, 실패 상태, 효과적인 동작 및 수정 프로세스를 기록합니다. 전문가의 가르침으로는 온전히 제공할 수 없는 경험데이터(Experience Data)이다. 따라서 로봇은 다른 사람들이 작업을 성공적으로 완료하는 방법을 배울 뿐만 아니라 현실 세계와 상호 작용하면서 자신의 경험을 활용하는 방법도 배워야 합니다.
이를 위해 AGIBOT은 공식적으로 AGIBOT WORLD 2026 제3호 오픈 소스 강화 학습 데이터 세트. 이 데이터 세트는 교육부터 배포까지 모든 단계를 포괄합니다. 전문가 교육은 작업에 대한 표준 시연을 제공합니다. Human-In-The-Loop 수정 궤적은 모델 실행에 실수가 있을 때 사람이 인계하고 수정하는 과정을 기록합니다. 배포 추론 궤적(롤아웃)에는 모델의 실제 배포 실행 성공과 실패가 포함됩니다. 이를 기반으로 데이터 세트에는 진행 상황, 오류, 성공 및 간섭과 같은 주요 정보에 추가 주석이 추가됩니다. 연구자는 이를 기반으로 다양한 차원의 보상 모델을 훈련하고, 궤적 수준의 성공 또는 실패 결과를 프로세스 피드백으로 세분화하고, 실제 기계 강화 학습 연구에 재사용 가능한 데이터 기반을 제공할 수 있습니다.
이번 호의 데이터 세트에 포함된 첫 번째 오픈 소스 데이터 배치11,430개의 궤적(성공적인 롤아웃 궤적 1,024개와 실패한 롤아웃 궤적 1,369개 포함)은 풍부하고 세밀한 주석을 제공합니다. 우리는 실제 기계 강화 학습에서 실행 피드백을 축적하는 비용을 줄이고, 서로 다른 팀이 동일한 배치의 실제 궤적에서 실험을 재현하고 방법을 비교할 수 있도록 하며, 다양한 시나리오에 흩어져 있는 경험을 공공 자산으로 축적할 수 있기를 바랍니다.
AGIBOT WORLD 2026 3호
실제 기계 강화 학습
프로젝트 홈페이지:
agibot-world.com
오픈 소스 주소:
huggingface.co/datasets/agibot-world/AgiBotWorld2026
01/
교육부터 배포까지
수거 로봇"실제 전투 트랙"
이번 호의 첫 번째 데이터 세트는 산업 및 가정과 같은 실제 장면, 네트워크 케이블 연결 설계, 열쇠 열기 등에 중점을 둡니다.14 유형의 대화형 작업으로 정밀 작업, 복잡한 장거리 및 강력한 접촉과 같은 다양한 작업 유형을 포괄합니다.
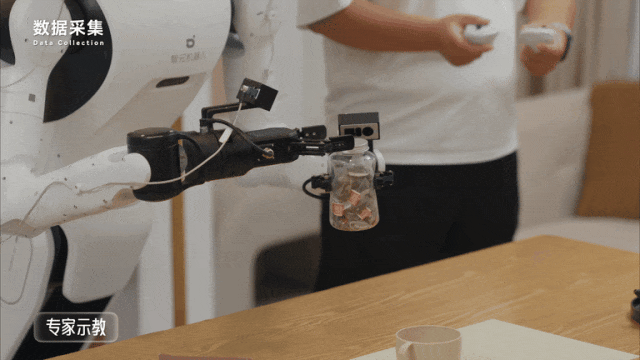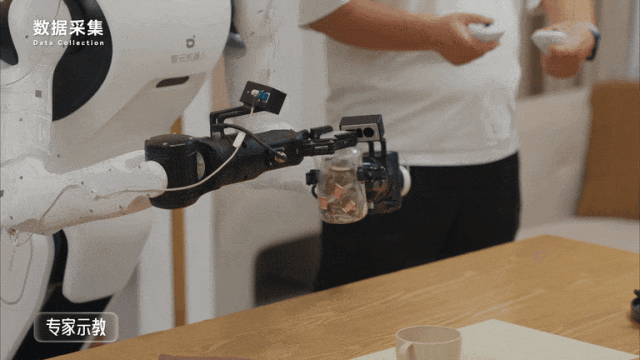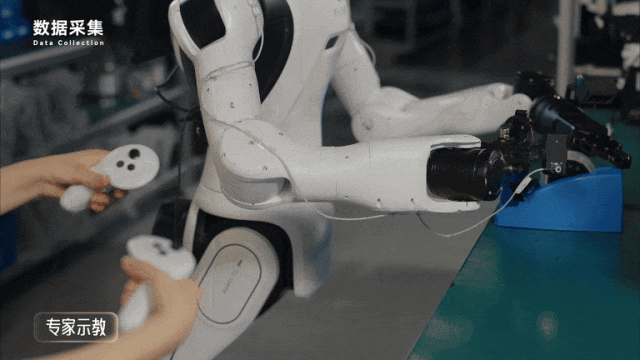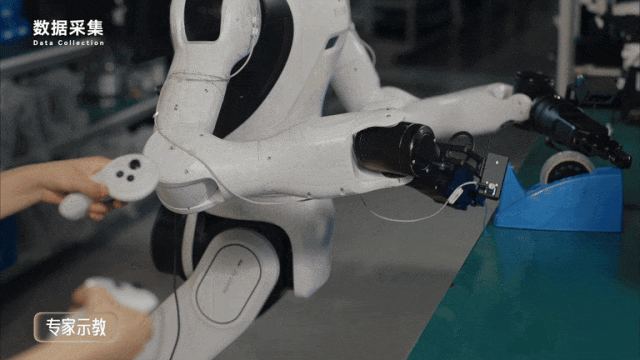
데이터 수집은 교육, 배포, 수정까지 세 단계를 거쳐 진행됩니다.
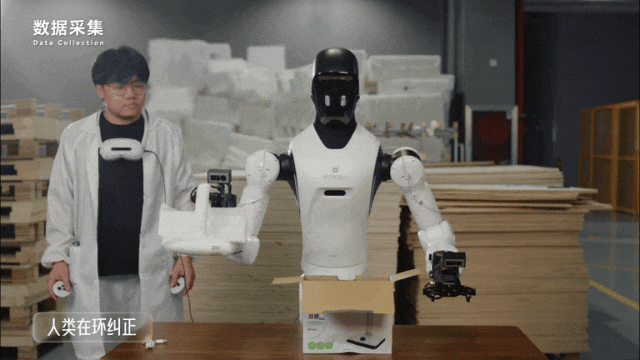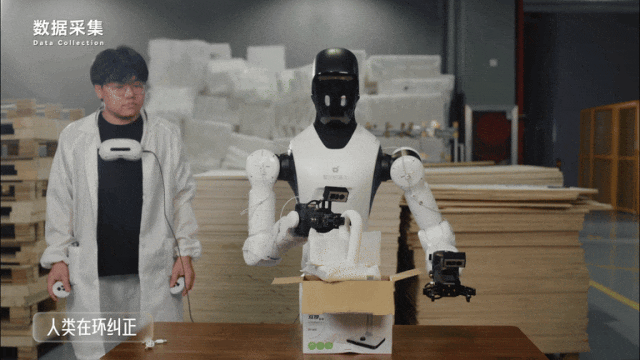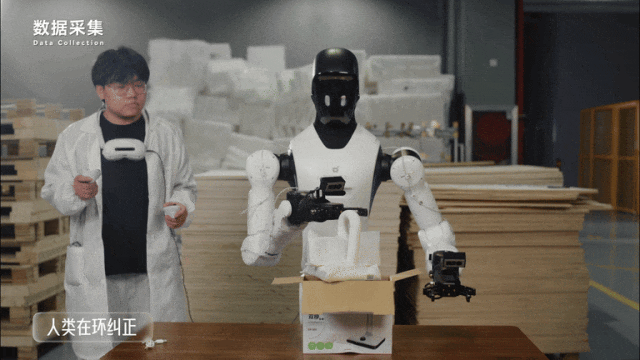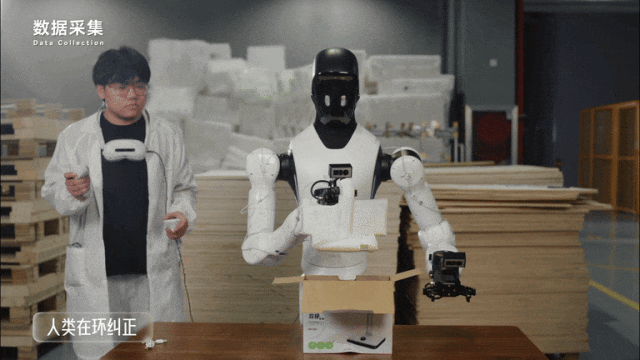
l 전문가 교육 궤적,작업은 인간 운영자에 의해 완료되며 실제 환경에서 작업의 표준 실행 추적이 기록됩니다.
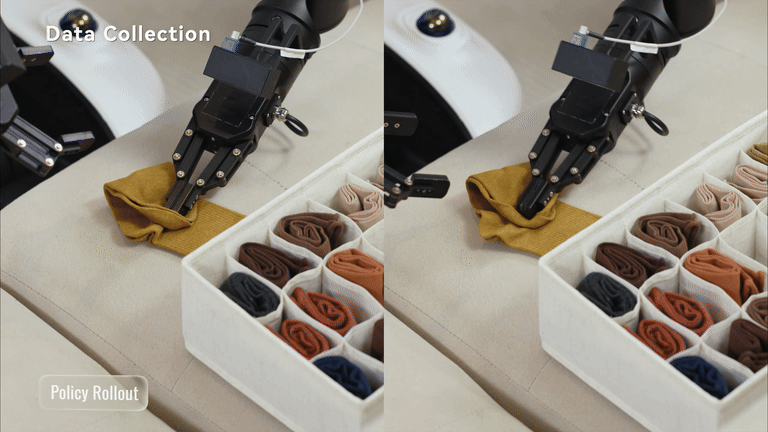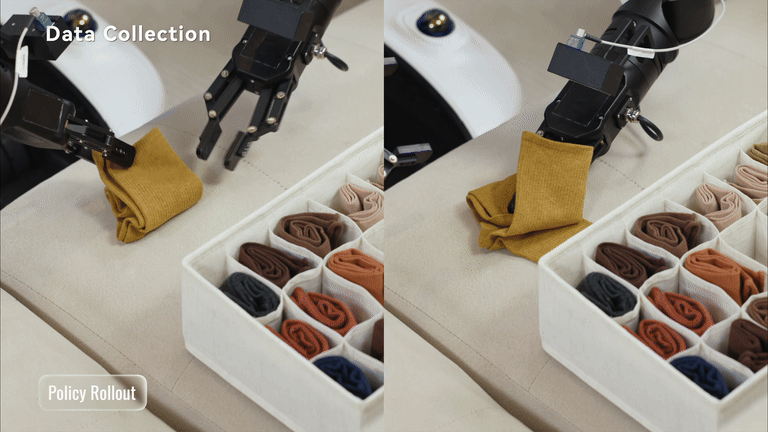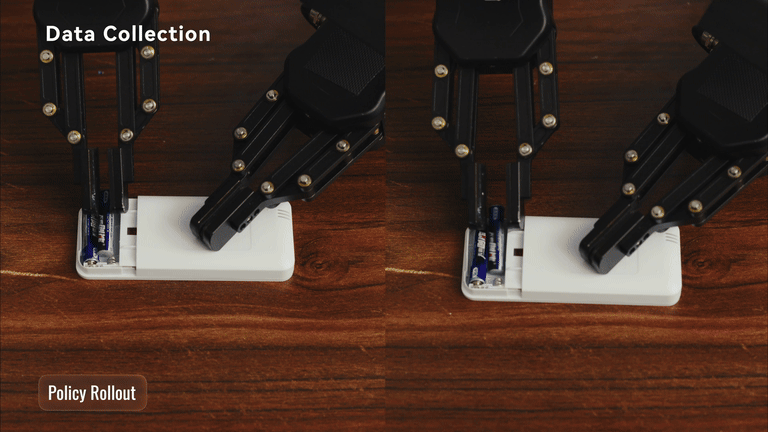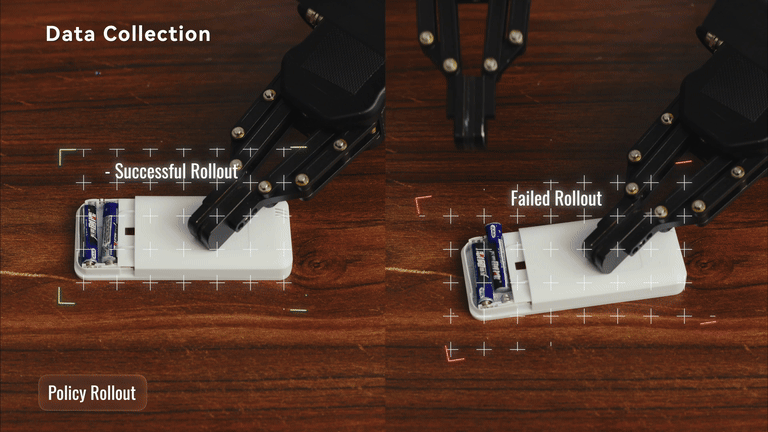
l 추론 추적 배포,모델이 실제 현장에 들어가서 작업을 수행하고 성공과 실패 결과가 모두 기록됩니다. 성공적인 롤아웃은 전략이 이미 보유하고 있는 기능을 보여주는 반면, 실패한 롤아웃은 다양한 작업 단계에서 모델의 기능 경계를 노출합니다.
l 루프 안의 인간이 궤도를 수정하고,모델은 먼저 자율적으로 작업을 추론하고 수행하며, 전략이 벗어나면 인간 운영자가 인계받아 수정합니다. 또한 데이터는 인수 전의 모델 동작, 인수 시기, 인수 후 시정 조치를 유지합니다.
이 세 가지 유형의 궤적은 함께 완전한 데이터 링크를 형성합니다. 전문가의 교육은 작업이 완료되어야 하는 방법을 모델에 알려주고, 인간 개입 수정 궤적은 모델이 수정되는 방법을 기록합니다.롤아웃 궤적 테스트 모델이 독립적으로 실행될 때 어떻게 수행됩니까?
02/
과정에서 결과까지
실제 구현 시 주요 피드백 표시
강화 학습에는 다음이 필요하지 않습니다. "로봇이 수행한 작업"에 대한 일반적인 기록이지만 "이 단계를 얼마나 잘 수행했는지" 및 "작업이 어느 정도 진행되었습니까?"에 대한 자세한 피드백입니다.
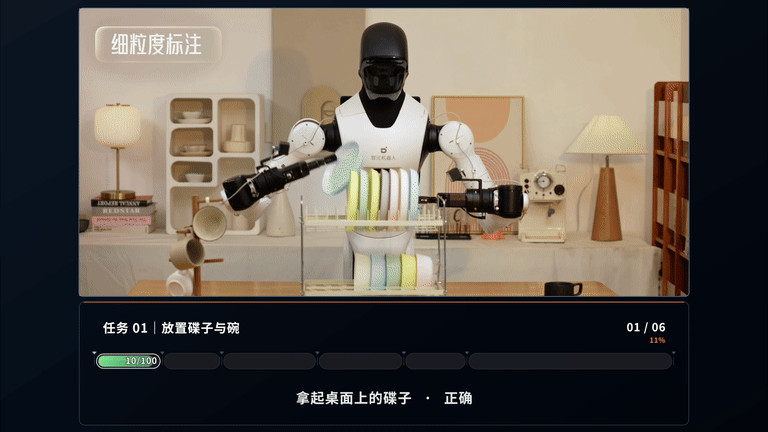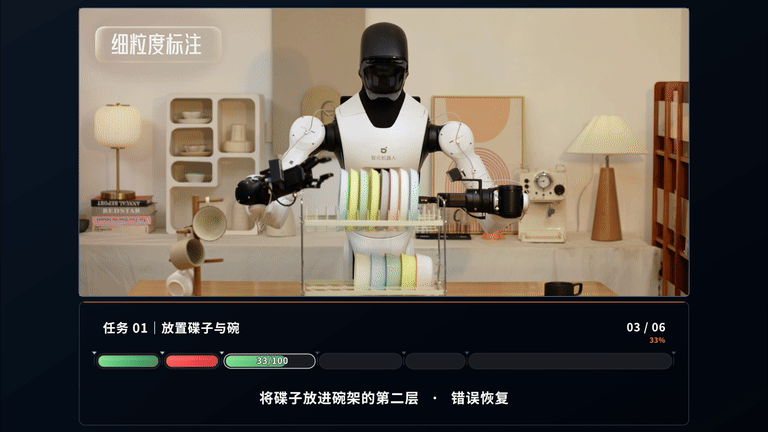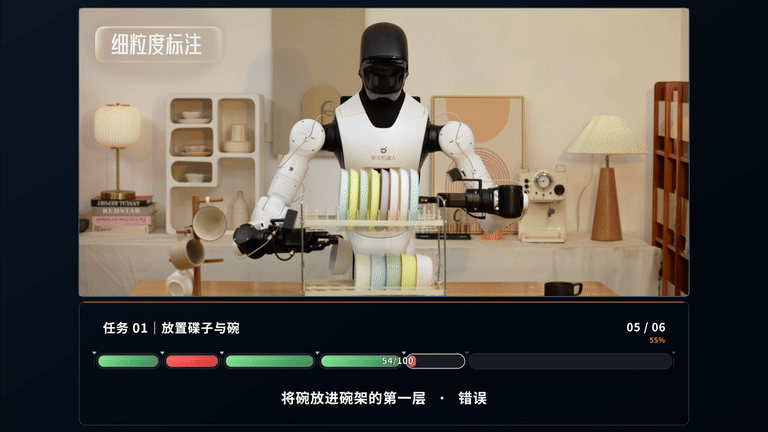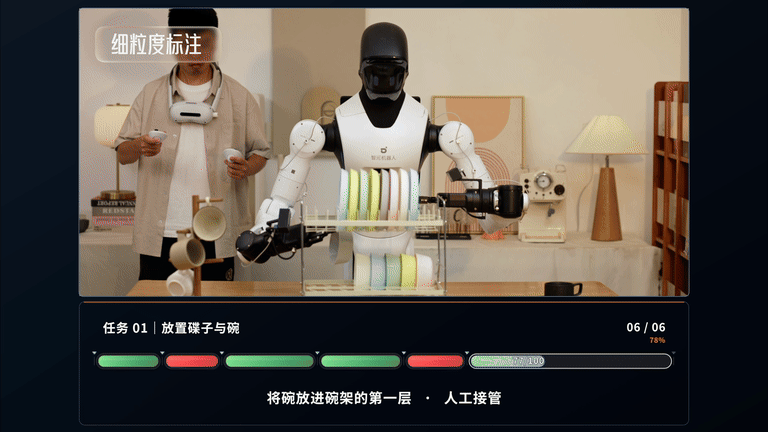
이 데이터 세트는 성공, 오류, 인수 및 간섭과 같은 주요 상태에 대한 세부적인 주석을 통해 실제 실행 프로세스에 중점을 둡니다. 이를 바탕으로 사용자는 주석 정보를 추가로 결합하여 위험 및 오류 복구 프로세스를 식별할 수 있습니다. 성공 프레임은 작업 완료에 대한 명확한 신호를 제공합니다. 오류, 간섭 및 위험 간격은 모델이 비정상적이고 위험한 상태를 식별하는 데 도움이 됩니다. 인계 간격은 수동 개입 시점을 기록합니다. 오류 복구 간격은 오류에서 복구까지의 실제 프로세스를 제공합니다.
풍부한 주석
10,000개에 가까운 열린 궤적의 첫 번째 배치를 기반으로 이 데이터 세트에는 총98159 하위 작업 간격이 표시되고 각 하위 작업에는 완료 상태가 표시됩니다. 동시에 26493개의 간섭 세그먼트, 5795개의 오류 상태 세그먼트 및 10684개의 수동 인계 세그먼트가 표시됩니다.
이러한 세밀한 주석은 강화 학습에 필요한 피드백 신호로 더욱 변환될 수 있습니다.,은 작업 진행 예측, 성공 감지, 오류 식별, 위험 경고, 인수 프롬프트 및 오류 복구에 대한 연구를 지원하기 위해 보상 모델 및 가치 모델을 교육하는 데 사용됩니다.
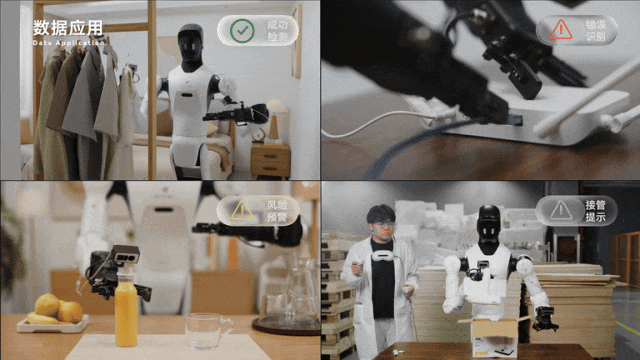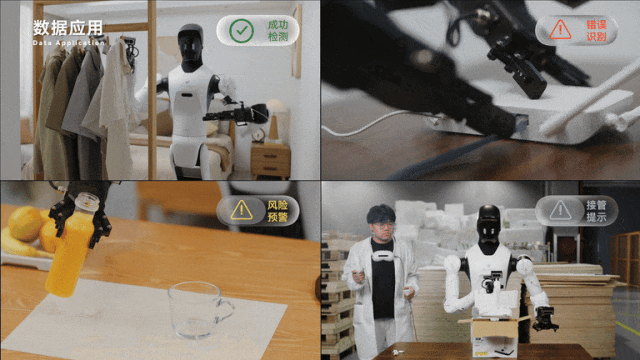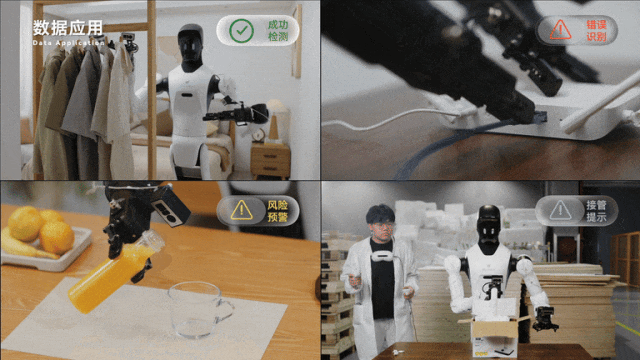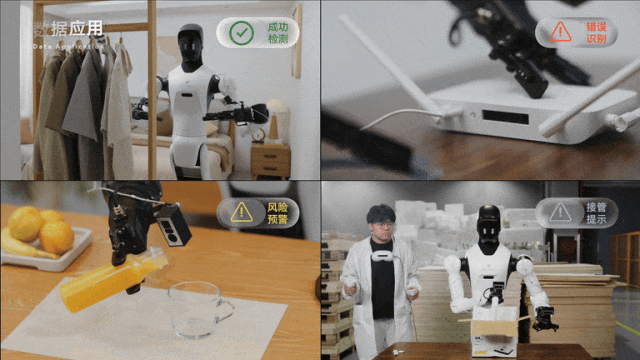
강화학습에 데이터 적용
03/
모든 성공과 실패에서 로봇이 발전하도록 하세요
실현 지능의 경우 실제 기술은 표준화된 동작을 재현하는 것이 아니라 동적 실제 환경에서 피드백을 인식하고 자율적인 오류 수정 및 지속적인 최적화를 수행하는 것입니다.
모방 학습을 통해 모델은 전문가의 가르침을 통해 작업을 학습할 수 있으며, 강화 학습은 또 다른 최적화 경로를 제공합니다. 즉, 실제 실행 피드백을 사용하여 작업을 촉진하는 동작과 위험한 상태를 결정하고 이러한 판단을 훈련을 위한 보상 신호로 변환합니다. 고품질의 실제 기계 궤적과 프로세스 주석은 이러한 유형의 연구를 수행하는 데 중요한 기반입니다.
AGIBOT WORLD 2026 3단계 실제 기계 강화 학습 데이터 세트는 모든 물리적 접촉, 모든 실행 편차 및 모든 수동 수정 라운드를 완벽하게 유지하여 실제 기계 강화 학습에 고품질의 재사용 가능한 폐쇄 루프 훈련 기반을 제공하여 로봇이 성공적인 시연을 통해 "실행 방법"을 배울 뿐만 아니라 실수, 위험 및 수동 수정을 통해 "더 잘 수행하는 방법"도 배울 수 있도록 합니다. 업계의 "실험실 시연"에서 대규모 산업 배치로의 전환을 가속화하고 지능형 생산성 구현의 새로운 시대를 맞이하십시오!