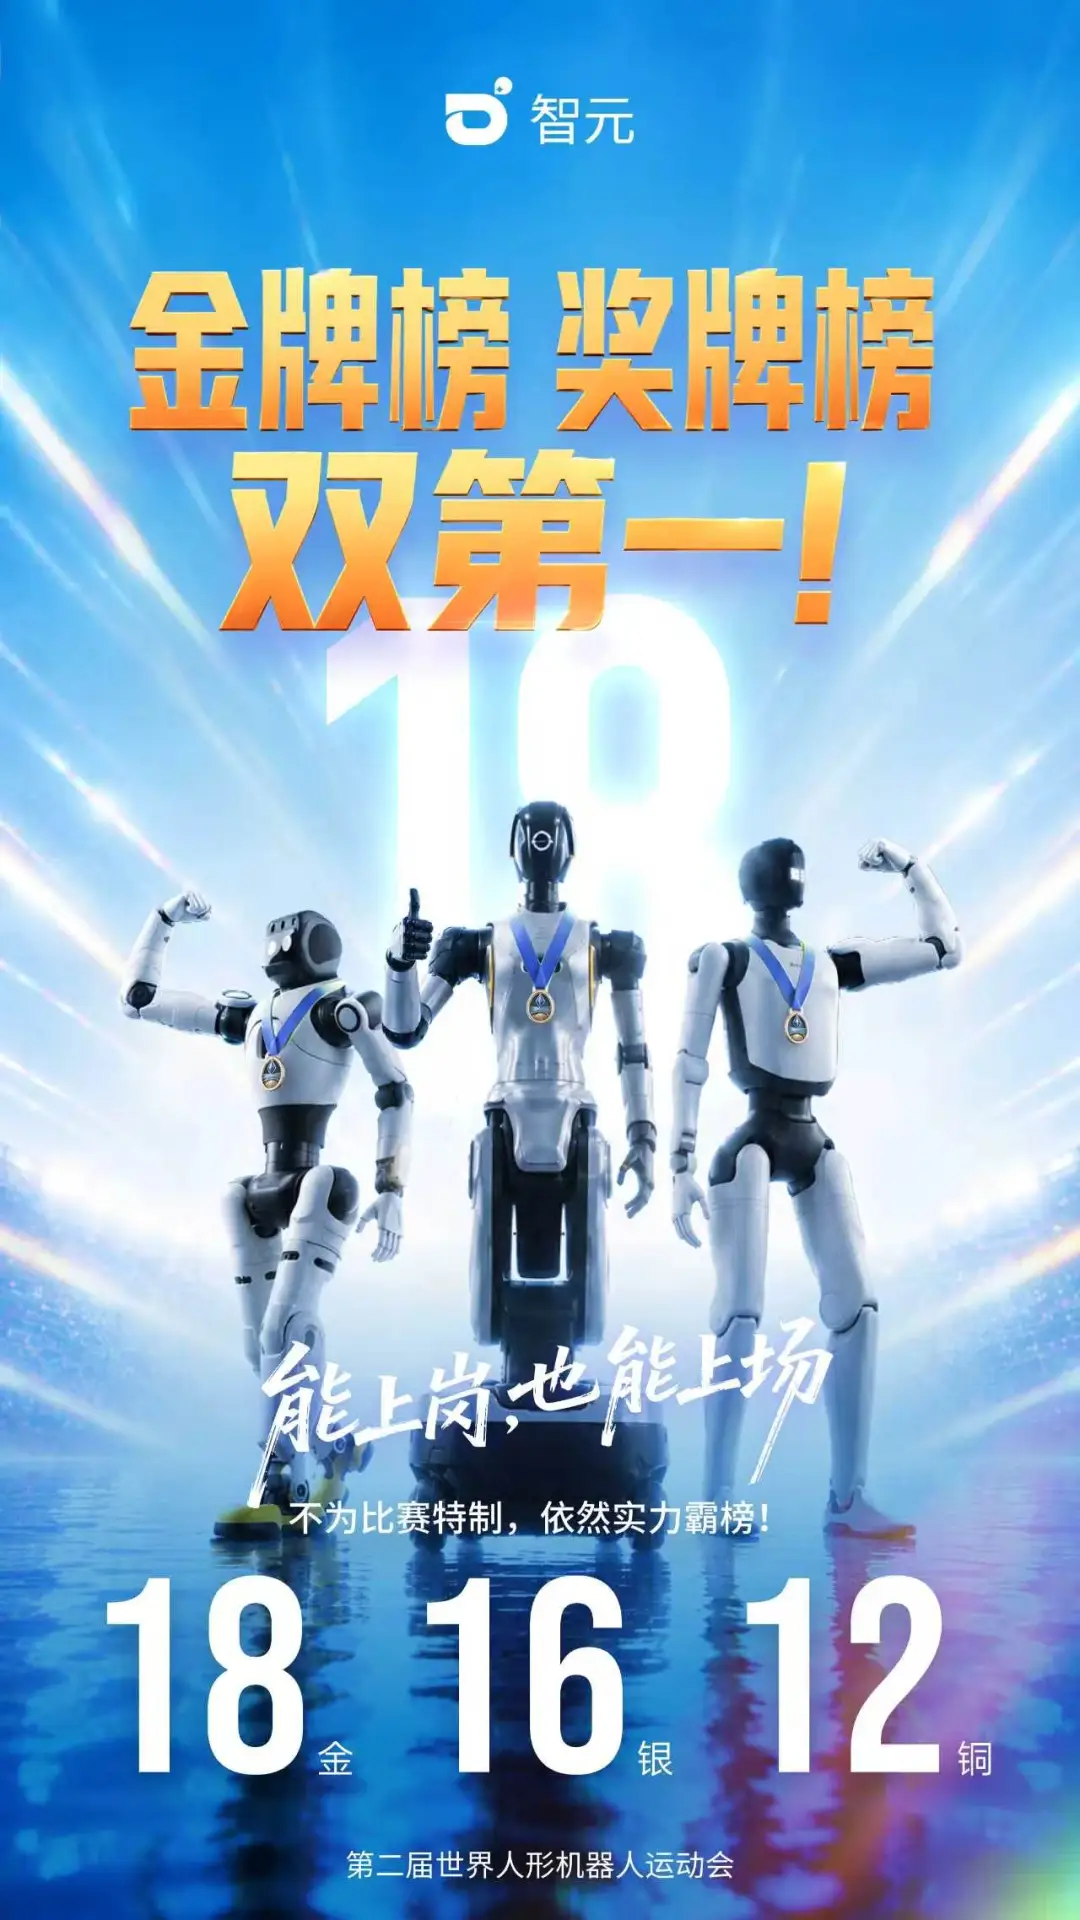
AGIBOT 참여 2026 월드휴머노이드로봇게임즈, 금메달 18개, 은메달 16개, 동메달 12개 획득;그 중 덱스터스 핸즈는 특별 대회에서 8개의 상을 받았습니다. 금메달 7개, 프로 트랙에서 금메달 12개 중 6개, 경쟁 경주에서 금메달 5개를 획득했습니다. 처음으로 체육대회에 참석한 AGIBOT은 금메달 목록 1위와 메달 목록 1위를 차지했습니다.동시에 AGIBOT의 참가 모델은 모두 대량 생산된 기계이며, 대회를 위해 특별히 제작된 맞춤형 모델은 없습니다.——공로 배지를 착용하고 금메달을 획득했습니다.
01/
손재주 1위
한 손으로 세계를 정복하고7 금메달
이 게임에는 총 8개의 금메달이 걸린 특별한 손재주 이벤트가 있습니다. AGIBOT Critical Point가 보낸 손재주 OmniHand의 대량 생산 버전은 한 손에 7개의 금메달을 보유하고 있어 "한 손으로 세계를 제어"할 수 있습니다.
매우 안정적이고 비용 효율적인 손재주인 OmniHand는 뛰어난 종합 기능을 갖추고 있습니다. "분말 무게 측정", "병 열기 및 캡핑", "포장 풀기 및 풀기", "빌딩 블록 구성"과 같은 다양한 차원에서 손재주 능력을 시험하는 대회에서 훨씬 앞서 있습니다.
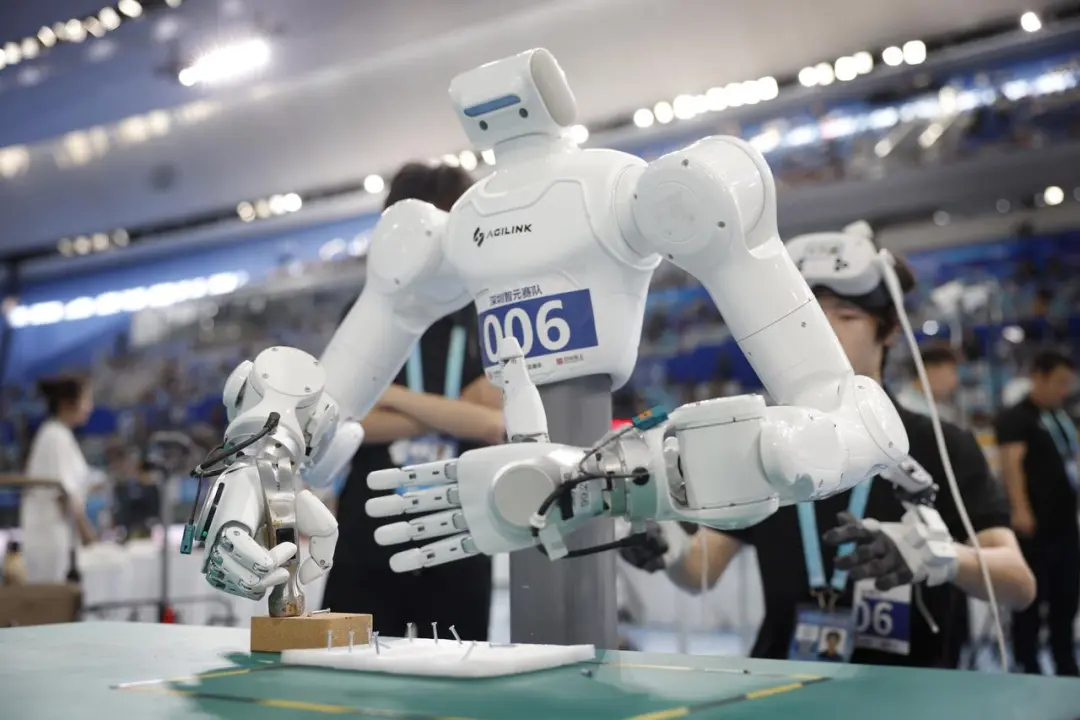
안정적이고 신뢰할 수 있는 하드웨어 외에도 OmniHand는 개방적이고 호환 가능한 알고리즘 플랫폼을 보유할 뿐만 아니라 알고리즘 기능 측면에서 업계를 선도하기 때문에 "AI Ready Dexterous Hand"라고도 알려져 있습니다. Critical Point가 자체 개발한 DUET 이중 레이어 구현 접촉 지능형 아키텍처는 외부 레이어 자세 제어 및 내부 레이어 촉각 제어를 사용하여 모델의 전반적인 견고성을 향상시켜 OmniHand가 여러 대회를 완벽하게 완료할 수 있도록 합니다. 현장에서 자율적으로 경쟁 결과를 사용하여 정밀 작업에서 OmniHand의 "배치 상태" 강점을 검증합니다.
02/
시나리오 대회 1위
배포된 상태 이득6 금메달, 작전정보가 훨씬 앞서 있다
실제 사회복지 능력을 평가하는 시나리오 대회 부문에서 AGIBOT은 금메달 12개 중 6개를 획득해 금메달 수 1위를 차지했다. 호텔, 도서관, 비상 대응 등 다양한 배포 작업은 로봇의 전신 조정, 환경 이해 및 장기 프로세스 작업 계획에 심각한 문제를 야기합니다. G2의 양산형 모델은 대회장을 위한 전문적인 개조에 의존하지 않고 현실 세계의 작업 흐름을 완벽하게 재현하여 휴머노이드 로봇 고유의 작업 능력을 완벽하게 보여줍니다.
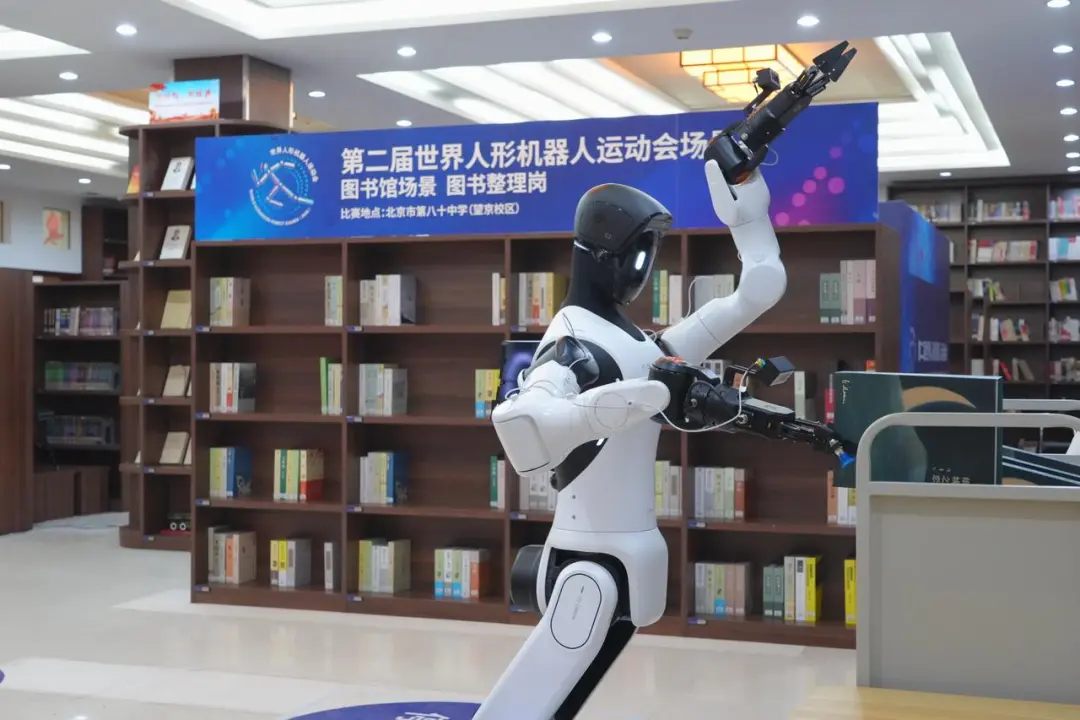
기본 "노동자"인 G2는 스포츠 게임에 참여하기 전에 이미 Longqi 공장, SAIC 공장 및 기타 공장에 대규모로 배치되었습니다. 매우 풍부한 "직업 경험"을 가지고 있습니다. 이는 AGIBOT의 선도 산업과 작업 지능, 모션 지능 및 인터랙션 지능를 통합하는 풀 스택 기술 구조를 구축하여 로봇이 자율적인 상호 작용, 안정적인 움직임, 독립적인 계획 및 복잡한 작업 실행 기능을 갖추는 데 의존합니다.
특히 작업 지능 측면에서 작업 지능는 실제 작업 시나리오를 지향하며 로봇의 작업 계획, 작업 실행 및 복잡한 작업 기능을 향상시킵니다. 자체 개발한 ViLLA 구현 기반 대형 모델 GO, 월드 모델 GE 및 대규모 분산 RW-RL로 구축된 작업 지능 시스템을 기반으로 로봇은 물리적 세계를 자율적으로 인식하고 이해하며, 사전 설정된 프로그램의 한계를 극복하고 실제 환경에서 폐쇄 루프에서 자율적으로 복잡한 작업을 완료할 수 있습니다. 동시에 온톨로지와 소규모 샘플 전반에 걸쳐 신속하게 일반화할 수 있는 기능을 갖추고 있어 다양한 시나리오 간의 일반화 마이그레이션이 가능합니다.
03/
댄스, 무술, 탁구 부문 1위
모션 지능 완전 공개, 금메달 획득을 위한 퍼포먼스 트랙 강도
AGIBOT은 댄스, 무술, 탁구 및 기타 종목에서 금메달 5개를 획득했습니다. A3는 전신 모션 제어 기능을 활용하여 태극권 및 볼룸 댄스와 같은 매우 역동적이고 리드미컬한 동작 세트를 완성합니다. 움직임의 정확성과 형태학적 표현력을 모두 고려하여 현장에서 휴머노이드 로봇의 성능을 완벽하게 보여줍니다.
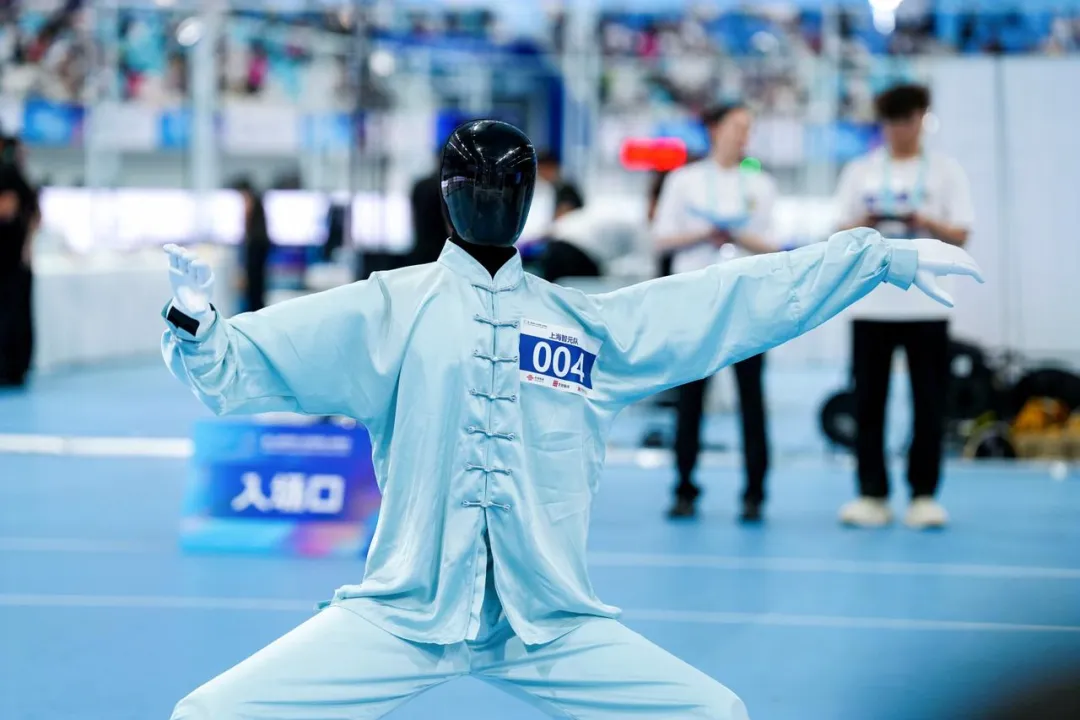
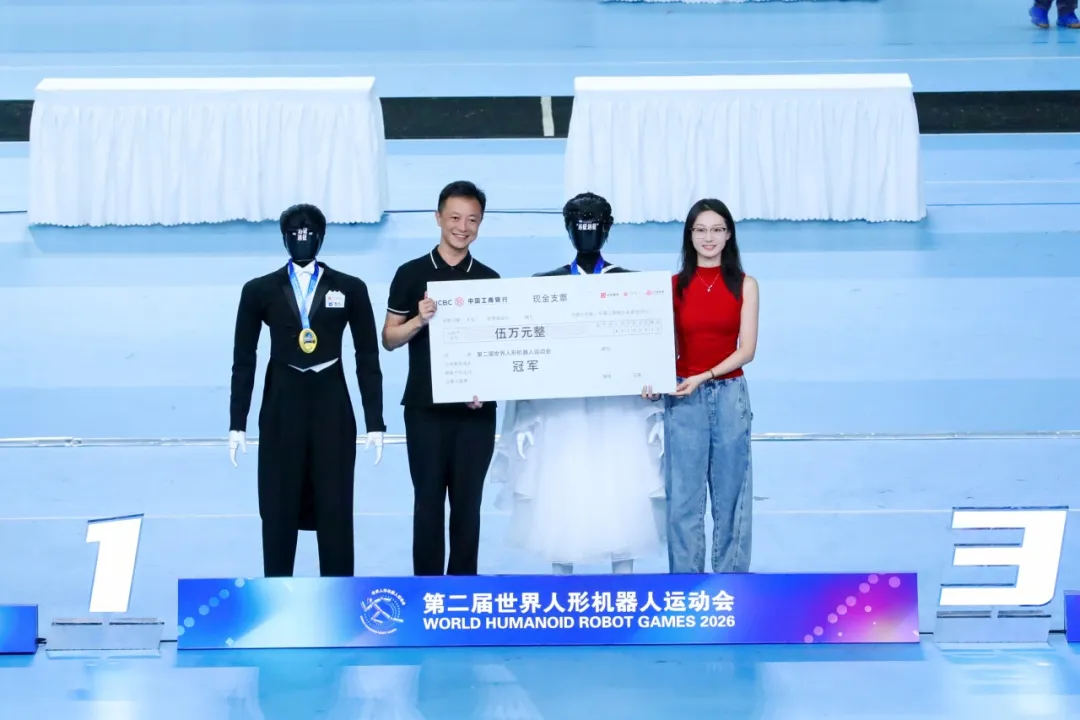
태어난 실리콘 기반 스타인 A3는 급상승, 큰 각도 회전, 한쪽 다리의 장기 지지, 낮은 무게 중심 자세 전환 등을 지원합니다. 급상승을 위한 밀리초 수준의 실시간 전신 자세 제어, 운동 중 몸통과 팔다리의 조정 각도에 대한 전체 필드 실시간 보정, 무게 중심의 동적 조정 등. 동시에 Sim2Real의 시뮬레이션 현실 전송 기능은 자체 개발한 모션 사전 훈련 모델과 전신 협업 제어 알고리즘을 사용하여 Lingchuang 플랫폼의 대규모 모션 데이터로부터 보편적인 모션 사전을 학습하고 시뮬레이션 훈련을 물리적 로봇으로 효율적으로 전송할 수 있습니다.
04/
육상100m 장애물 경주 1위
AGILE 생성 범용 소뇌 엔진 프레임워크, 장애물 없음
X2의 대량 생산 모델은 육상 100m 장애물 코스와 400m 장애물 코스에서 각각 금메달과 은메달과 동메달을 획득하여 AGIBOT의 뛰어난 운동 제어 능력을 입증했습니다.
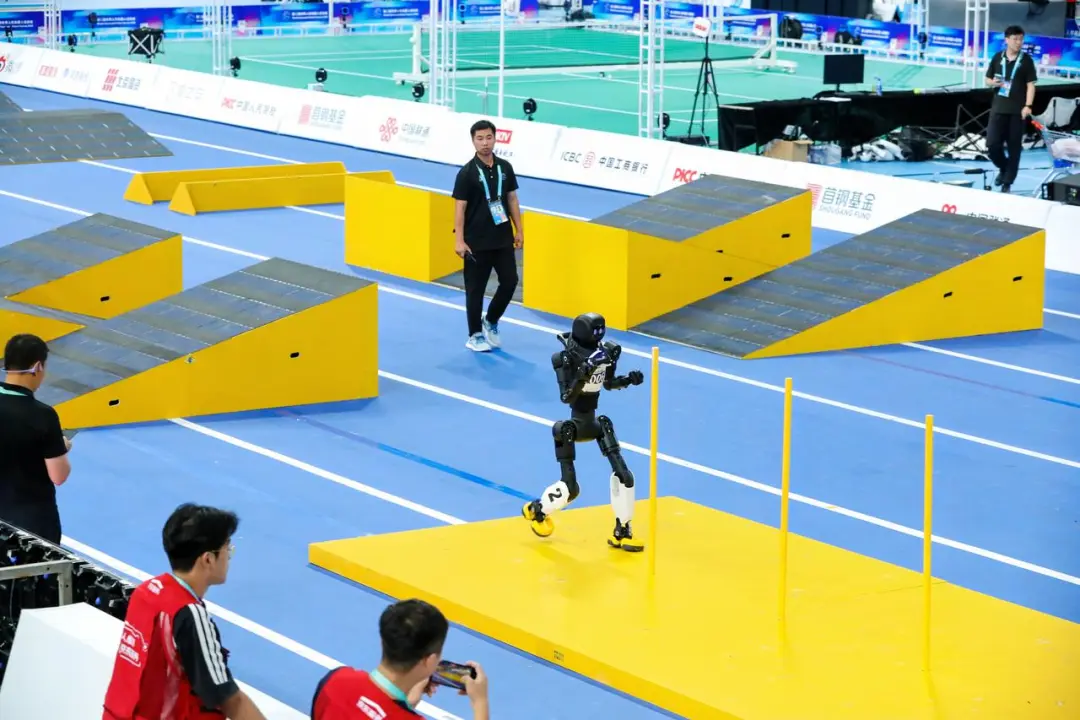
X2는 본체 수정 없이 대량 생산 버전으로 경쟁합니다. 장애물 코스의 특성에 직면하여 AGIBOT은 강화 학습 모션 제어 알고리즘을 주도했습니다. 현재 시중에 나와 있는 공동 고유 감각에만 의존하는 대부분의 솔루션과 달리 X2는 "실제 눈"을 갖추고 있으며 자체 개발한 AGILE(AgiBot Generative Intelligent Locomotion Engine) 생성 범용 소뇌 엔진 프레임워크를 기반으로 합니다. 불규칙한 장애물을 통과할 때 상당한 속도 이점과 탁월한 안정성을 모두 갖추고 있으며, 다양한 지형에서 자율 또는 반자율 의사결정을 달성할 수 있습니다. 정확한 매개변수 식별은 시뮬레이션과 현실 사이의 격차를 크게 줄여 실제 배포에서 알고리즘의 표현력과 견고성을 보장합니다.
공장에 들어가 경기장에서 경쟁할 수 있습니다. 나는 일과 경쟁을 모두 돌볼 수 있습니다.제1회 세계 휴머노이드 로봇 게임에서 AGIBOT의 탁월한 성과는 대량 생산된 휴머노이드 로봇이 업계 최전선에 뿌리내려 생산성을 창출할 수 있을 뿐만 아니라 최고의 경쟁 분야에서도 높은 점수를 제공할 수 있음을 입증했습니다.AGIBOT의 "3가지 지능이 하나로 통합된" 기술 아키텍처의 주요 이점,은 휴머노이드 로봇의 대규모 구현을 위한 기술적 기반을 완전히 강화하고 범용 휴머노이드 로봇 시대의 도래를 가속화합니다.