로봇공학 및 자동화 분야 최고의 컨퍼런스인 ICRA 2026이 6월 5일 비엔나에서 공식 폐막되었고, AGIBOT이 주최한 AGIBOT WORLD CHALLENGE 2026도 동시에 성공적으로 마무리되었습니다.이 이벤트는 전 세계의 관심을 끌고 있습니다. 27개 국가 및 지역, 526개 최고의 과학 연구 및 산업 팀이 참여하여 추론, 세계 모델 이중 기술 트랙, 온라인 표준화 평가 + 오프라인 실제 기계 폐쇄 루프 검증 모드, 풀 링크 오픈 소스 데이터, 시뮬레이션 플랫폼 및 로봇 하드웨어 기반을 기반으로 ICRA가 되었습니다. 공식 시스템 하에서 가장 높은 기술 장벽, 가장 완벽한 평가 시스템 및 가장 강력한 산업 구현 방향을 갖춘 국제 임바디드 AI 대회 중 하나입니다.
01/
투 트랙 글로벌 경쟁 정점 대결 결과 발표
이 토너먼트AGIBOT WORLD CHALLENGE는 임바디드 AI "작업 이해 → 행동 의사결정"과 "물리적 세계 예측 → 대화형 모델링"의 두 가지 핵심 기능을 각각 고정하는 Reasoning to Action(R2A, Reasoning - Operation)과 World Model(WM, World Model)의 이중 트랙 시스템을 구축하고 전체 기술 링크를 포괄하는 경쟁 및 평가 시스템을 구축하고 로봇을 수동적 실행에서 능동적 이해, 예측 및 예측으로 안내합니다. 의사결정. 참가 라인업에는 중국과학원, 칭화대학교, 중국 과학기술대학교, 캘리포니아대학교 샌디에고 캠퍼스 등 국내외 유명 대학과 Sber Robotics Center, Alibaba, AutoNavi, vivo 등 업계를 선도하는 R&D팀이 포함됩니다. 100개가 넘는 팀이 공식 벤치마크 평가 라인을 초과했으며 전반적인 경쟁 수준이 새로운 최고 수준에 도달했습니다.
이벤트 최초의 온라인 자동 평가 + 비엔나 오프라인 실제 머신 결승전의 혁신적인 경쟁 형식은 평가 프로세스의 자동화, 평가 지표의 표준화 및 실험 결과의 재현성을 실현하기 위해 AGIBOT이 독립적으로 개발한 EWMBench 및 Genie Sim Benchmark의 두 가지 권위 있는 평가 벤치마크에 의존합니다. 일관되지 않은 평가 수준, 수평적 비교의 어려움, 시뮬레이션과 실제 기계 성능 간의 단절 등 오랫동안 업계를 괴롭혀온 문제점의 근본 원인을 해결합니다. 오프라인 결승전에서는 G2 휴머노이드 로봇을 일률적으로 사용하여 실제 경기를 진행하며 업계의 '시뮬레이션 전용 점수 이론'을 완전히 버리고 실제 기계의 작동 안정성, 물리적 환경 적응성 및 장기 임무 신뢰성을 핵심 점수 기준으로 설정하여 기술 연구 및 개발을 강제하여 실제 응용 요구 사항을 정착시킵니다.
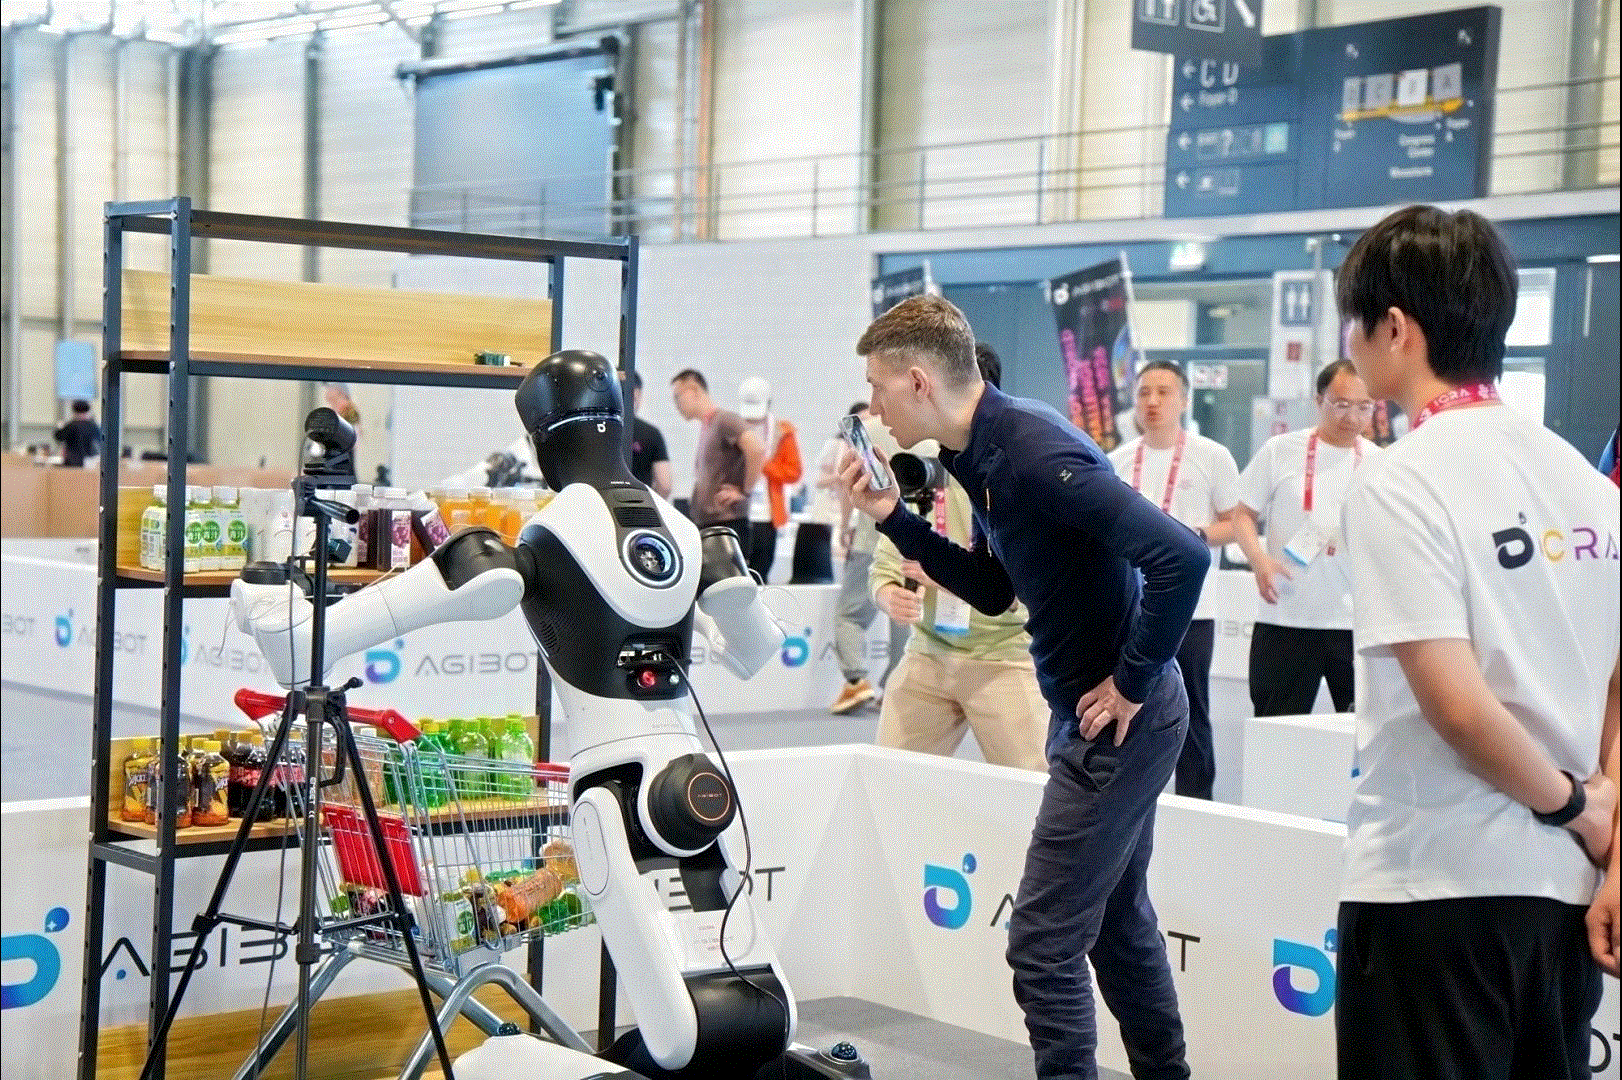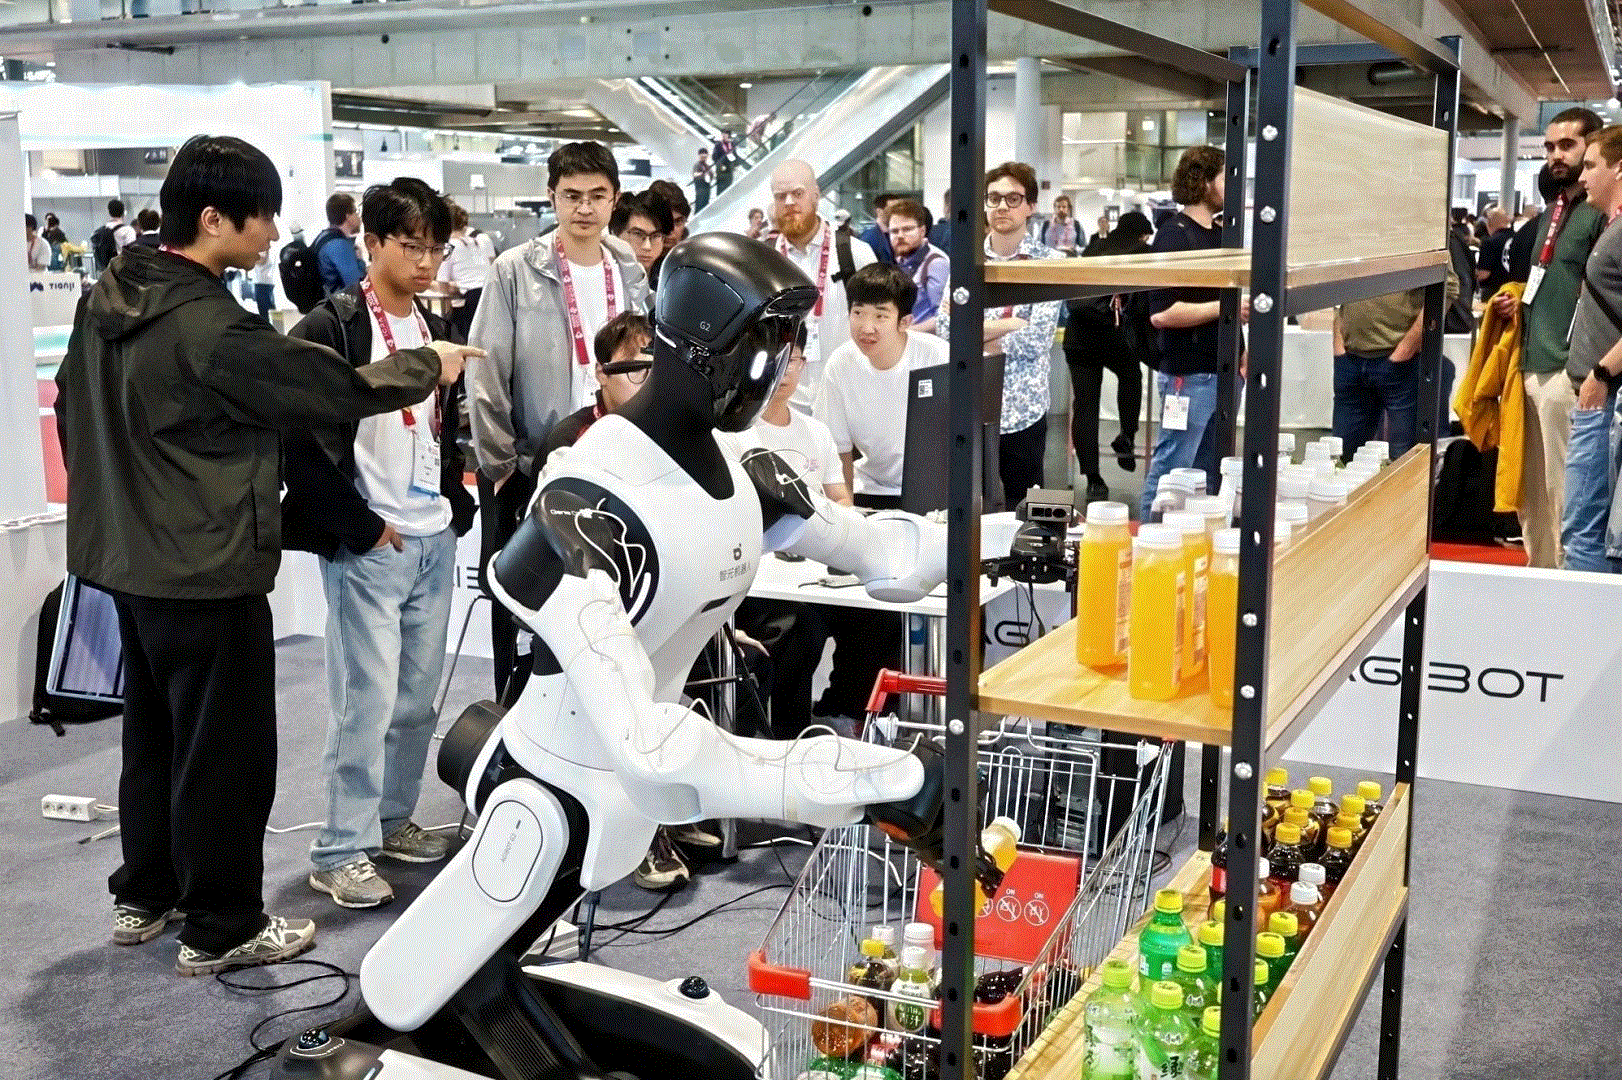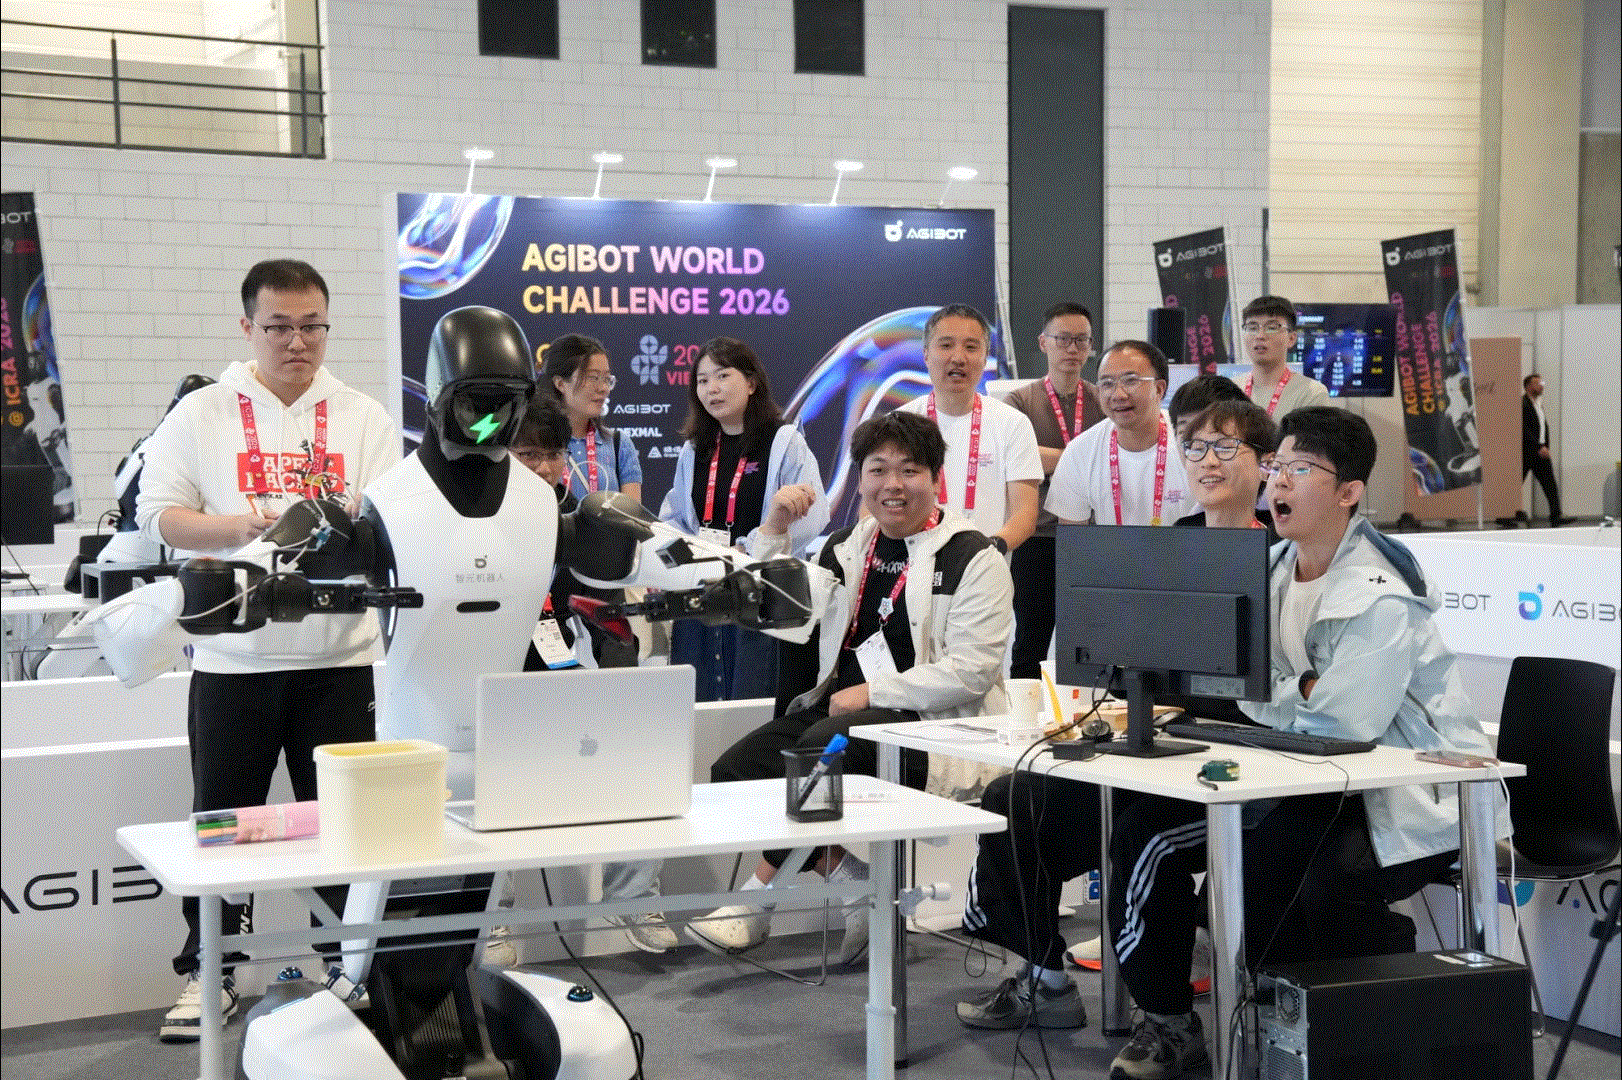
입력참가자는 다양한 작업 시나리오에서 로봇을 디버그합니다.
대회 결과에서는 월드 모델 서킷이 모든 대회를 완주하는 데 앞장섰다.중국과학원 AutoNavi 자동화 연구소 CV Lab에서 구성한 NeoVerse-ABot 팀이 우승을 차지했으며, 중국 과학원 산업 인공 지능 연구소의 PAI@IAII 팀과 중국 과학 기술 대학의 Loop 팀이 2위와 3위를 차지했습니다. 이 트랙은 아이템 드랍, 잡기 오류 등 비이상적인 물리적 샘플을 혁신적으로 추가하여 현실 세계의 복잡한 상호작용 법칙을 고도로 복원하고 글로벌 세계 모델 개발을 위한 새로운 평가 패러다임을 구축합니다.
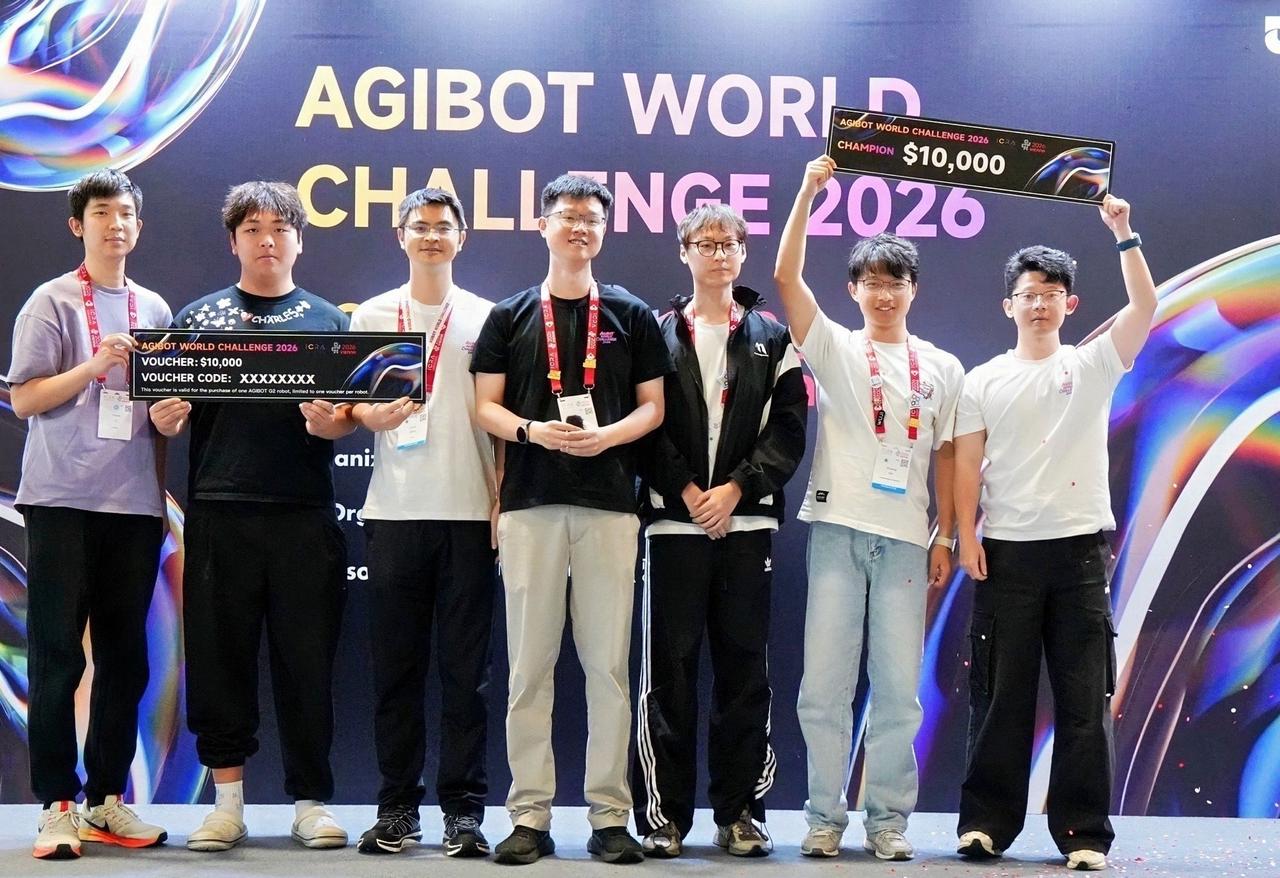
R2A(Reasoning to Action) 트랙이 비엔나에서 최종 오프라인 대결을 완료했습니다. 트랙 평가는 시뮬레이션과 실제 기계 구현 사이의 격차를 해소하는 데 중점을 두고 단일 작업 실행에서 환경 이해, 임무 계획 및 물리적 운영의 전체 체인 기능으로 확장되었습니다. 마지막으로,vivo의 PrismBot은 4가지 장면 작업에서 안정적인 성능으로 절대 우위로 우승을 차지했습니다. Shanghai Luobo Party의 RP-VLA가 2위를 차지했습니다. 온라인 무대에서 계속해서 선두를 달리던 러시아 팀 GreenVLA가 3위를 차지했다.
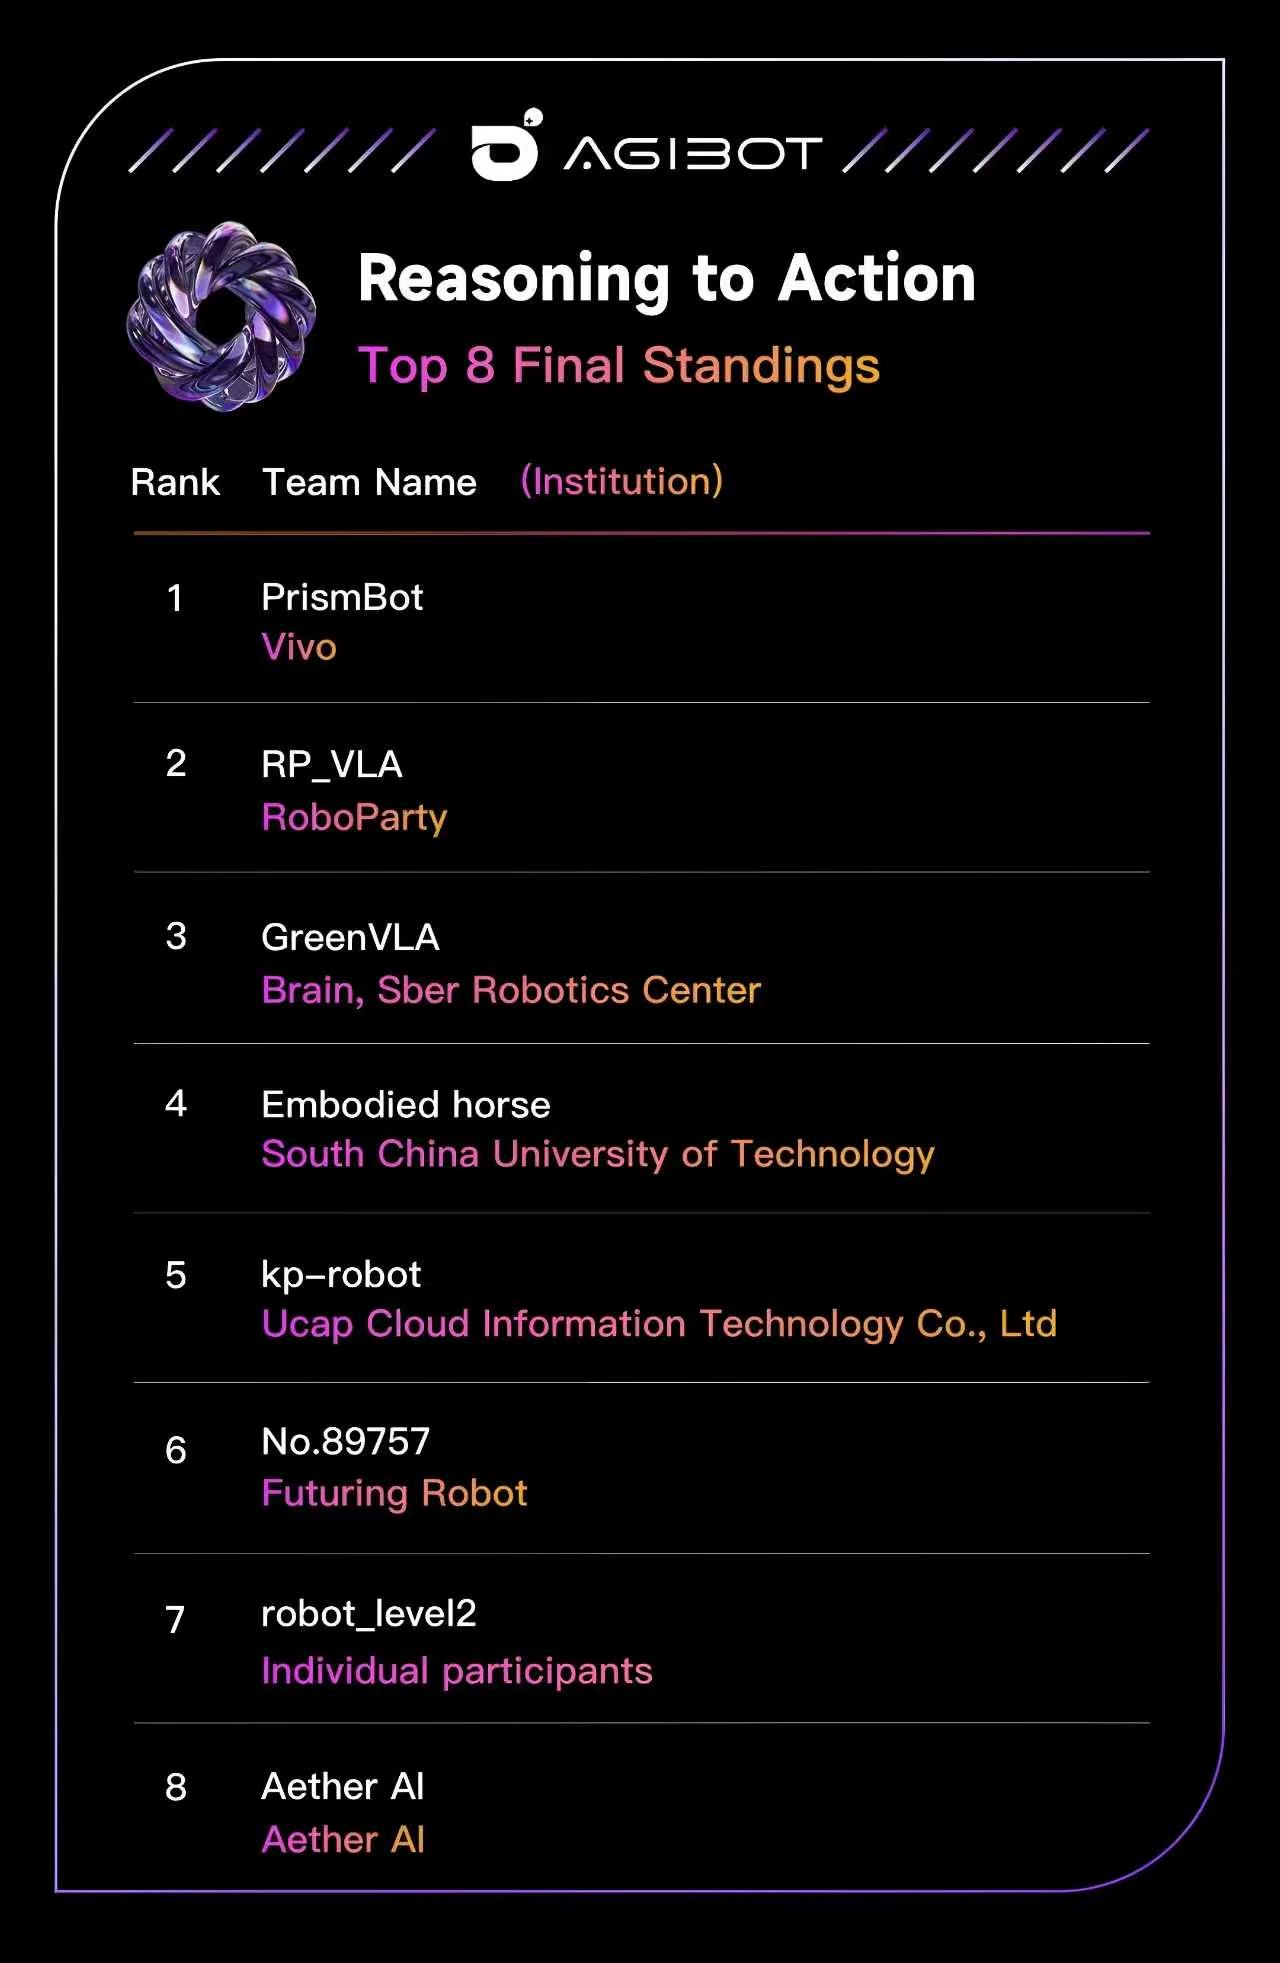
AGIBOT WORLD CHALLENGE 2026
행동 추론 최종 결과 추적
대회와 동시에 AGIBOT도 힘을 합쳤습니다.Dexmal Force Lingji는 실제 쇼핑몰 시나리오에서 업계 최초의 전체 링크 의사결정 평가 트랙(WBC)을 만들어 업계 전신 제어(WBC)의 핵심 문제점을 직접적으로 해결했습니다. 트랙은 시험실을 고도로 복원된 실제 슈퍼마켓 환경으로 이동합니다. 모델은 선반 높이 제한, 품목 무작위 배치 등 제어할 수 없는 물리적 복잡성에 직면해야 하며, 자율 탐색부터 정교한 픽업, 걷기 및 배치까지 모바일 작업의 전체 시퀀스를 완료하고 싱글 그랩 데모와 완전히 작별해야 합니다. 전체 프로세스는 API 원격 직접 연결 모드를 사용하며 플레이어 코드는 실제 물리적 로봇을 직접 구동하여 실제 측정을 완료함으로써 임바디드 AI 전신 제어 기능에 대한 실제 벤치마크를 제공합니다. 치열한 경쟁 끝에 Xiaomi의 Zhou Xiong 팀이 우승을 차지했으며 GRNVLA와 prismbot이 2위와 3위를 차지했습니다.
02/
글로벌 과학 연구를 통해 임바디드 AI 기술 개발 촉진
경쟁에만 집중하는 기존 이벤트와는 달리,이 대회는 풀스택 도구 체인을 사용하여 전 세계 개발자에게 혜택을 제공하고 백만 수준을 통과했습니다. AGIBOT WORLD 오픈 소스 실제 기계 데이터 세트, Genie Sim 3.0 오픈 소스 시뮬레이션 플랫폼, G2 로봇 본체, "데이터-시뮬레이션-실제 기계" 풀 스택 시스템 구성. 이러한 리소스 세트를 활용하여 글로벌 과학 연구팀은 소프트웨어 및 하드웨어 R&D 환경 구축에 많은 비용을 투자하지 않고도 저렴한 비용으로 알고리즘 교육, 시뮬레이션 디버깅 및 실제 기계 테스트를 완료할 수 있으며, 학술 연구에서 산업화 제품에 이르기까지 최첨단 기술의 주기를 크게 단축할 수 있습니다. 많은 참여 과학 연구자들은 표준화된 실제 기계 자원에 대한 저렴한 접근이 이번 대회를 통해 얻은 귀중한 가치이며, 이는 하드웨어가 부족하고 실제 테스트를 수행하기 어렵게 만드는 중소 R&D 팀의 업계 문제를 효과적으로 해결한다고 말했습니다.
더 중요한 것은,AGIBOT WORLD CHALLENGE는 정규 대회의 범위를 넘어 "경쟁을 통한 표준 구축, 경쟁을 통한 연구 촉진, 체인을 통한 권한 부여"를 직접 목표로 하여 기술 표준 정의자, 오픈 소스 생태계 구축자, 임바디드 AI 분야의 산업 구현 리더가 되었습니다. 한편, Genie는 자동 평가, 지표 표준화 및 재현 가능한 결과를 달성하기 위해 두 가지 주요 평가 벤치마크인 EWMBench와 Genie Sim Benchmark를 자체 개발하여 일관되지 않은 평가 표준, 수평적 비교의 어려움, 시뮬레이션과 실제 기계 간의 단절 등 업계의 오랜 문제를 효과적으로 해결했으며, 전 세계적으로 임바디드 AI 모델의 성능 검증을 위한 중요한 기준 척도가 되었습니다.
한편, 업계를 뒤흔든 사건 "시뮬레이션 전용 점수 이론" 평가 방향은 실제 기계의 안정성, 물리적 일관성 및 장거리 임무 신뢰성을 핵심 평가 지표로 삼아 글로벌 R&D 인력이 실제 시나리오 구현에 집중하도록 안내하고 단일 지점 알고리즘에서 배포, 일반화 및 대량 생산이 가능한 새로운 산업화 단계까지 임바디드 AI의 획기적인 발전을 촉진합니다. 동시에 AGIBOT은 대회를 ICRA의 최고 학술 자원, 세계 최고의 과학 연구팀 및 업계 세력을 깊이 연결하여 오픈 소스 공유, 공정한 경쟁 및 협력적 혁신의 임바디드 AI 생태계를 구축하는 중요한 연결 고리로 활용합니다.
본 행사를 통해 축적된 기술과 생태자원은 정기적으로 운영될 예정입니다. 다음으로 AGIBOT은 시뮬레이션 순위 서버를 출시하고 더 많은 테스트 작업과 다양한 평가 벤치마크를 추가하며 모델의 포괄적인 기능에 대한 보다 포괄적인 정량적 평가를 달성할 것입니다.
앞으로 AGIBOT은 계속해서 평가 벤치마크 및 풀 스택 도구 체인을 반복 및 최적화하고, 오픈 소스 생태계 구축을 심화하고, 글로벌 과학 연구 기관, 개발자 및 산업 체인 기업을 지속적으로 연결하고, 단일 지점 알고리즘 혁신부터 배포 및 대량 생산이 가능한 새로운 개발 단계까지 임바디드 AI를 촉진하기 위해 협력하고, 글로벌 휴머노이드 로봇 산업을 위한 새로운 생태계를 공동으로 구축할 것입니다.