최근 AGIBOT이 개발한 세계 모델 Genie Envisioner-Sim 2.0(GE-2.0)이 WorldArena Challenge 목록에서 1위를 차지하고 전체 챔피언십에서 우승했습니다. GE-2.0이 도입되었다는 점은 주목할 가치가 있습니다.다양한 인터랙티브 데이터은 실제 물리적 세계를 모델링하는 세계 모델의 능력을 더욱 향상시키기 위해 훈련되었습니다.
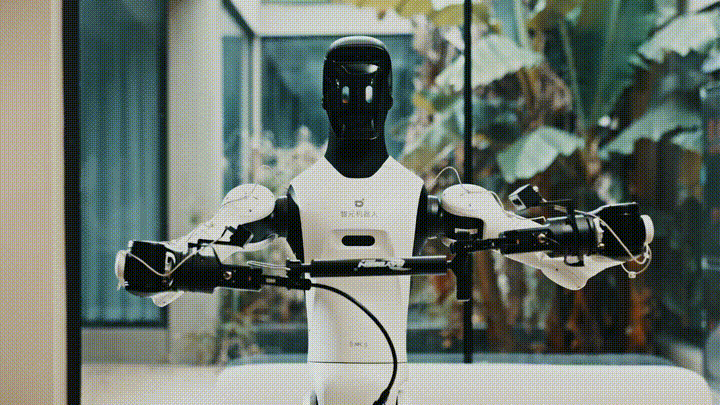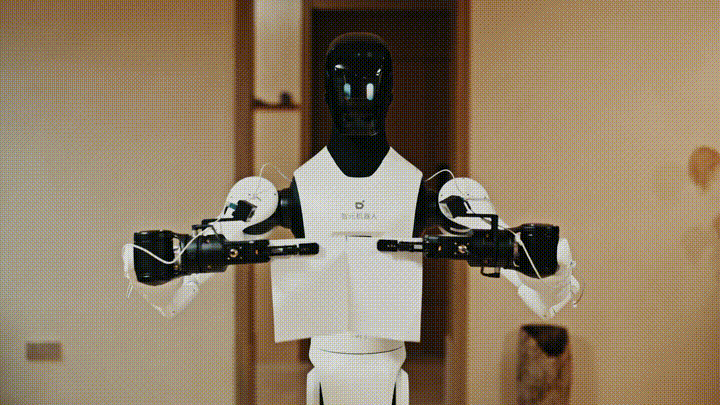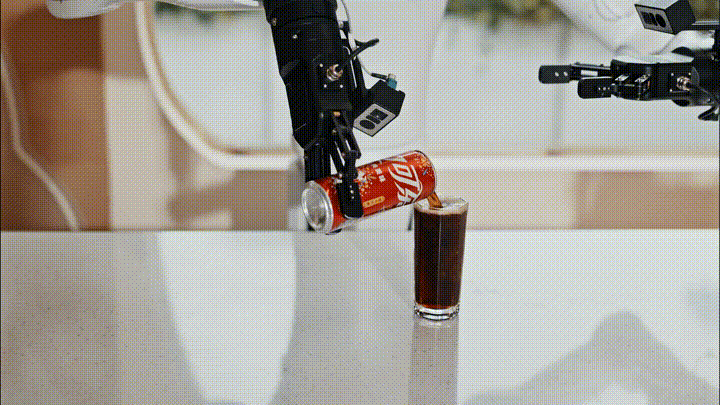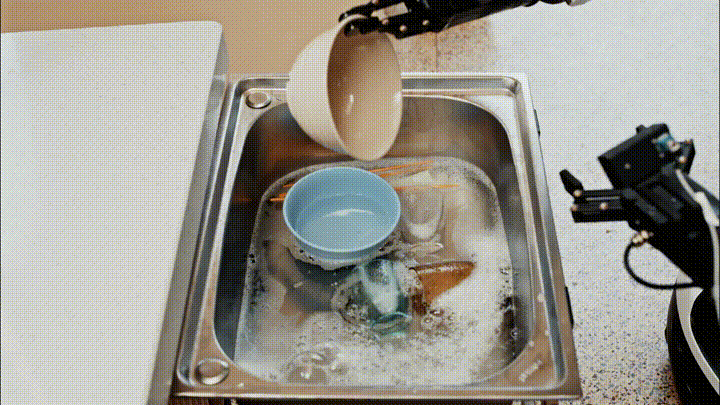
소위 다양한 대화형 데이터는 종종 우리가 오랫동안 익숙해져 온 삶의 순간입니다. 그릇을 싱크대에 넣으면 물 위에 잔물결이 나타납니다. 탁구공이 땅에 떨어지면 계속해서 튕겨 나옵니다. 비닐봉지가 공중에서 떨어지면 부드럽게 떠내려갑니다.
인간에게 이는 일반적인 경험입니다. 하지만 로봇의 경우 물리적 세계를 이해하는 데 있어 가장 어렵고 중요한 부분입니다. 이는 또한 세계 모델 연구의 핵심 요구 사항이기도 합니다. 로봇 모델링 및 세계 예측은 물리적 세계의 작동을 더 잘 이해하기 위해 실제적이고 풍부한 대화형 데이터가 필요합니다.
세계 모델에는 항상 해당 모델에 속하는 데이터 배치가 부족했습니다.
현재 AGIBOT 오픈소스AGIBOT WORLD 2026데이터 세트 주제 2:"풍부한 상호 작용",은 이러한 격차를 메우는 것을 목표로 합니다. 이것이 업계 최초의 초점입니다.물리적 상호작용의 오픈 소스 구현 데이터 세트는 예상되는 성공을 기록할 뿐만 아니라로봇과 현실 세계 사이의 다양하고 섬세하며 접촉으로 가득 찬 물리적 대화,이것은 물리적 지능의 전체 그림을 복원합니다.
프로젝트 홈페이지: |
오픈 소스 주소: |
에이프릴 AGIBOTAI 출시 주간 첫날 '모방학습' 주제의 창간호를 오픈소스화했습니다. 이번에 "Diverse Interactions"라는 두 번째 주제는 로봇과 실제 물리적 세계 사이의 더 복잡하고, 더 밀도 있고, 더 불확실한 "상호작용 학습"을 향해 나아가고 있습니다.
과거에는 구체화된 데이터 세트가 강조되는 경향이 있었습니다. "전문가 시연", 그러나 현실 세계가 항상 이상적이고 통제 가능한 것은 아닙니다. 로봇이 실제 세계를 진정으로 이해하려면 작업을 완료하는 방법을 배워야 할 뿐만 아니라비이상적인 상황 뒤에 숨어 있는 물리적 법칙을 이해하는 것도 필요합니다.
이 데이터 세트는 데이터 수집에서 성공한 사례에만 초점을 맞추는 한계를 뛰어넘었습니다.실제 물리적 세계의 미묘한 복잡성에 맞서고 포착하세요"예기치 않은" 값의 값입니다.수집 프로세스상상적이고 탐구적인 원격조작 패러다임을 통해 로봇은 대규모 환경 물체와 상호 작용하도록 적극적으로 유도됩니다.다양한 재료, 복잡한 기하학적 모양 및 독특한 기계 구조를 다룹니다.
01/
100% 실제 장면
고충실도의 물리적 상호작용 데이터 구축
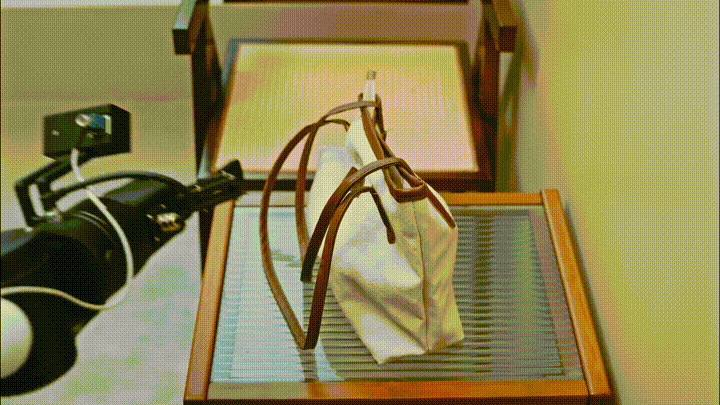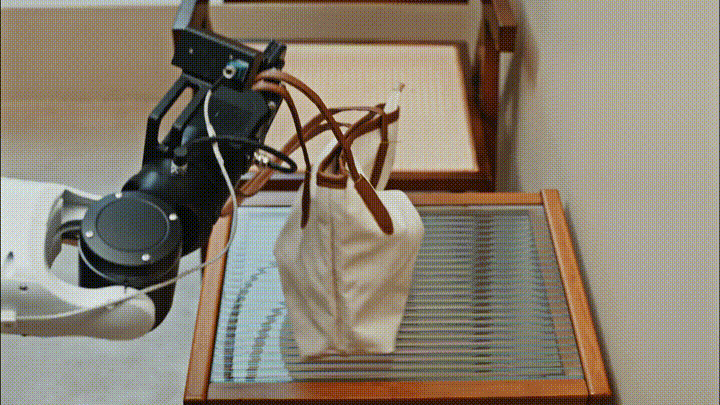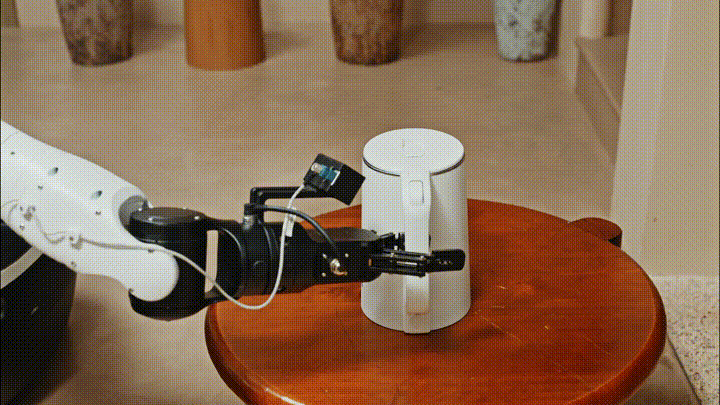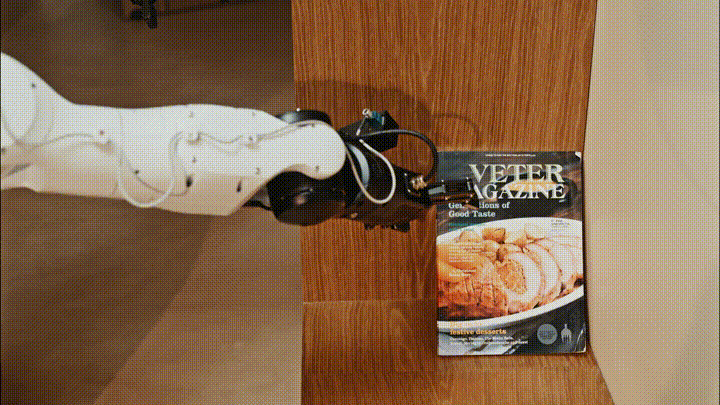
데이터 세트는 실제 세계에서 발생한 일을 명시적으로 기록합니다.수많은 불완전한 행동과 롱테일 시나리오 - 파악 실패, 예상치 못한 충돌, 물체 낙하, 액체 튀는 등 물리적 지능의 가장 현실적인 배경을 설명합니다. 파악에 실패하면 접촉점, 마찰, 물체 무게 중심 및 실행 오류 간의 관계가 노출될 수 있습니다. 미끄러짐은 재료, 모양 및 클램핑 전략 간의 복잡한 결합을 드러낼 수 있습니다. 충돌을 통해 모델은 힘, 공간 위치 및 개체 동작 간의 실제 피드백을 학습할 수 있습니다.
더 중요한 것은,AGIBOT WORLD 2026 모든 데이터는 100% 실제 장면에서 수집되었습니다.접촉 역학, 재료 변형, 다중 모드 피드백 및 기타 측면은 매우 높은 물리적 충실도를 보여줍니다.이러한 유형의 데이터는 업계에서 극히 드물지만 세계 모델, 신경 시뮬레이터, 물리적 인식 및 표현 학습의 지속적인 개발을 위한 중요한 기반입니다.
02/
실패 데이터와 다양한 상호작용 데이터가 왜 그렇게 중요한가요?
세계 모델 및 로봇 전략 평가와 관련된 최근의 여러 최신 연구에서는 동일한 문제를 다른 각도에서 지적하고 있습니다.충분히 풍부한 작업 분포, 오류 데이터 및 접촉 상호 작용 데이터가 부족하여 실제 물리적 프로세스를 시뮬레이션하는 세계 모델의 능력이 제한되고 있습니다.
모델이 표준 작업과 성공적인 시연만 본 경우 모델이 계속 머무르는 경향이 있습니다. "성공적인 상태 피팅" 단계. 드문 동작, 복잡한 접촉, 비이상적인 상황에 직면하면 모델이 왜곡되어 현실 세계에서 고장 분포와 물리적 진화를 정확하게 예측하기 어려울 수 있습니다.
전략적 평가에서는 이 문제가 더욱 증폭될 것입니다. 모델은 실제 환경에서 미묘한 실패 상황을 적절하게 생성할 수 없기 때문에 모델의 전략 성공률이 실제 환경의 성능보다 훨씬 높을 수 있으며, 결과적으로 세계 모델과 현실 세계 간의 전략 이전에 편향이 발생할 수 있습니다.
최첨단 연구의 최신 탐사는 모두 신호를 보내고 있습니다. 오류 데이터는 다음에서 전송되고 있습니다. "소음"은 "자산"이 됩니다.
03/
실패는 물리법칙이 드러나는 순간이다
AGIBOT의 자체 세계 모델 팀도 관련 방향으로 수많은 실험적 검증을 수행했습니다.
지혜 세계 모델 시뮬레이터에서 Genie Envisioner-Sim 2.0 관련 실험에서 다양한 상호 작용 데이터와 실패 데이터가 Action-Conditioned World Model의 모델링 기능을 향상시키는 데 큰 의미가 있다는 결과가 나타났습니다.성공적인 시연만을 기반으로 훈련된 모델과 비교하여 행동 분포, 접촉 프로세스 및 비이상적인 상호 작용 결과에 대한 풍부한 데이터를 통합하면 모델이 더 정확하게 이해하는 데 도움이 됩니다. "행동이 세상을 바꾸는 방법"을 제시하고, 흔히 모델 환상이라고 불리는 미래 상태 예측에서 물리적 법칙에 부합하지 않는 생성 결과를 줄입니다.
이는 또한 오류 데이터와 다양한 상호 작용 데이터가 동일하지 않음을 추가로 보여줍니다."아이싱 온 더 케이크(icing on the cake)"라는 데이터 테마는 월드 모델을 실제로 사용할 수 있게 만드는 과정에서 추가해야 하는 핵심 링크입니다.
고장 데이터를 통해 모델은 접촉, 마찰, 무게 중심, 변형, 교란 및 피드백 간의 실제적이고 복잡한 관계를 확인할 수 있습니다. 로봇이 세상을 이해하기 시작하는 것은 이러한 관계에서입니다.
04/
성공적인 행동 학습부터 완전한 물리적 유통 이해까지
이 문제 "다양한 상호 작용" 데이터 세트,은 임바디드 AI의 데이터 패러다임이 처음으로 변형된 것입니다. "성공적인 작업 학습"이 "완전한 물리적 배포 이해"로 진행됩니다. 실제적이고 풍부한 대화형 데이터를 흡수해야만 로봇이 물리적 세계의 작동 규칙을 이해할 수 있습니다.
성공부터 실패까지, 액션부터 피드백까지, 작업완료부터 세계이해까지,AGIBOT WORLD 2026은 차세대 임바디드 AI를 위한 보다 완전한 데이터 경로를 구축하고 있습니다.
세계 모델 세계를 이해하려면 먼저 현실 세계의 풍부한 물리적 상호 작용을 보아야 합니다.
이번 호의 데이터를 오픈 소스로 공유함으로써 마침내 세계 모델은 자체 데이터 세트를 갖게 되었습니다.