최근 AGIBOT이 출시되었습니다.AGILE2.0 감지 및 제어 통합 모델(AGIBOT Generative Intelligent Locomotion Engine)을 통해 로봇은 "보고, 생각하고, 움직일" 수 있으며 인간처럼 자연스럽고 유연한 움직임 상태를 쉽게 제어할 수 있습니다. 로봇이 실제로 "눈으로 볼 수 있음"을 보여주기 위해 AGIBOT은 지루한 기존 기술 비디오에서 벗어나 창의적인 단편 영화 "Acrobatic BOT"을 통해 파괴적인 모션 지능을 완벽하게 선보였습니다.
01/
곡예BOT:
비전 기반 동적 작업
흥미로 시작되는 로봇 서커스
《곡예BOT"은 곡예단의 "클라이막스 쇼"로 불 고리를 뚫는 것으로 시작됩니다. X2는 불 고리의 중앙을 찾아 가볍게 점프하고 침착하게 불 고리를 건너고 이어서 디아볼로 흔들기, 세 사람이 긴 밧줄 점프, 두 사람이 염소 점프, 두 사람이 높은 플랫폼에서 협력하고 세 개의 공을 던지고 상자를 옮기기 위해 협력합니다. 모든 프로젝트 포인트 휴머노이드 로봇 산업의 핵심 기술적 어려움 - 로봇이 먼저 "눈"을 사용하여 보고 계획하고 행동할 수 있도록 합니다. 전체 비디오는 여러 가지 매우 어려운 시각적 기반 동적 협업 작업을 사용하여 AGILE2.0 감각 제어 통합 시각적 종단 간 모델의 획기적인 기능을 완전히 검증합니다.
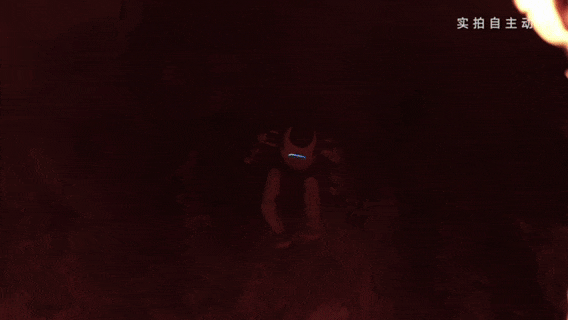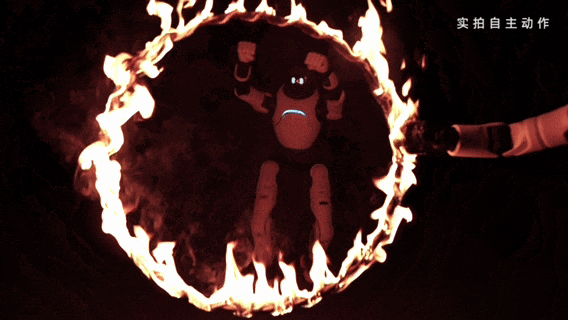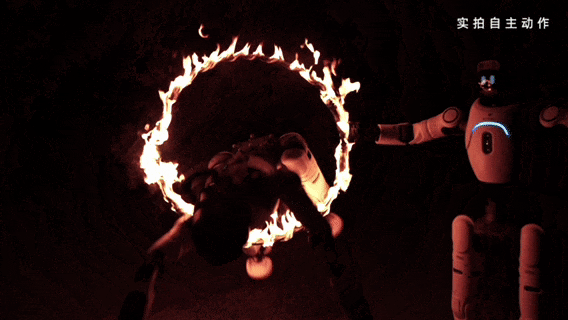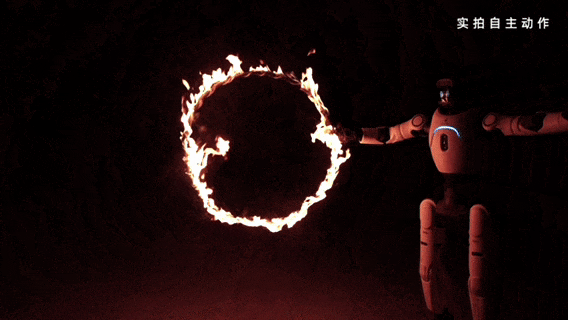
로봇 '보는 것'은 어렵지 않지만, 보이는 것이 움직이는 것이라는 것이 어려운 것이다. 인간의 눈과 신체는 자연스럽게 동기화됩니다. 눈은 실시간으로 변화를 포착하고, 뇌는 지연을 예측하며, 팔다리는 움직임을 원활하게 조정합니다. 하지만 로봇은 별도의 시스템이다. 카메라가 사진을 수집하는 것과 AI가 목표 위치를 계산하는 사이에는 시간차가 있다. 로봇의 모터 움직임은 밀리초 단위로 빠르게 반응합니다. 지연되는 시각적 신호를 직접 사용하여 움직임을 지시하는 경우 로봇은 쉽게 흔들리고, 흔들리고, 불규칙하게 움직일 것입니다.
이 업계 문제를 고려하여 AGIBOT은AGILE 1.0은 인식과 움직임 사이의 연결을 연 최초의 제품입니다. 움직임과 조작이 병행될 수 있지만 전신 협응, 동적 결합 및 실시간 계획을 달성하는 것은 어렵습니다. 업계의 대부분의 솔루션은 여전히 통일된 동적 표현을 이루지 못한 채 '움직임 + 조작'의 단순한 중첩에 갇혀 있으며, 극단적인 균형, 고속 상호 작용 및 미세한 조작에서 불안정성과 중단이 발생하기 쉽습니다.
02/
핵심 혁신:
눈의 움직임, 심장의 움직임, 몸의 움직임
센싱과 제어를 통합한 엔드투엔드 시각적 모델 구축
AGILE2.0은 1.0에서 열린 링크를 기반으로 환경 관찰, 지형 이해, 동적 횡단성 분석, 전신 동작 제어, 접촉 상태 전환, 터미널 미세 작동 등과 같은 전체 링크의 심층 결합을 더욱 실현하여 진정한 터미널을 구축합니다. 통합 작동 메커니즘은 엔드투엔드이며 중간 모듈과 수동 단계 분할이 없으며 통합 폐쇄 루프 결합 및 글로벌 통합 자율 추론을 완전히 실현합니다. 시각적 인식, 환경 이해, 전신 모션 제어 및 상지 및 하지 협업 작업을 수행하고 개방형 환경을 위한 감각 제어 통합 모션 지능 시스템을 구축합니다.
이 능력을 가장 잘 반영하는 것은 "곡예"BOT" "X2가 공을 밟는다", X2는 두 발로 큰 공 위에 서서 마치 실제 곡예사처럼 공을 앞으로 굴려 남다른 역동적인 균형과 운동 능력을 보여줍니다. 2족 보행 휴머노이드 로봇이 공을 밟는 동작을 독자적으로 구현한 것은 업계 최초다. 이는 AGILE2.0의 감각 제어 능력을 강력하고 직관적으로 표현한 것이며, 이족 보행 휴머노이드 로봇의 모션 지능이 실제로 인간과 비교할 수 있는 수준에 도달했음을 나타냅니다. 또한, 긴 줄 점프 장면에서는 X2 두 대가 긴 줄을 리드미컬하게 흔드는 역할을 맡았고, 다른 Lingxi Eyes도 함께 움직여 적절한 순간에 쉽게 점프하고, 긴 줄을 뛰어올랐다가 쉽게 뛰어내렸습니다. "상자 이동" 장면에서 하나의 X2는 상자를 들어올리고 다른 하나는 Lingxi 이러한 작업은 로봇의 뛰어난 통합 감지 및 제어 기능을 반영할 뿐만 아니라 동적 이동 중에 미세한 작동을 동기화하고 전신 운동을 통해 작동 중 전신 안정성과 지속적인 움직임을 유지하는 능력을 달성합니다.


03/
산업 가치:
현실적이고 복잡한 작업 조건 지원
배포 모드의 대규모 구현 가속화
AGLIE2.0의 핵심 기술 혁신은 통합된 엔드투엔드 감지 및 제어 폐쇄 루프 비전에 있습니다. 또한 AGILE2.0은 환경이 급격히 변하고 장애물이 동적으로 진화하는 매우 복잡한 시나리오에 대해 시각적 폐쇄 루프 실시간 추론과 극도의 동적 제약 조건 최적화를 구현합니다. 2인 또는 다인 공동 작업 시나리오에 직면할 때 AGILE2.0은 로봇 간 상태 인식 및 전신 동작 조정 메커니즘을 설정합니다. 공간에 사람들이 무작위로 침입하고 예상치 못한 상호 작용이 발생하면 모델은 인간과 기계의 공존 하에서 안전 보호와 자율 복구를 달성할 수 있습니다.
AGIBOT AGLIE2.0 통합 감지 및 제어 모델의 출시는 로봇이 구조화된 환경에서만 작동할 수 있다는 한계를 완전히 깨고 동적 교란, 인간-기계 공존 및 다중 기계 협업과 같은 실제적이고 복잡한 시나리오에 효과적으로 적응하며 실제 물리적 세계에서 로봇의 어려움을 줄입니다. 맞춤형 개발 비용은 실제 물리적 세계에서 휴머노이드 로봇의 핵심 역량을 공고히 하여 보다 강력한 모션 지능 기반으로 '배치 상태'를 대규모로 구현할 수 있게 했으며, 구현, 확장 및 상용화가 가능한 새로운 시대로 임바디드 AI 생산성의 발전을 가속화했습니다.